Behavior Cloning
Part 2
MIT 6.421
Fall 2026, Lecture 9
Russ Tedrake
The Robot Data Diet

Big data
Big transfer
Small data
No transfer
robot teleop
(the "transfer learning bet")
Open-X
simulation rollouts
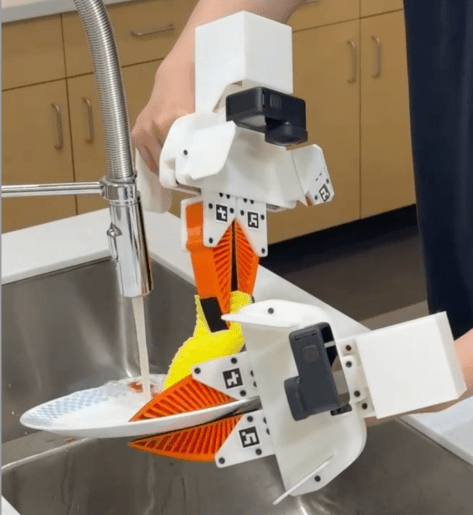
novel devices
The main cast
- Teleop on your robot / your task
- First-person >> third-person
- Cross-task/embodiment teleop data
- Egocentric (w/ tracking, w/o tracking)
- With novel devices (e.g. UMI, tactile gloves, ...)
- Third-person video
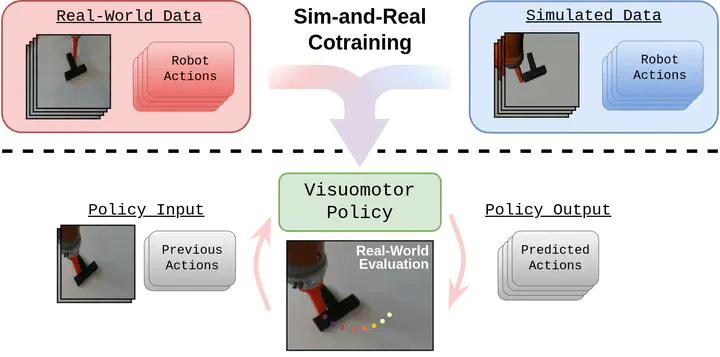
- Simulation data
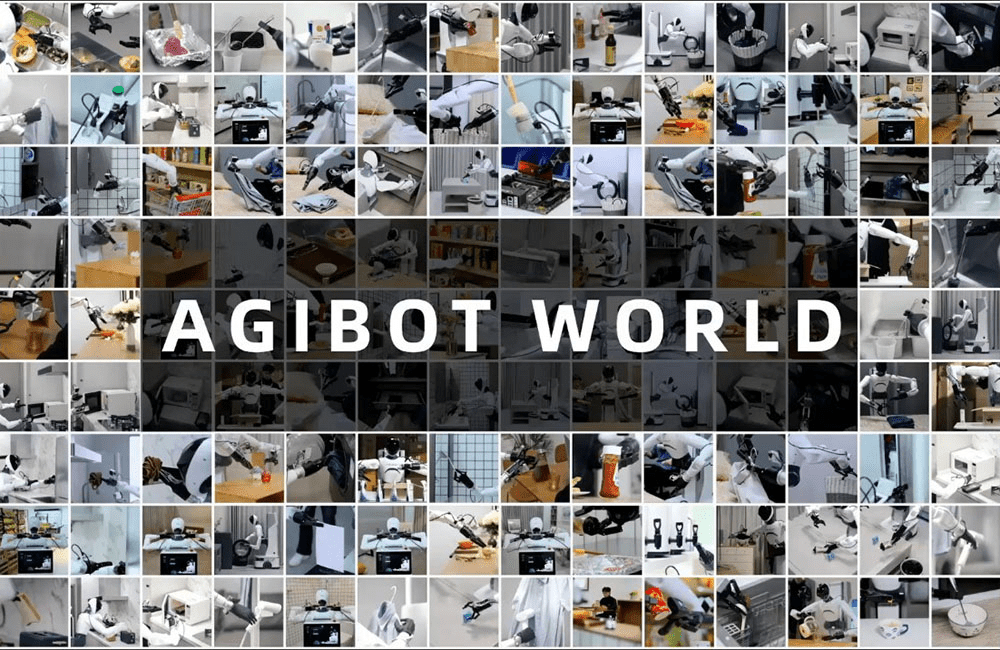
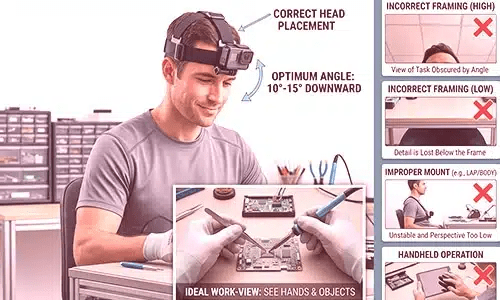
Egocentric data collection
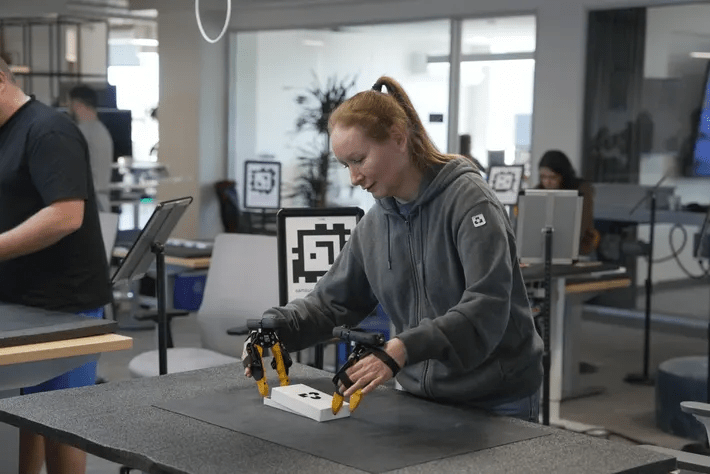
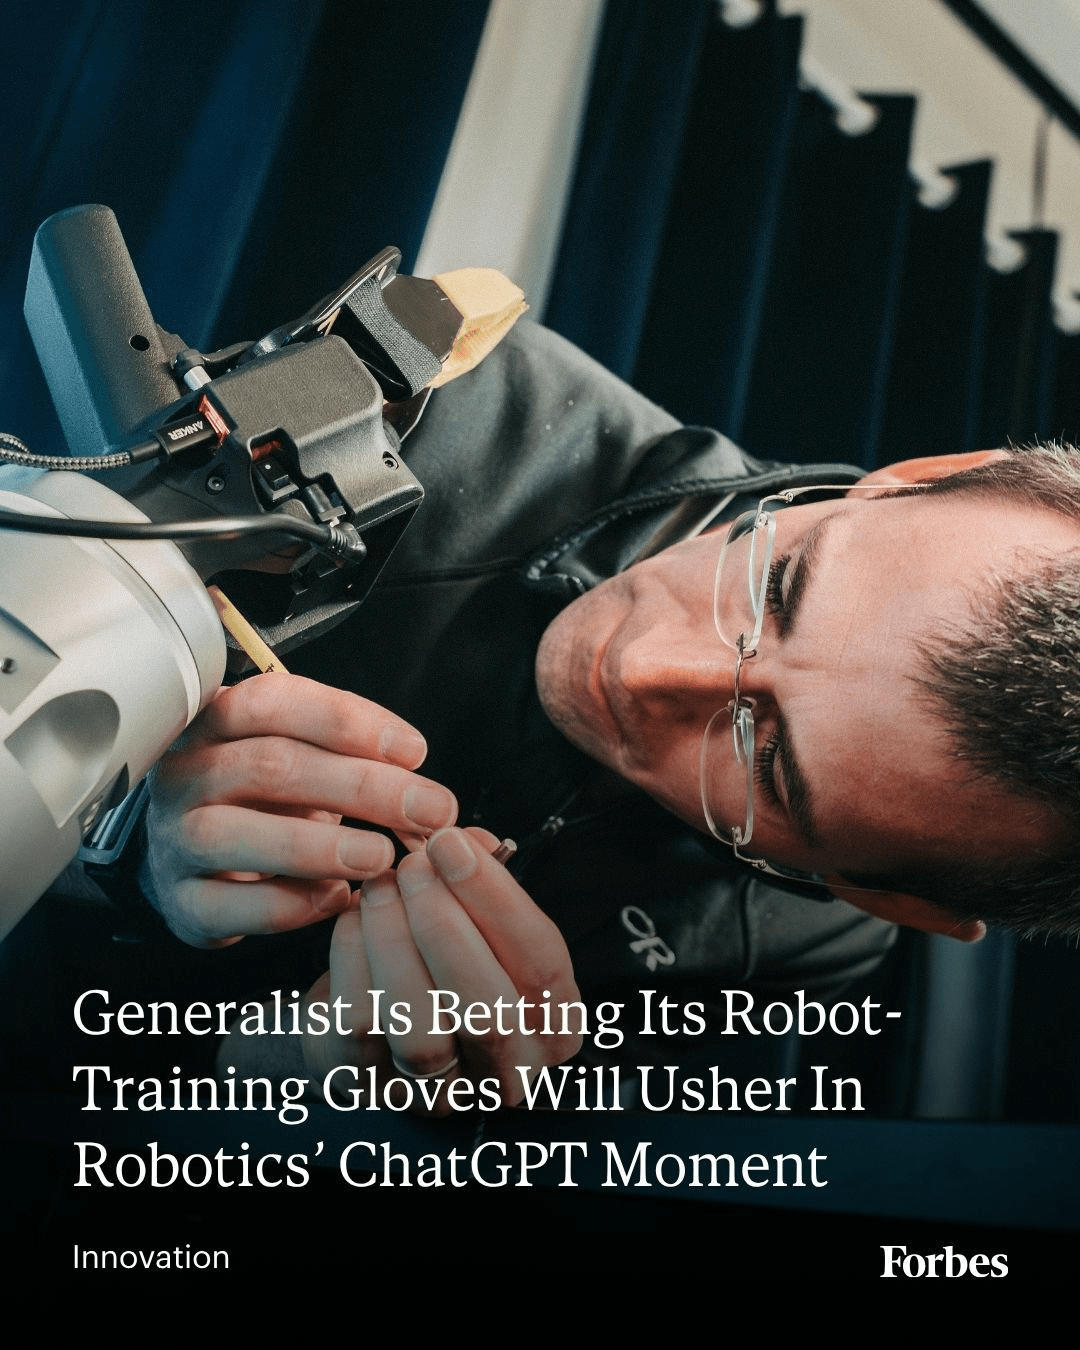
Demonstration + Sim Augmentation
intentionally blank
Data normalization
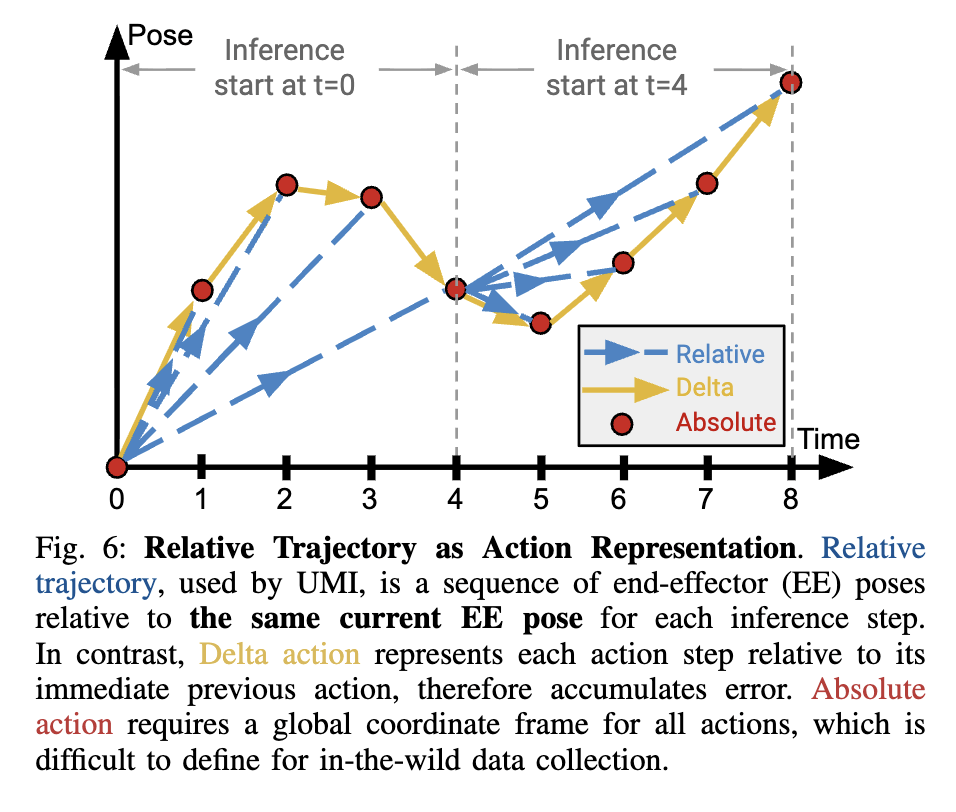
Relative actions
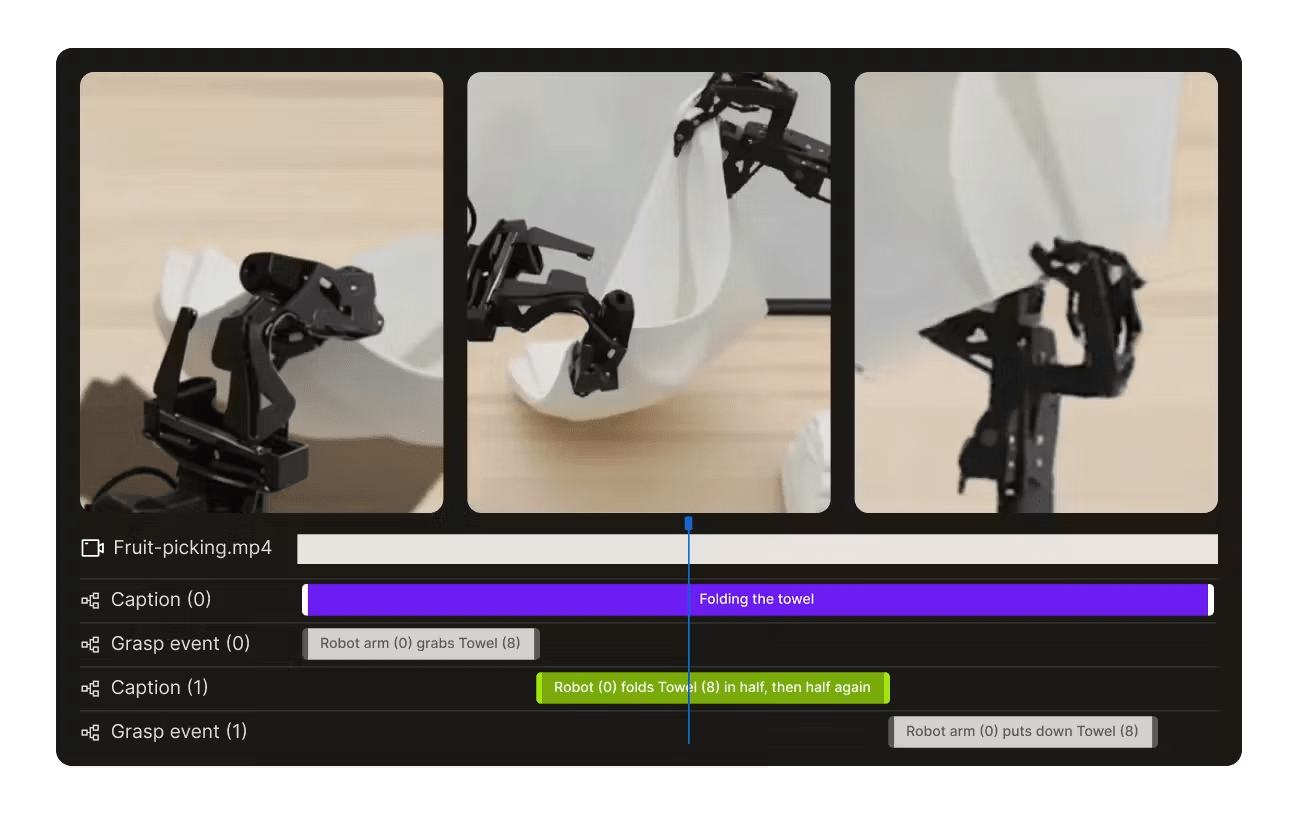
Data labeling / annotation
intentionally blank
intentionally blank
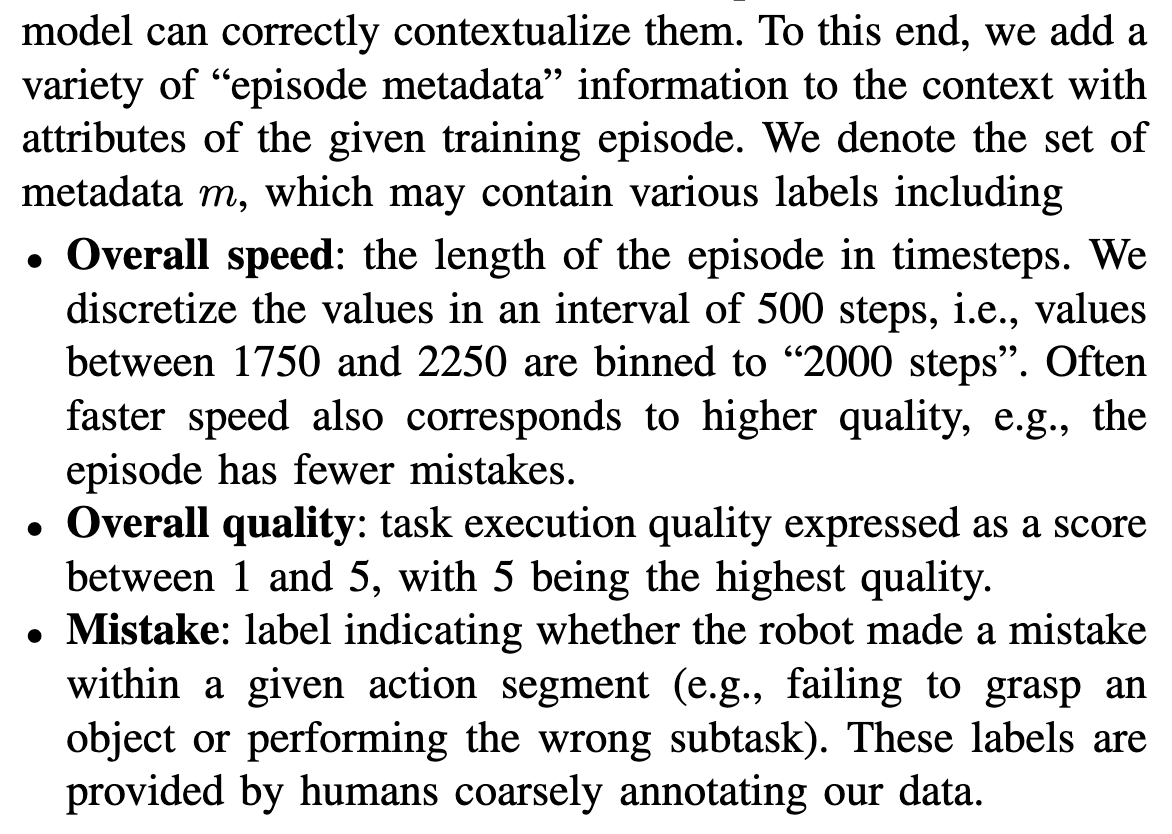
Metadata example from \(\pi_{0.7}\)
intentionally blank
intentionally blank