Contact-Implicit Model-Predictive Control


Simon Le Cleac'h and Taylor Howell


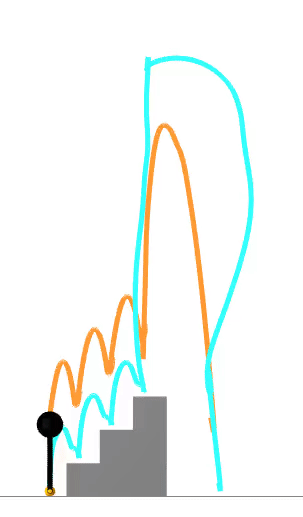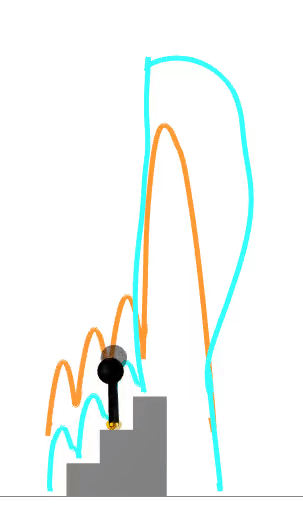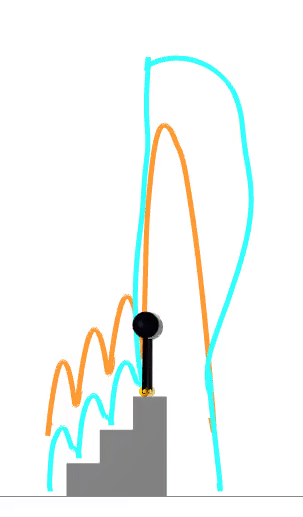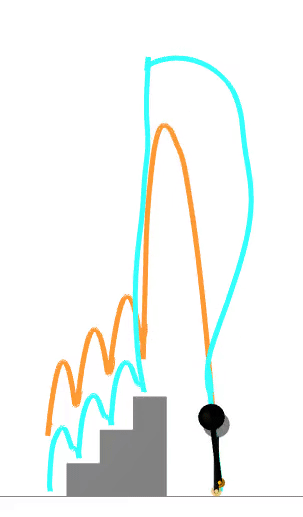
motivation: control through contact

motivation: control through contact

motivation: linear MPC

linearization challenges

x(t)

reference trajectory

valid linearization domain

linearization challenges

x(t)

valid linearization domain

reference trajectory

\text{time}
\text{position}
\text{time}
\text{velocity}

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{dynamics}(x_{t+1}, \gamma) = 0\\ % \quad \:\: \textbf{sdf}(x_{t+1}) = \phi \\ % \gamma \circ \phi = 0 \\ % \gamma, \phi \geq 0 \\

nonlinear complementarity problem (NCP)

impact force

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{dynamics}(x_{t+1}, \gamma) = 0\\ \quad \:\: \textbf{sdf}(x_{t+1}) = \phi \\ % \gamma \circ \phi = 0 \\ % \gamma, \phi \geq 0 \\

nonlinear complementarity problem (NCP)

impact force

slack variable

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{dynamics}(x_{t+1}, \gamma) = 0\\ \quad \:\: \textbf{sdf}(x_{t+1}) = \phi \\ \gamma \circ \phi = 0 \\ % \gamma, \phi \geq 0 \\

nonlinear complementarity problem (NCP)

impact force

slack variable

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{dynamics}(x_{t+1}, \gamma) = 0\\ \quad \:\: \textbf{sdf}(x_{t+1}) = \phi \\ \gamma \circ \phi = 0 \\ \gamma, \phi \geq 0 \\

impact force

slack variable

nonlinear complementarity problem (NCP)

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{linear dynamics}(x_{t+1}, \gamma) = 0\\ \quad \:\: \textbf{sdf}(x_{t+1}) = \phi \quad \quad \quad \\ \gamma \circ \phi = 0 \quad \quad \quad \quad \\ \gamma, \phi \geq 0 \quad \quad \quad \quad \\

strategic linearization

\underset{x_{t+1}}{\text{find}} \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \quad \\ \text{subject to} \quad \textbf{linear dynamics}(x_{t+1}, \gamma) = 0\\ \quad \quad \quad \quad \textbf{linear sdf}(x_{t+1}) = \phi \quad \quad \quad \\ \gamma \circ \phi = 0 \quad \quad \quad \quad \\ \gamma, \phi \geq 0 \quad \quad \quad \quad \\

linear complementarity problem (LCP)

benefits of LCP formulation

benefits of LCP formulation

preserve contact reasoning

→ adapt contact sequence online

benefits of LCP formulation

preserve contact reasoning

→ adapt contact sequence online

benefits of LCP formulation

preserve contact reasoning

→ adapt contact sequence online

benefits of LCP formulation

preserve contact reasoning

→ adapt contact sequence online

computational gains

→ real-time performance

benefits of LCP formulation

preserve contact reasoning

→ adapt contact sequence online

computational gains

→ real-time performance

contact-implicit MPC

\underset{x_{1:T}, u_{1:T-1}}{\text{minimize}} \quad \sum_{t=1}^{T} l_t(x_t, u_t) + l_T(x_T) \\ \text{subject to} \quad \:\:\: x_{t+1} = A_t x_t + B_t u_t + c_t \\ \quad (x_1 \, \text{given}) % \quad \quad \quad \: \: \: D_t x_t + E_t u_t + f_t \geq 0

contact-implicit MPC

\underset{x_{1:T}, u_{1:T-1}}{\text{minimize}} \quad \sum_{t=1}^{T} l_t(x_t, u_t) + l_T(x_T) \\ \text{subject to} \quad \:\:\: \sout{x_{t+1} = A_t x_t + B_t u_t + c_t} \\ \quad (x_1 \, \text{given}) % \quad \quad \quad \: \: \: D_t x_t + E_t u_t + f_t \geq 0

contact-implicit MPC

\underset{x_{1:T}, u_{1:T-1}}{\text{minimize}} \quad \sum_{t=1}^{T} l_t(x_t, u_t) + l_T(x_T) \\ \text{subject to} \quad \:\:\: \sout{x_{t+1} = A_t x_t + B_t u_t + c_t} \\ \quad \quad \quad \quad x_{t+1} = \textbf{LCP}_t(x_t, u_t) \\ \quad (x_1 \, \text{given}) % \quad \quad \quad \: \: \: D_t x_t + E_t u_t + f_t \geq 0

contact-implicit MPC

\underset{x_{1:T}, u_{1:T-1}}{\text{minimize}} \quad \sum_{t=1}^{T} l_t(x_t, u_t) + l_T(x_T) \\ \text{subject to} \quad \:\:\: x_{t+1} = \textbf{LCP}_t(x_t, u_t)\\ \quad (x_1 \, \text{given}) % \quad \quad \quad \quad x_{t+1} = \textbf{LCP}(x_t, u_t) \\ % \quad \quad \quad \: \: \: D_t x_t + E_t u_t + f_t \geq 0

contact-implicit MPC

\underset{x_{1:T}, u_{1:T-1}}{\text{minimize}} \quad \sum_{t=1}^{T} l_t(x_t, u_t) + l_T(x_T) \\ \text{subject to} \quad \:\:\: x_{t+1} = \textbf{LCP}_t(x_t, u_t)\\ \quad (x_1 \, \text{given}) % \quad \quad \quad \quad x_{t+1} = \textbf{LCP}(x_t, u_t) \\ % \quad \quad \quad \: \: \: D_t x_t + E_t u_t + f_t \geq 0

dynamics evaluation

dynamics gradient

solve LCP problem

differentiate LCP problem

implicit-function theorem

\frac{\partial \text{solution}}{\partial \text{data}} = - {\left(\frac{\partial \text{residual}}{\partial \text{solution}}\right)}^{-1} \frac{\partial \text{residual}}{\partial \text{data}}
\frac{\partial x_{t+1}}{\partial x_t}, \frac{\partial x_{t+1}}{\partial u_t}

github.com/dojo-sim/ContactImplicitMPC.jl

open-source implementation

results

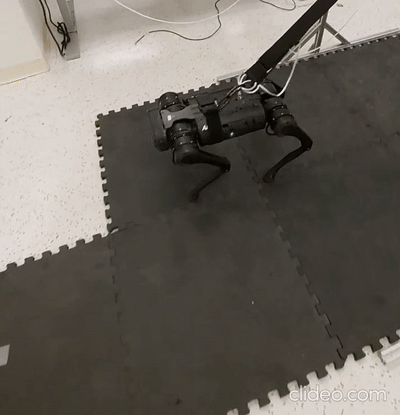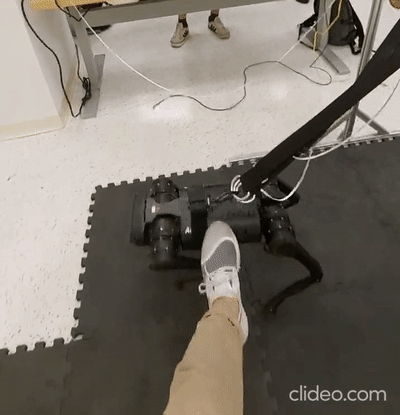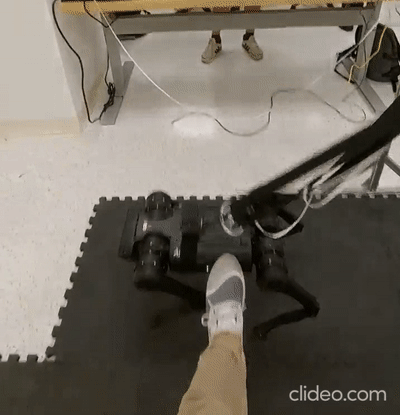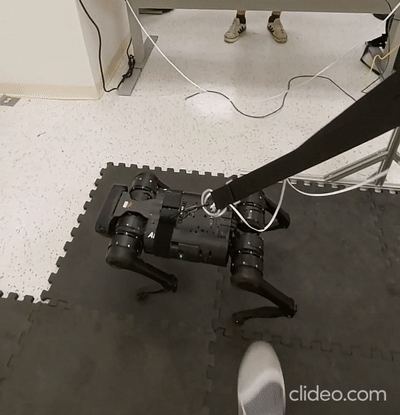
quadruped: model mismatch

flamingo: unmodeled environment

disturbance rejection

offline motion generation → hardware execution

contact-implicit trajectory optimization

offline motion generation → hardware execution

contact-implicit trajectory optimization

contact-implicit MPC

offline motion generation → hardware execution
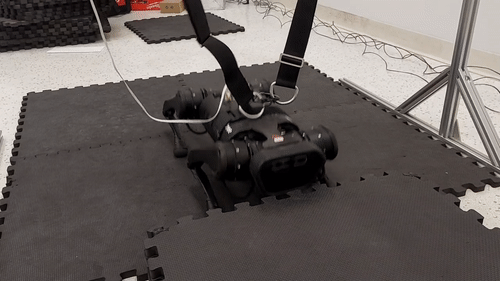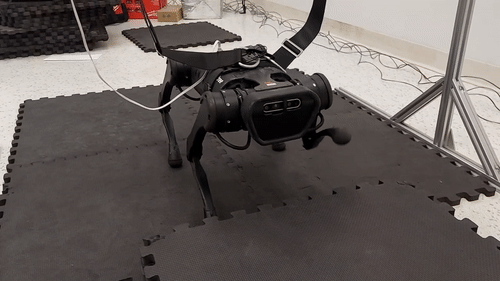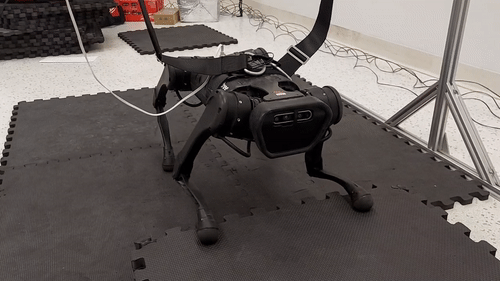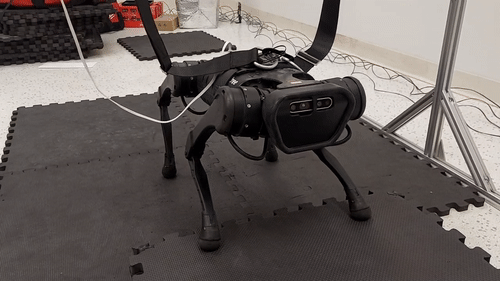
contact-implicit trajectory optimization

contact-implicit MPC

hardware transfer

offline motion generation → hardware execution

contact-implicit trajectory optimization

contact-implicit MPC

hardware transfer

offline motion generation → hardware execution

contact-implicit trajectory optimization

contact-implicit MPC

hardware transfer

team
Taylor Howell

Simon Le Cleac'h

Mac Schwager

Zachary Manchester

Chi Yen Lee

Shuo Yang
Made with Slides.com