Diseñando un dron que vuela "regular"
MakeSpace Madrid, 2026-11-21
Alex Fernández "pinchito"
Softwarista
IA negacionista
Quítamelo de la vista
Vuestro anfitrión hoy
Índice
- Motivación
- Impresión 3D
- Electrónica
- Software
- Aeronáutica y aviónica
- Planes y side projects
Motivación
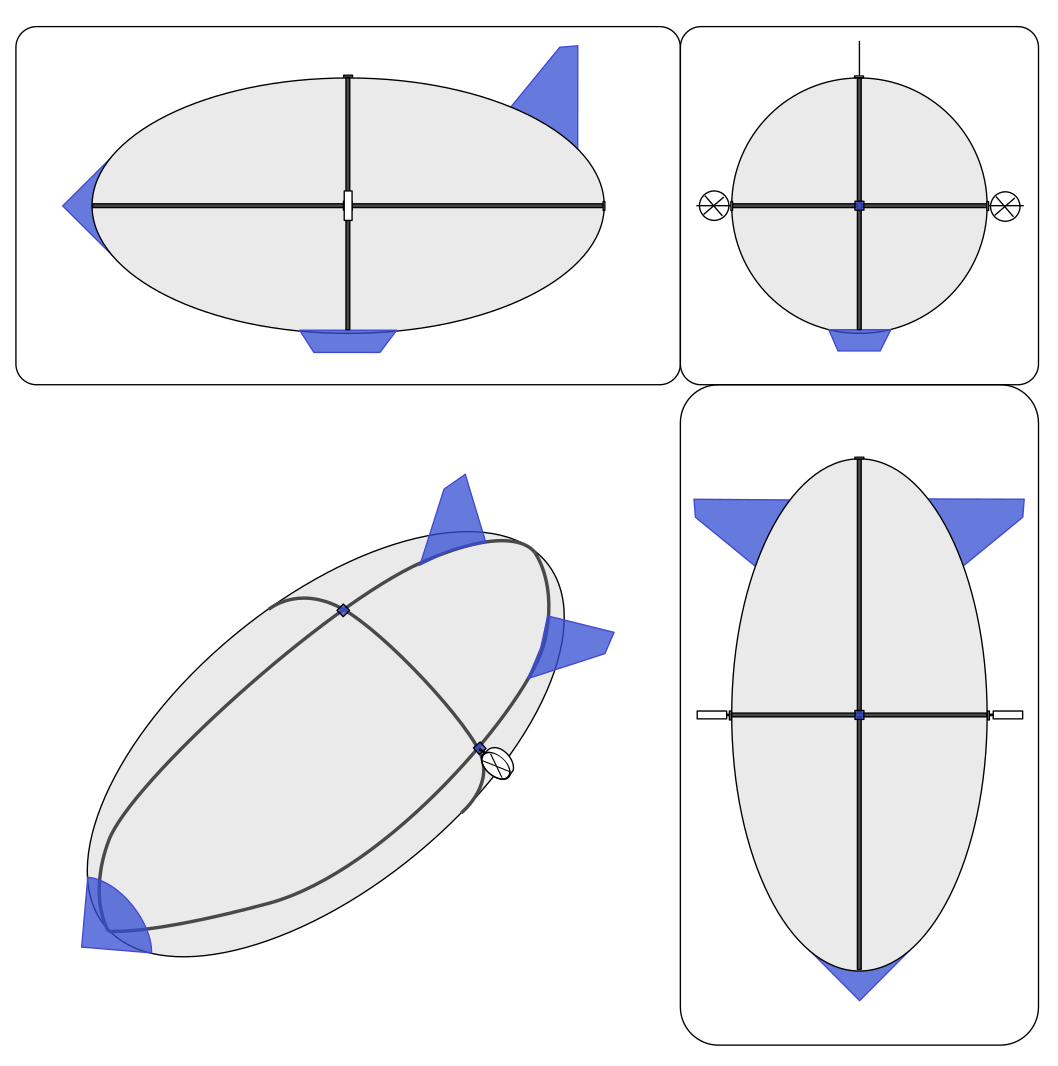
Avis Æterna
- Proyecto de dron dirigible
- Relleno de hidrógeno
- Homenaje al gran Leonardo Torres-Quevedo
- Avis minima: prototipo pequeño
- Avis LXXX: vuelta al mundo en <80 días
Leonardo Torres-Quevedo
- El maker más grande que ha dado España
- Dirigibles rellenos de hidrógeno
- Cero accidentes fatales
- Museo Torres-Quevedo en la Complutense
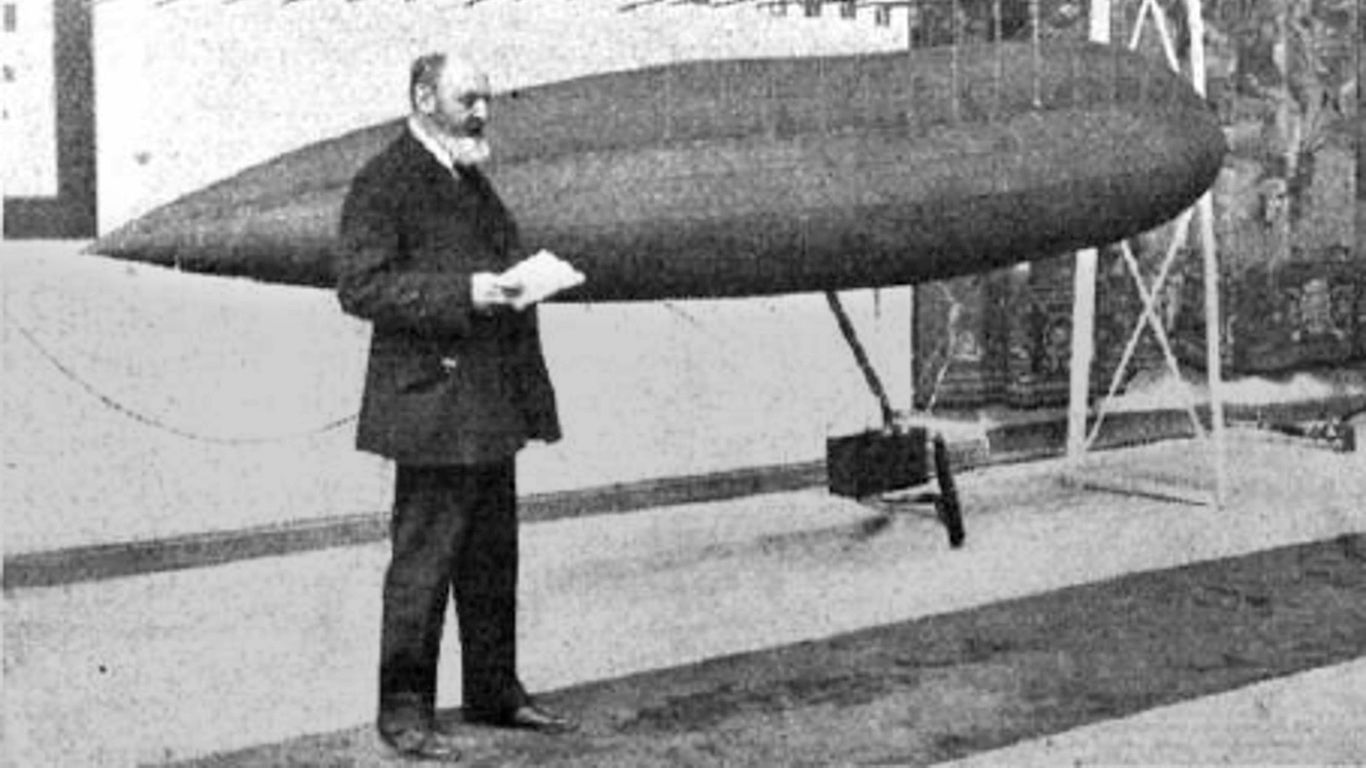
Fuente: Fundación Enaire
Gaviotas
Fuente: Public Domain Pictures
Impresión 3D
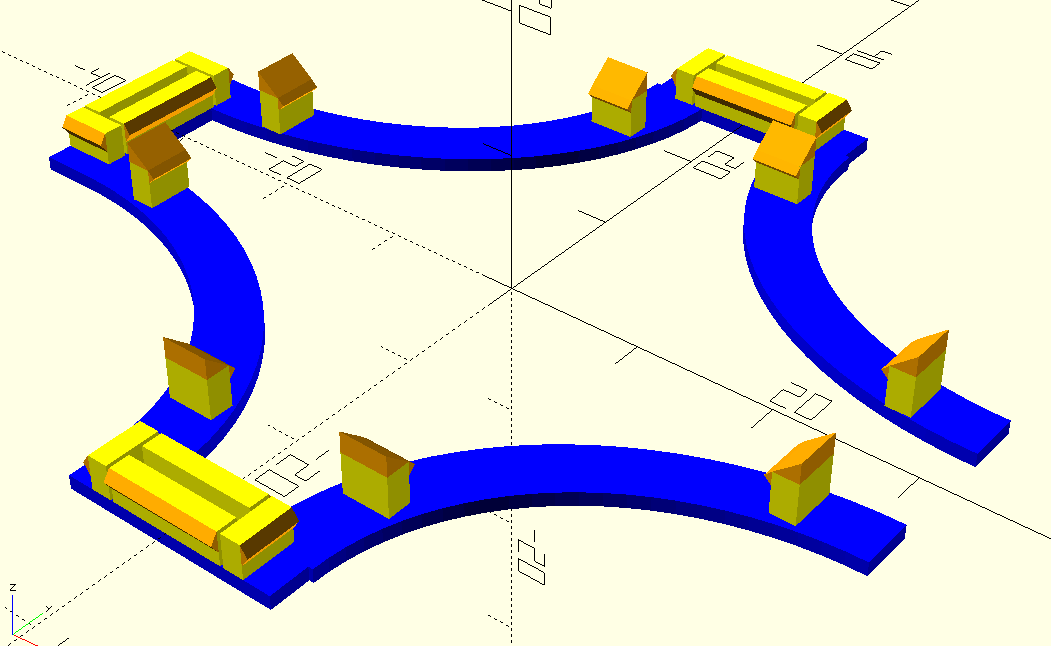
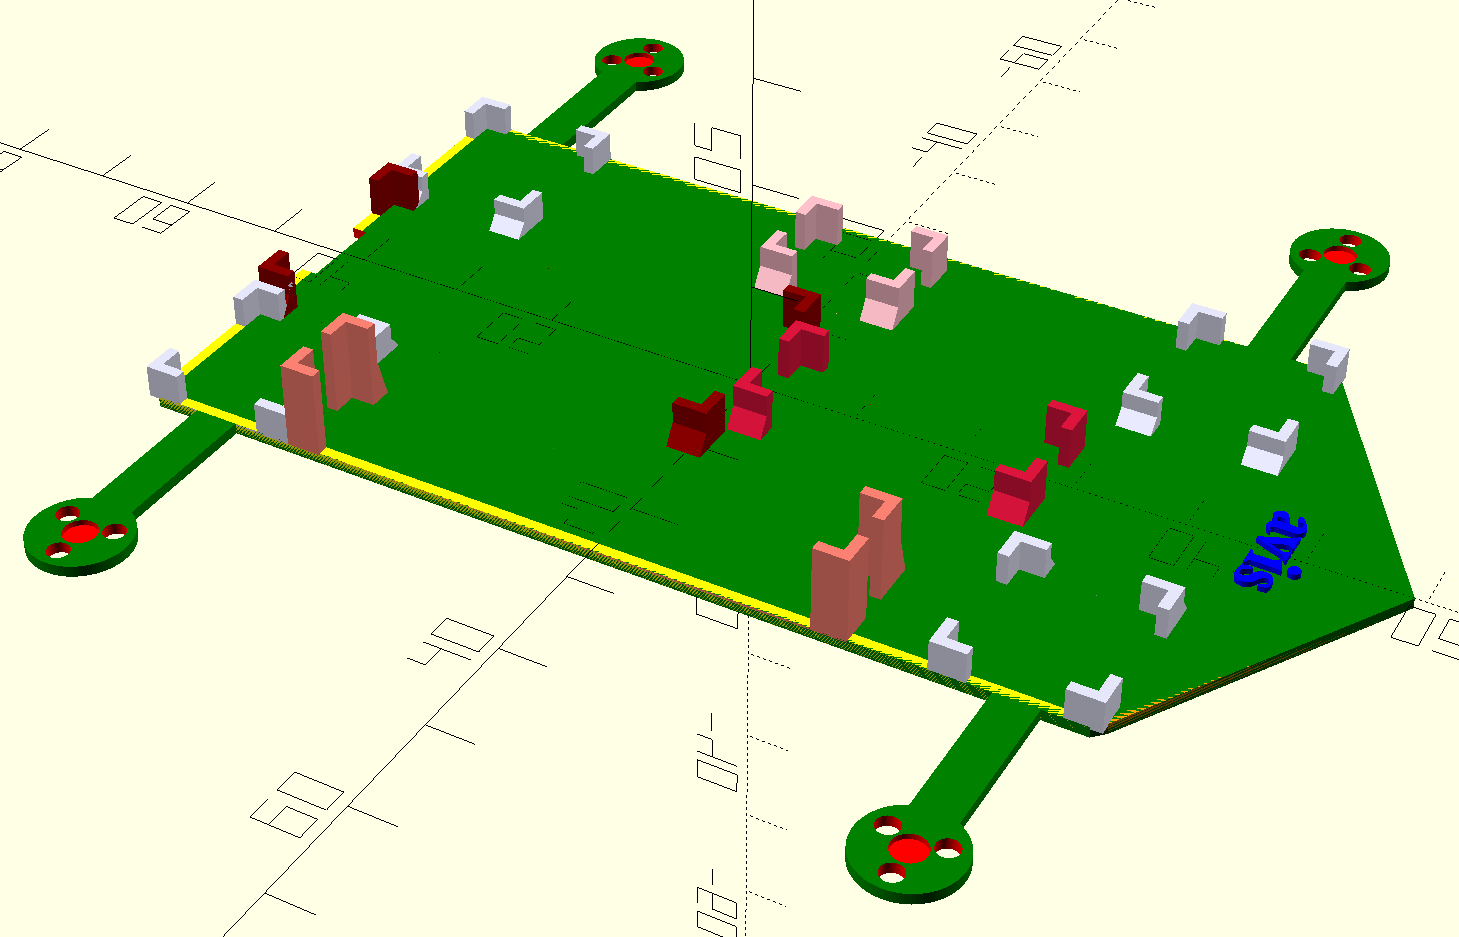
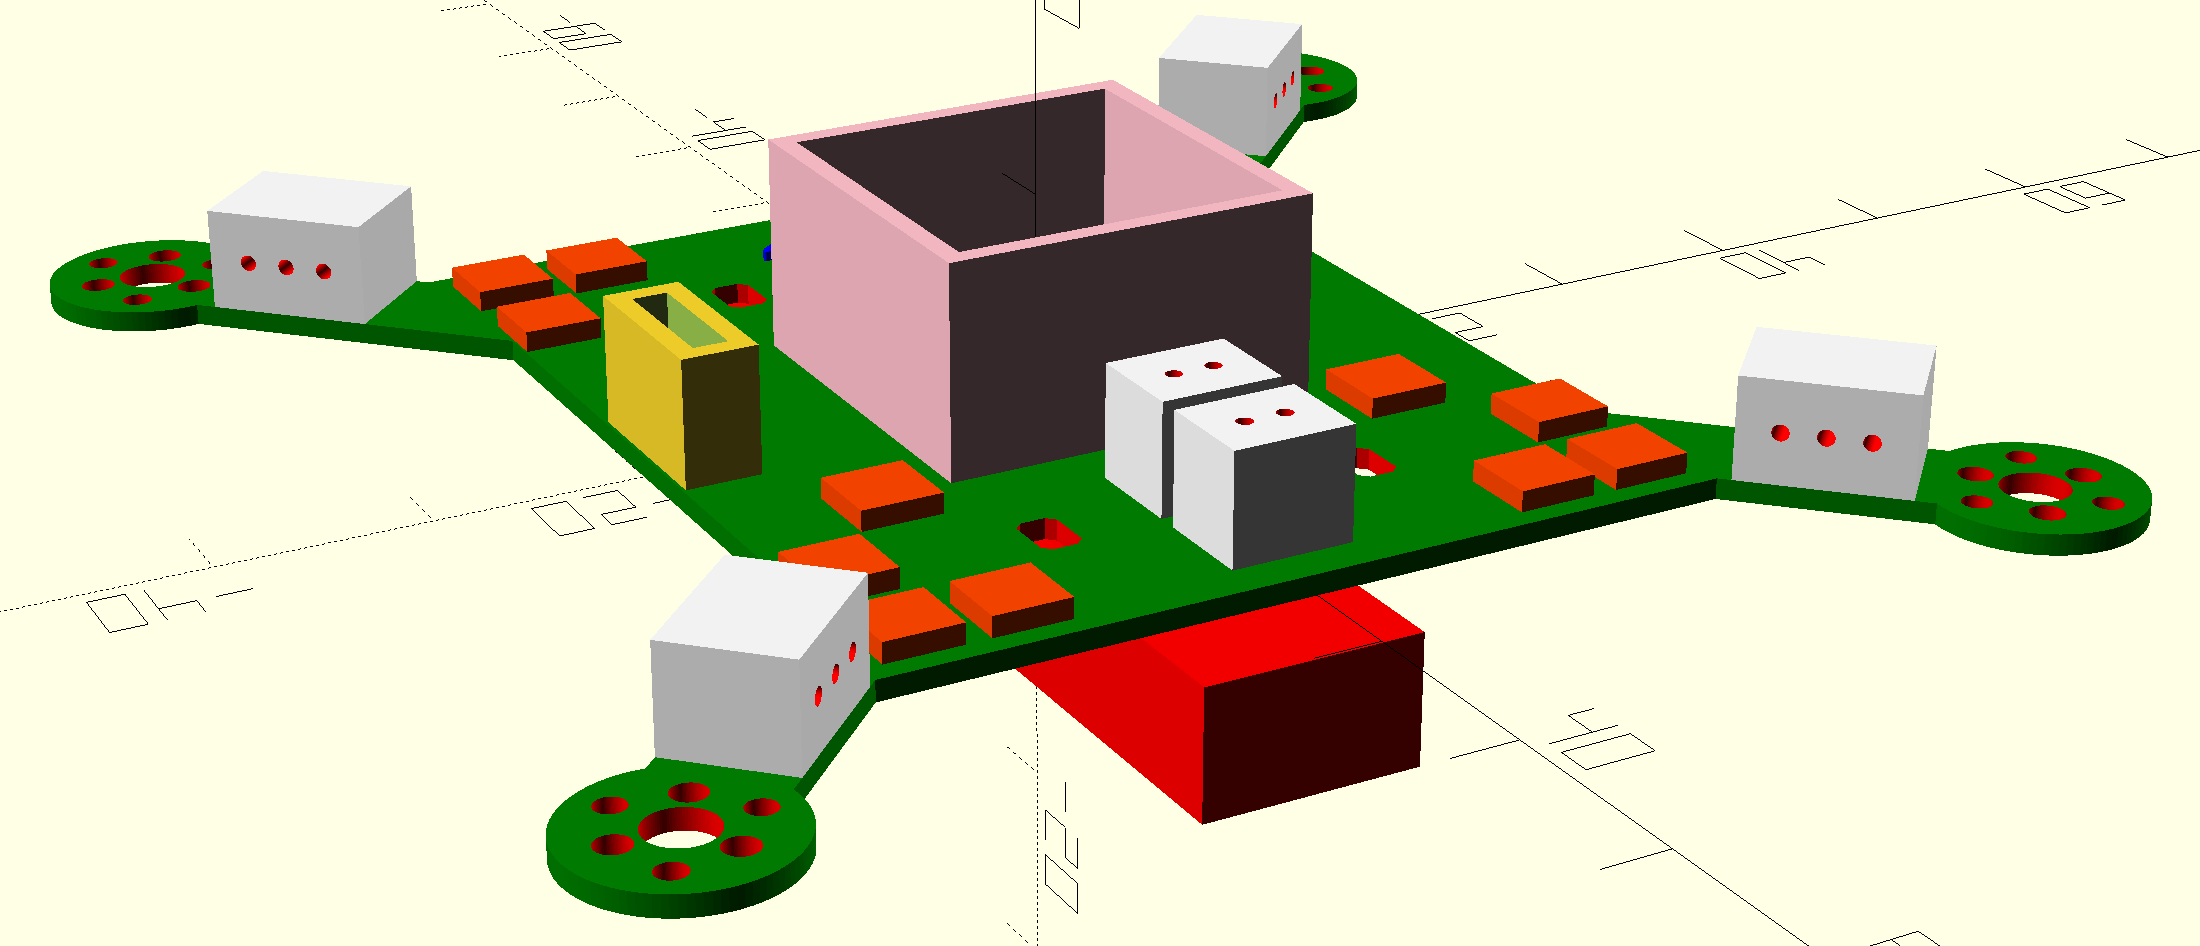
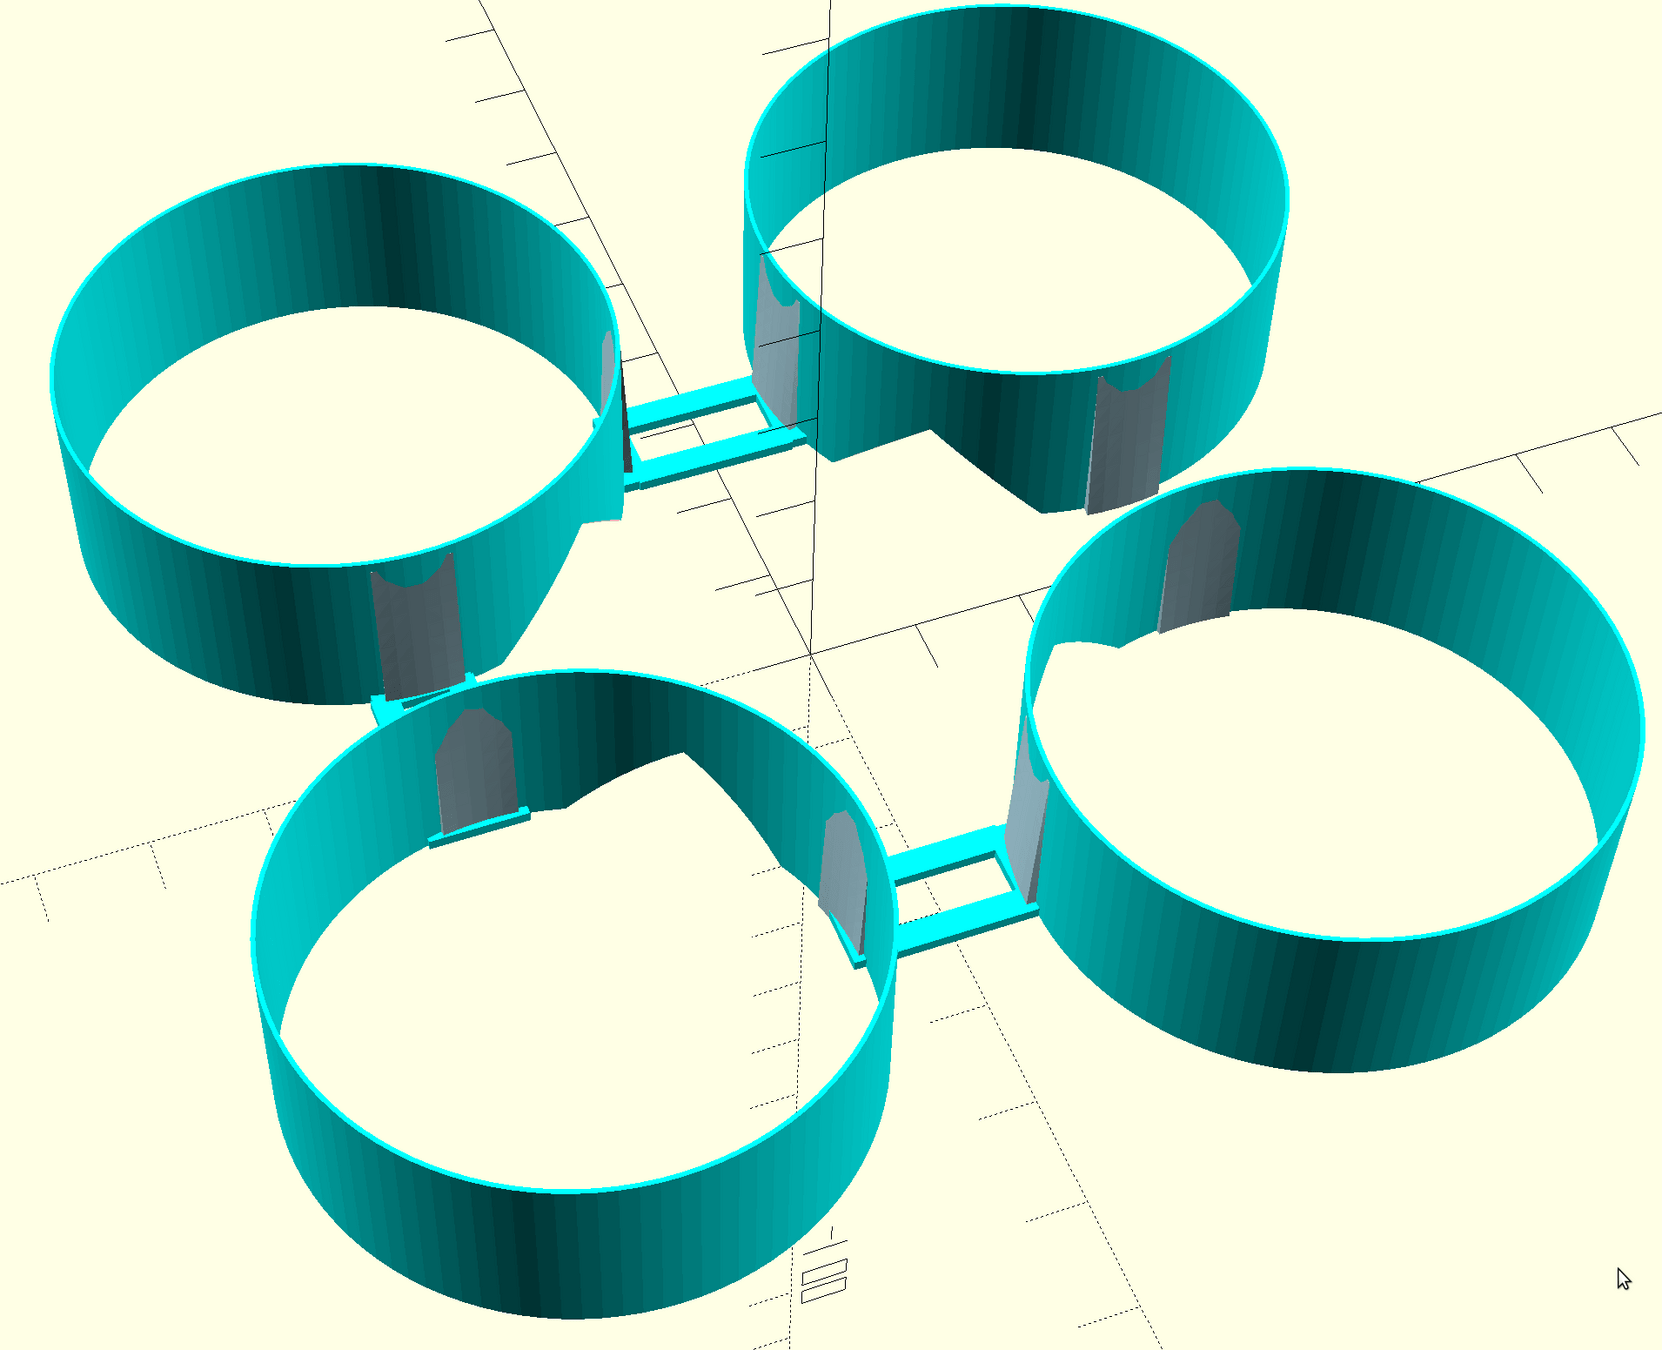
Inicios gondoleros
Dron (quadcóptero)
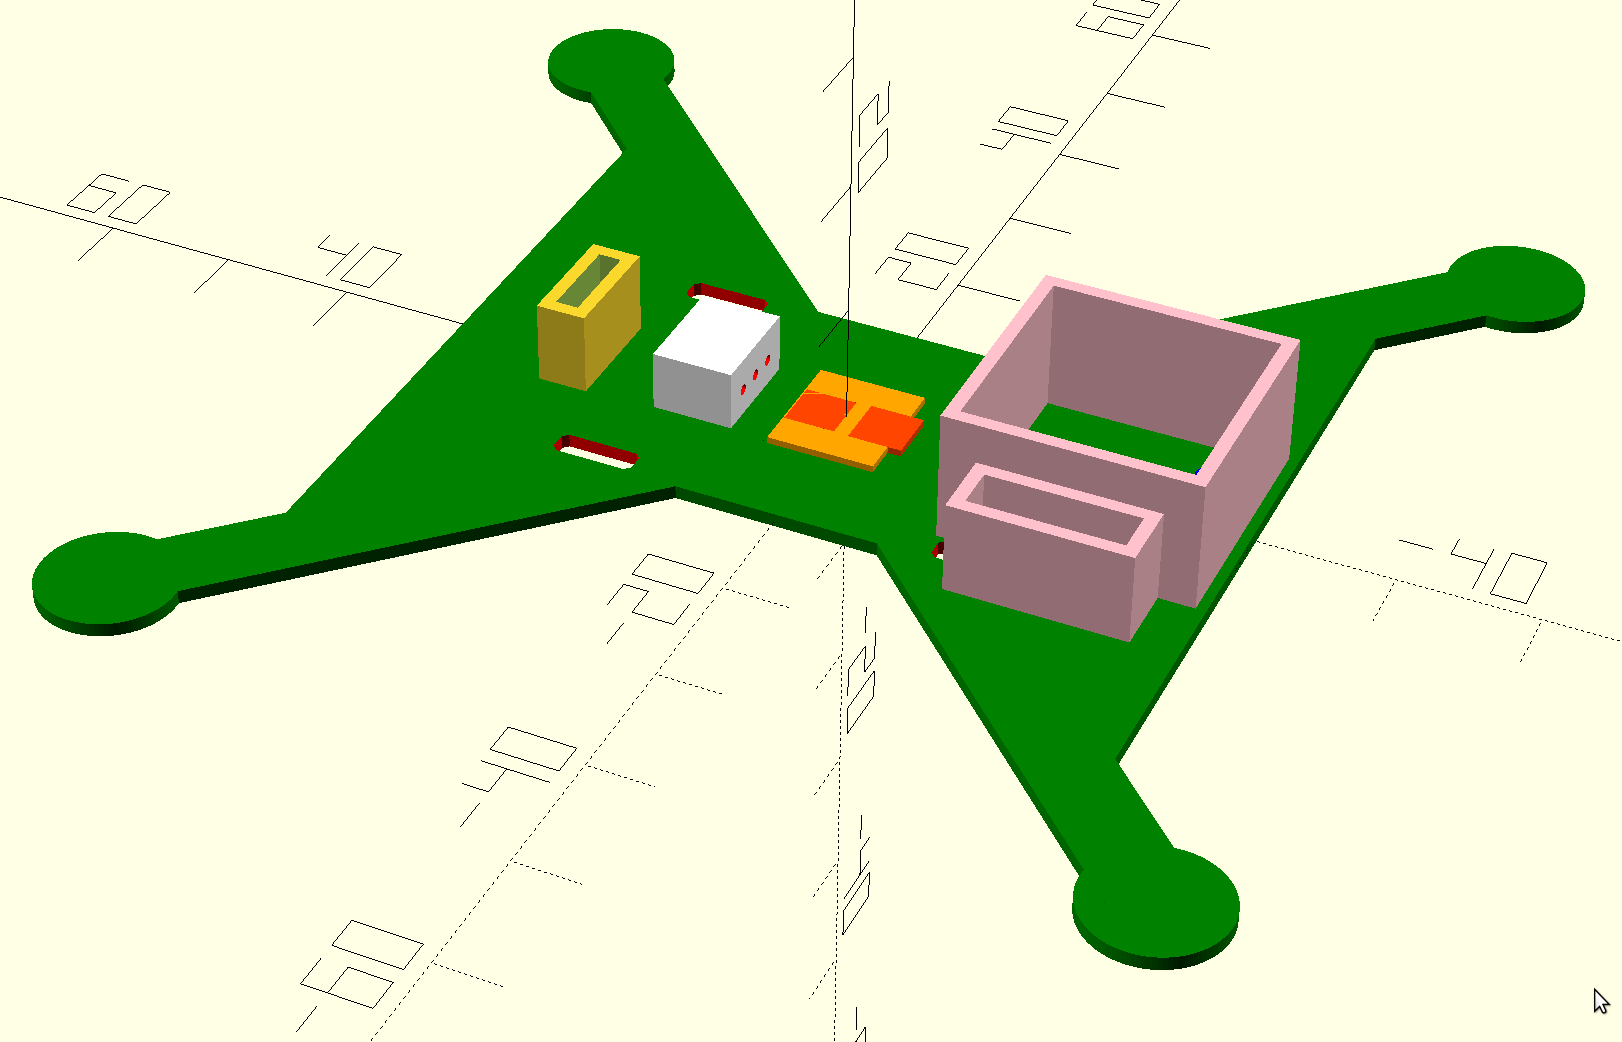
quad-v0
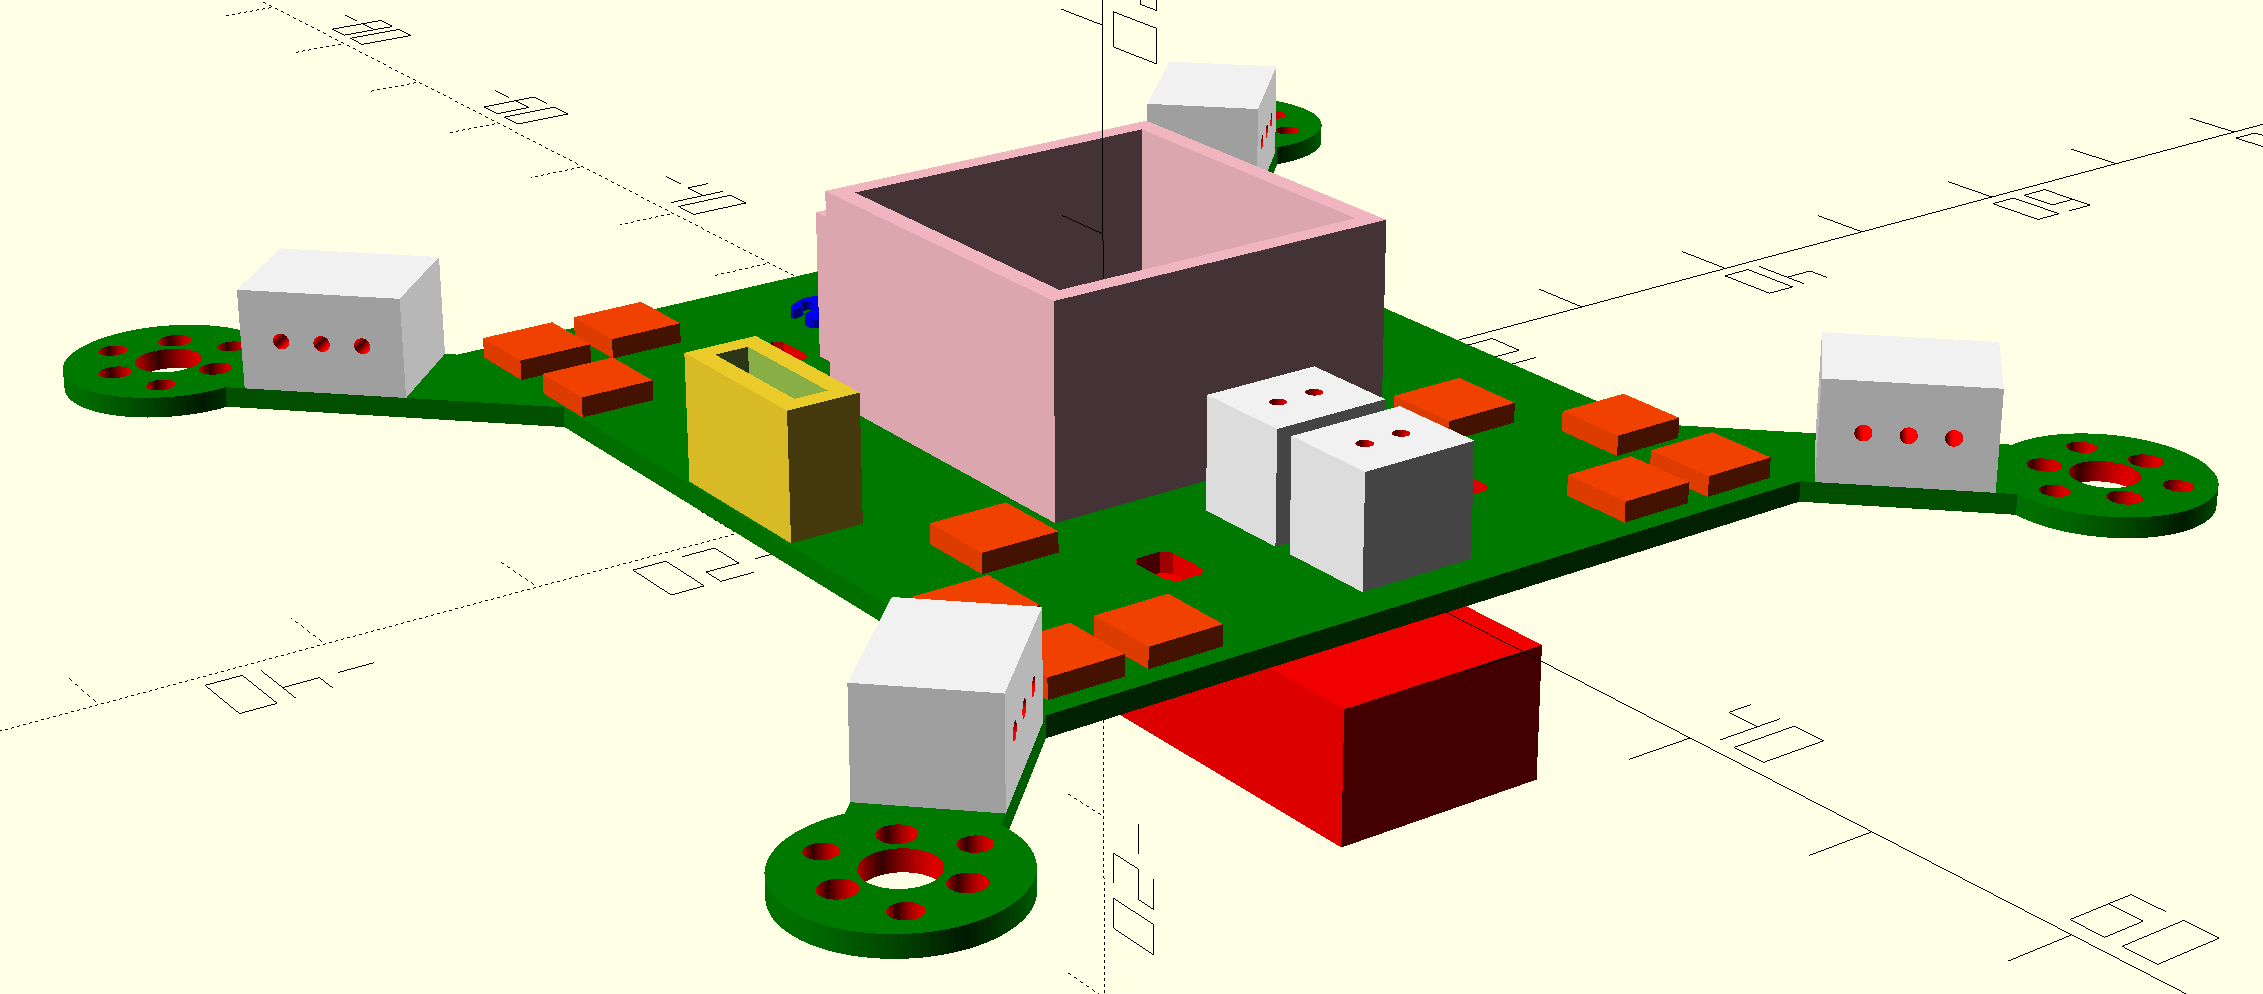
quad-v2
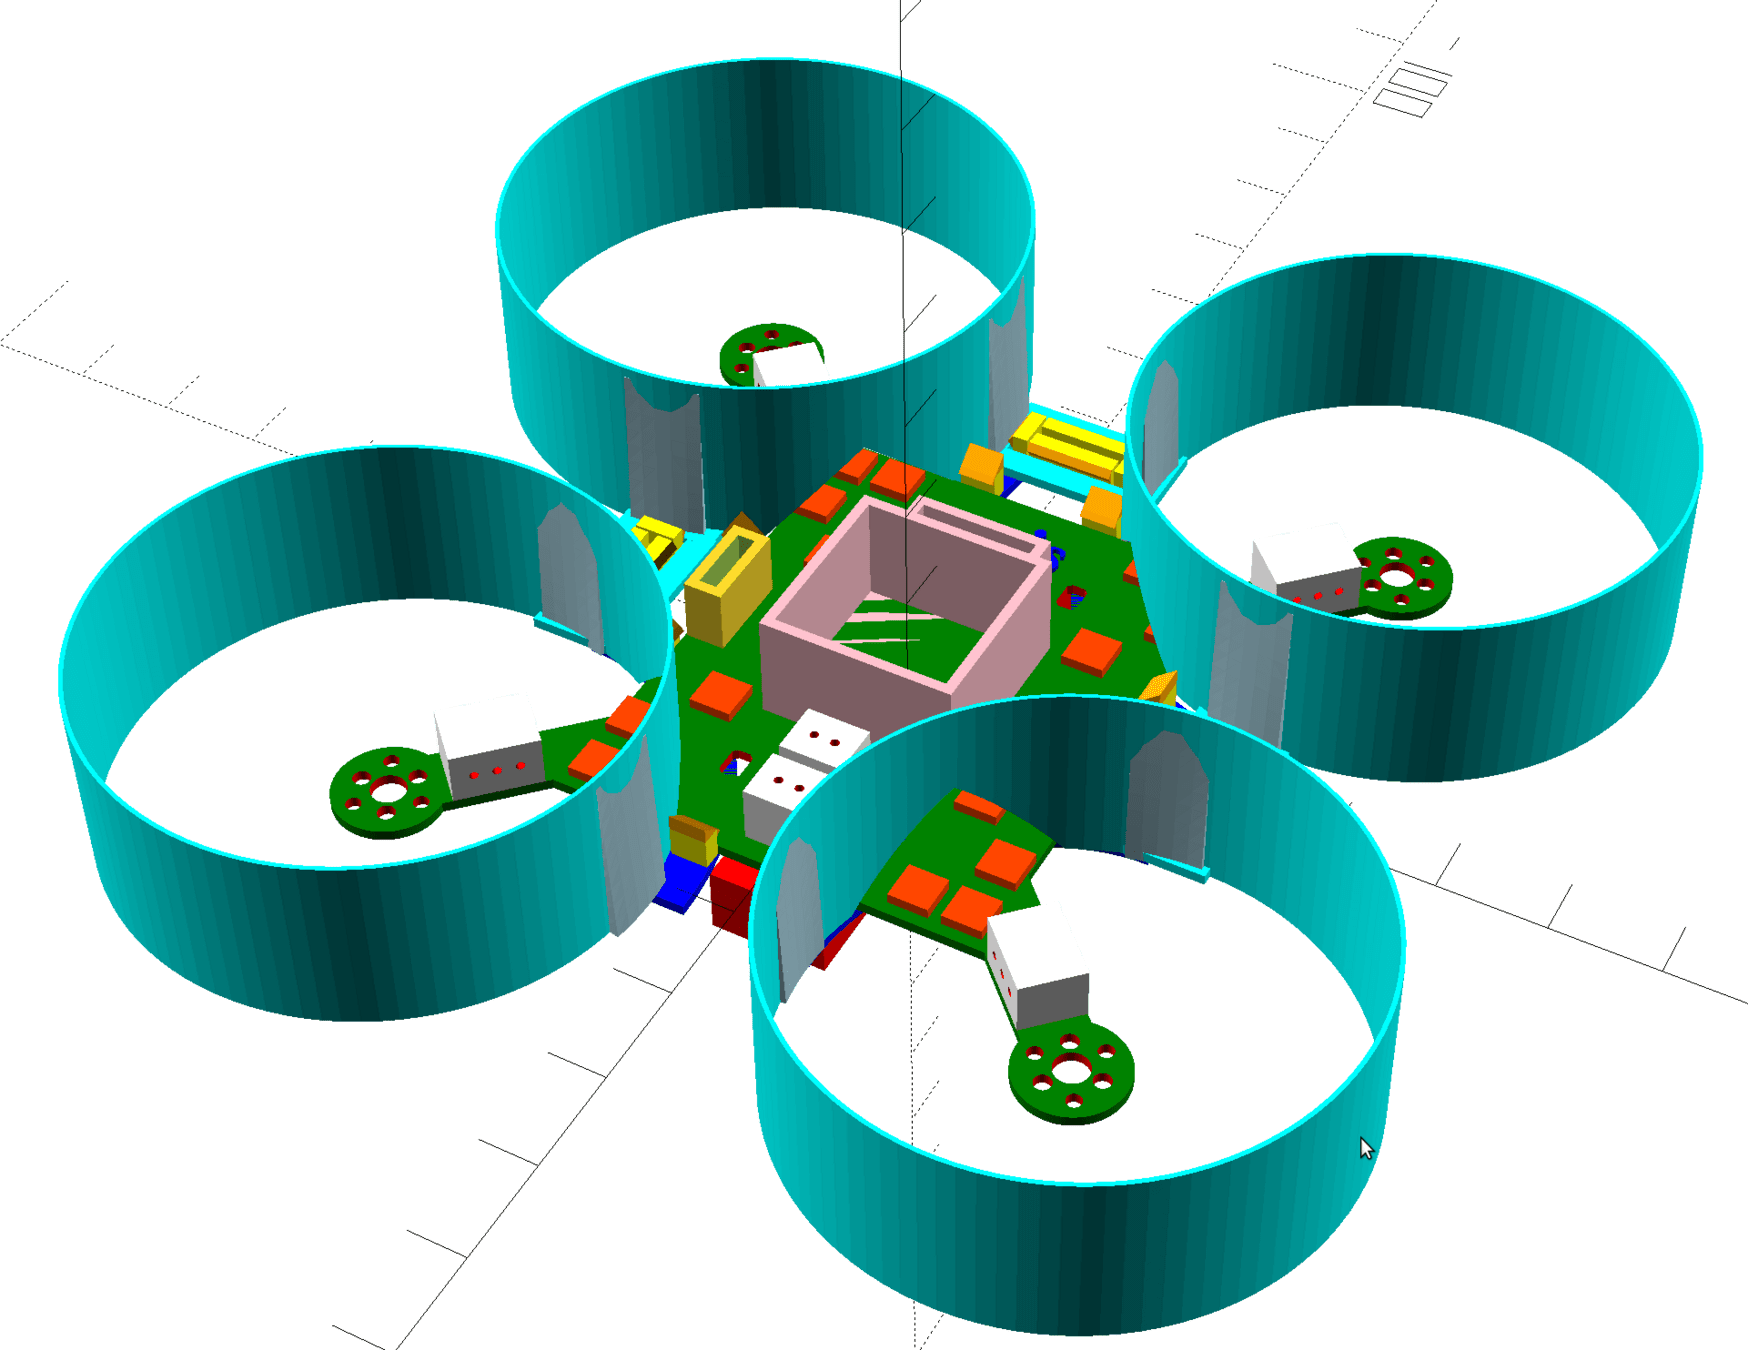
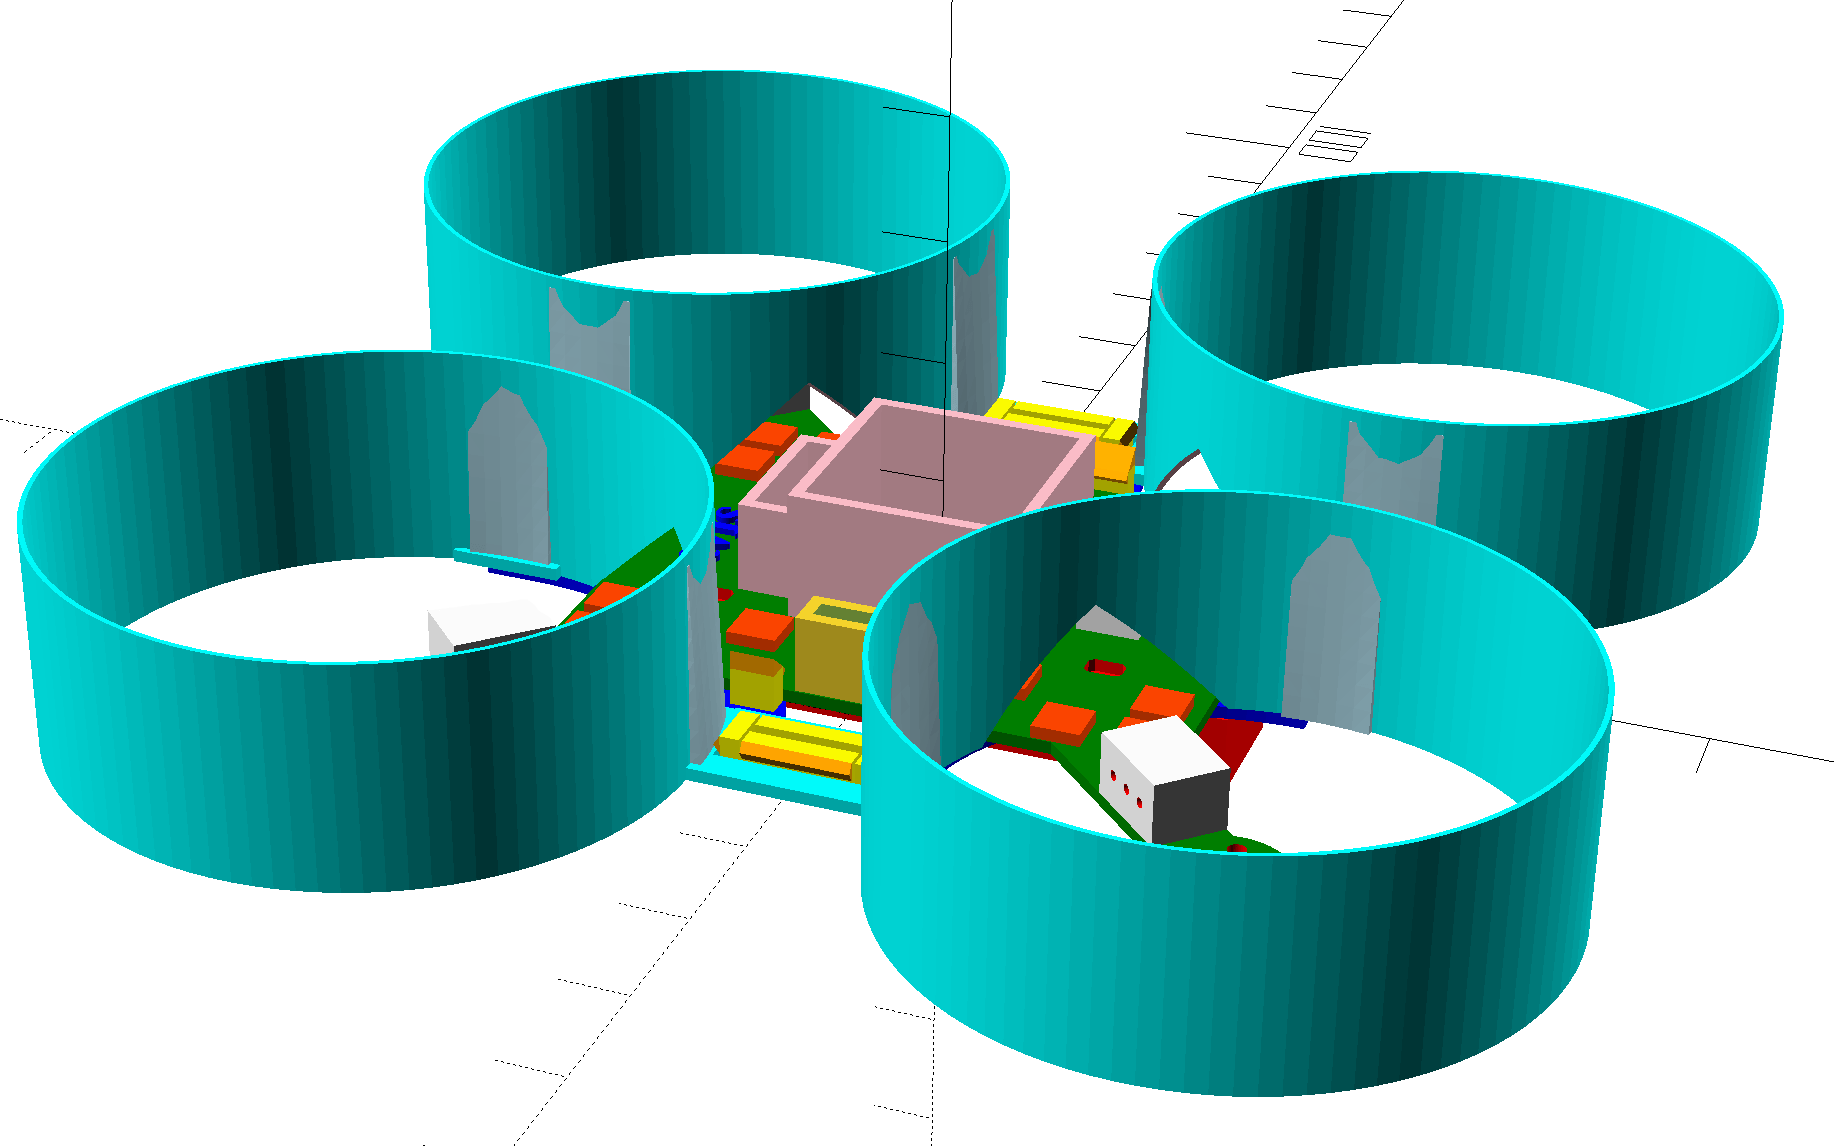
Guardas de dron
guardas
base
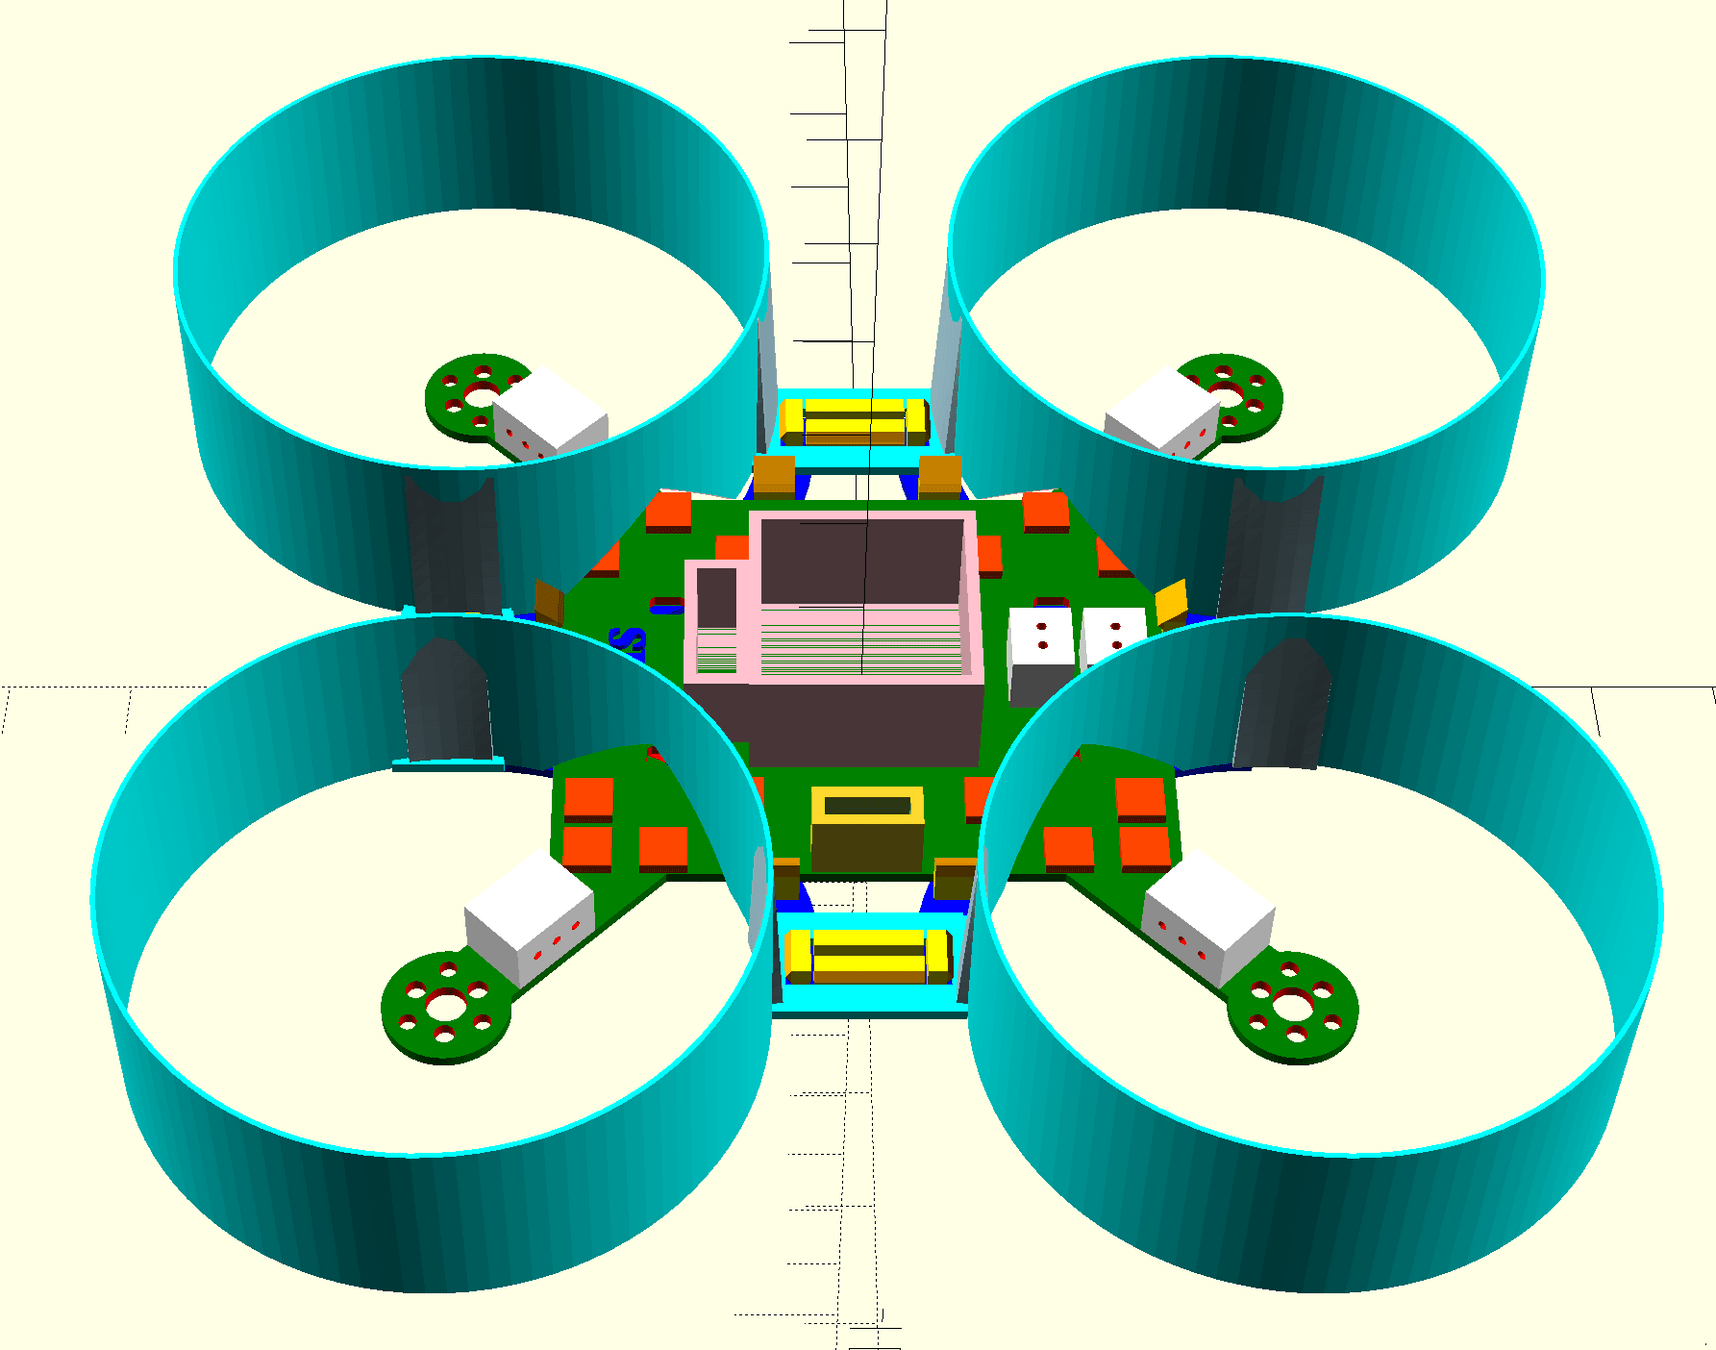
full equip
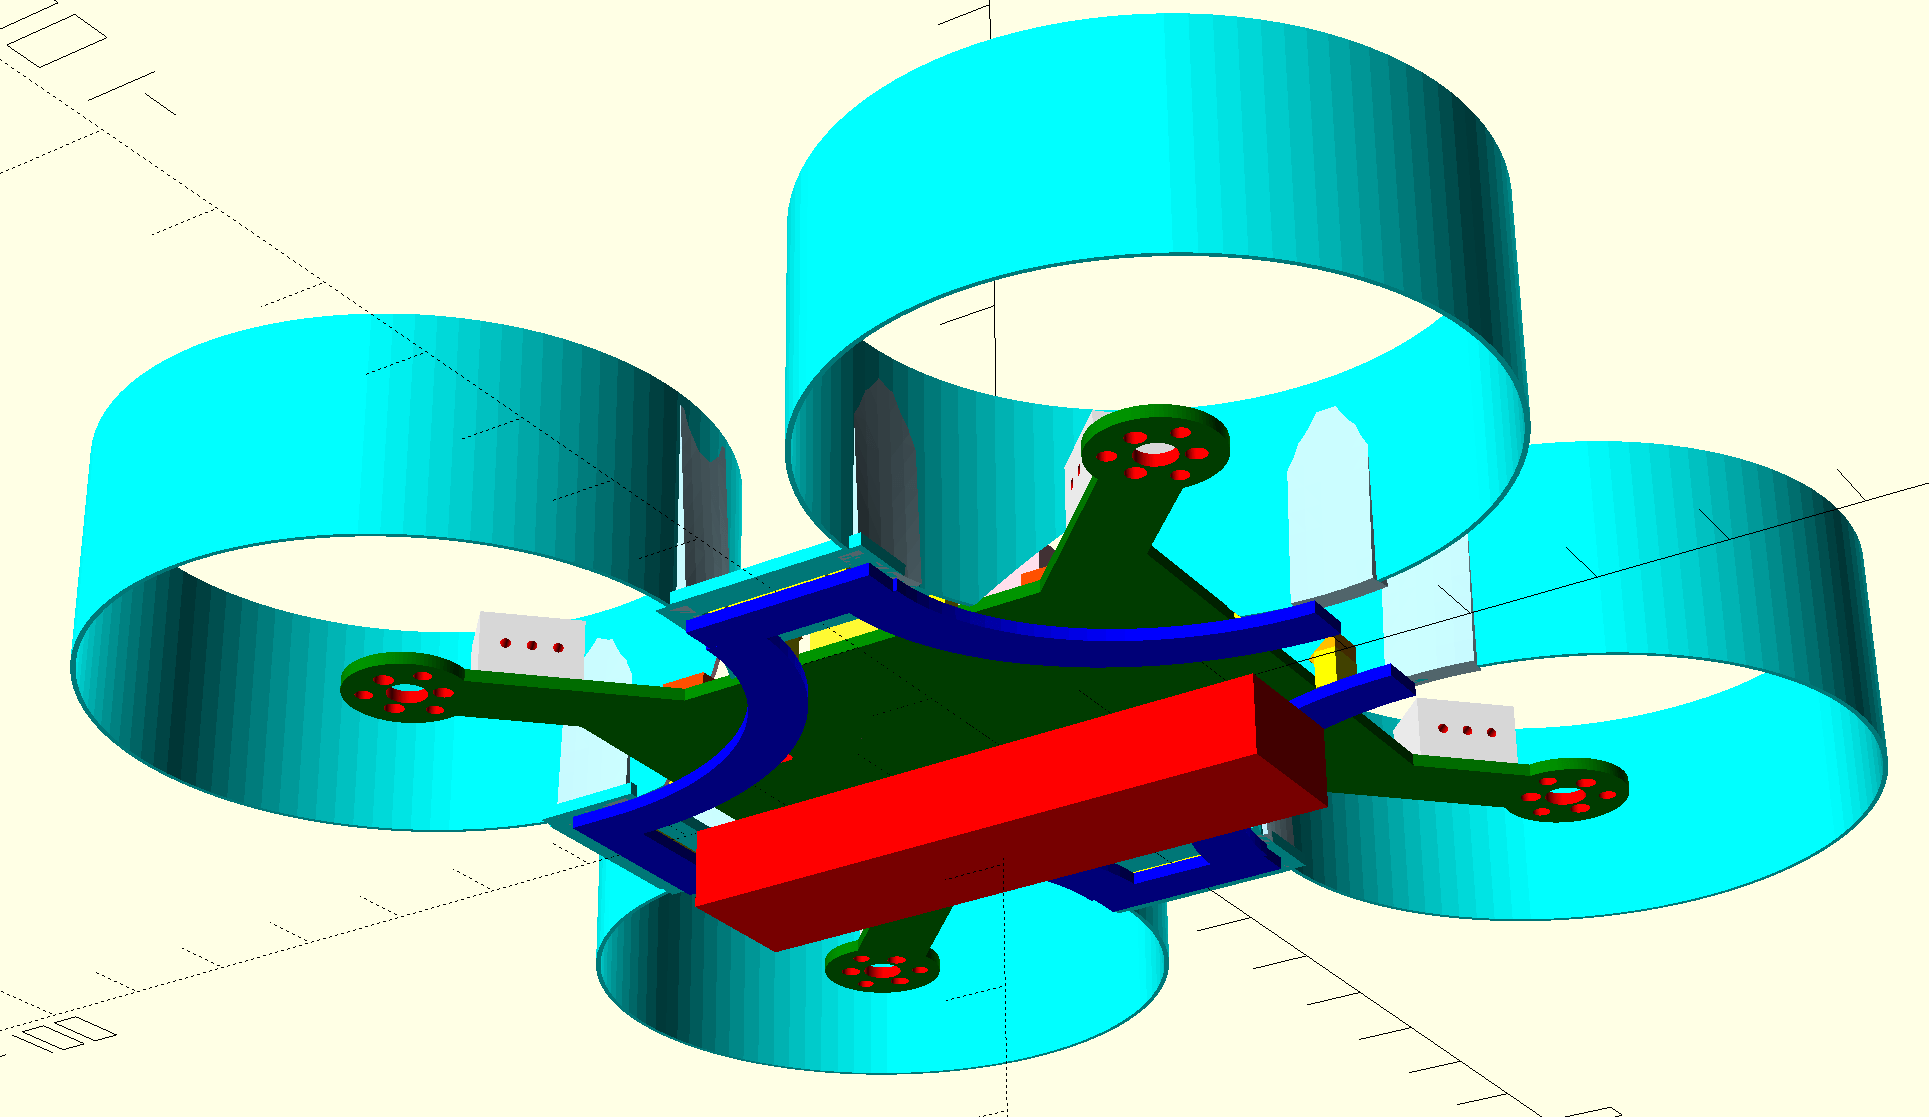
Tolerancia: 0.1 mm
Electrónica
Motores
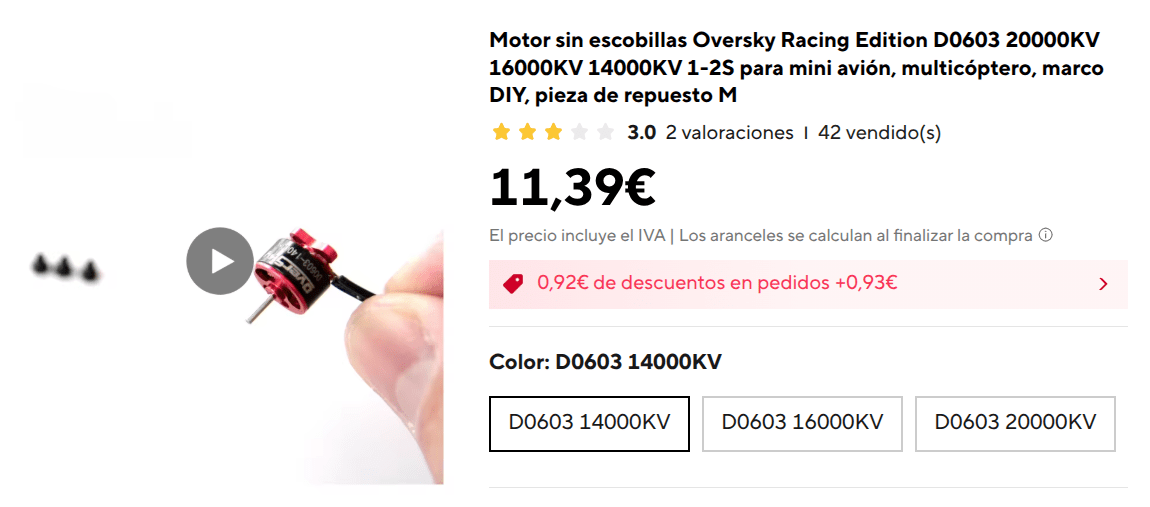
motor sin escobillas (brushless)
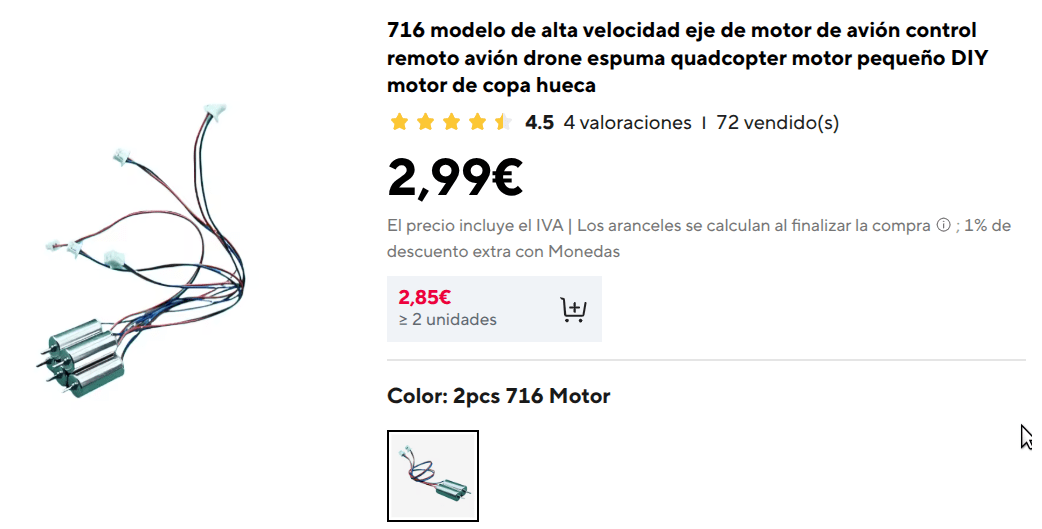
motor con escobillas (brushed)
- Va con DC
- Barato
- Poco duradero
- Va con trifásica
- Más caro
- Más fiable
- Requiere controlador (ESC)
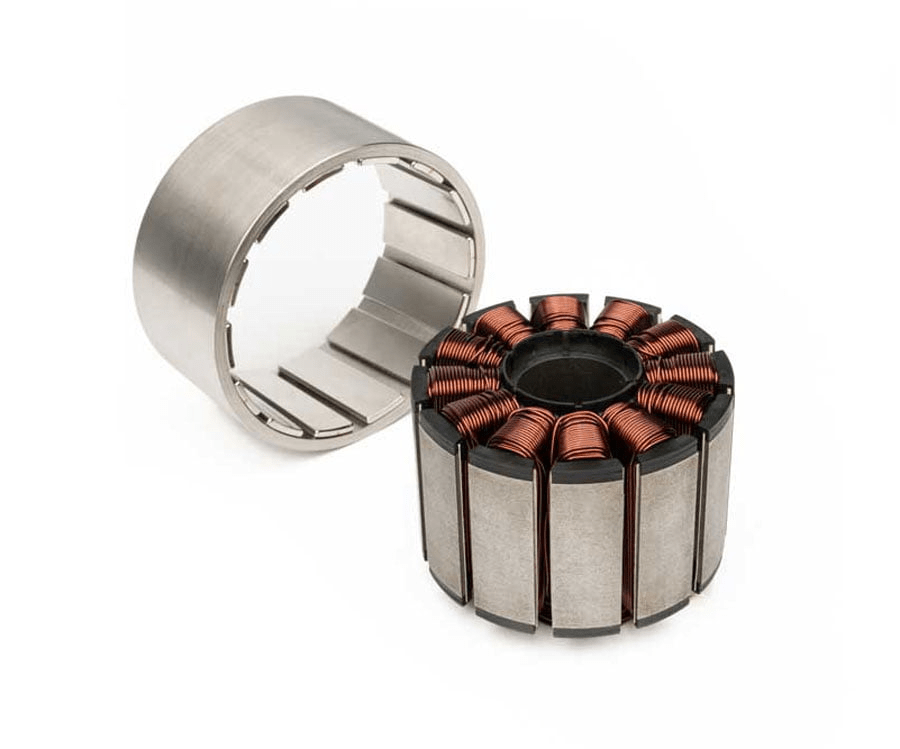
Corriente trifásica
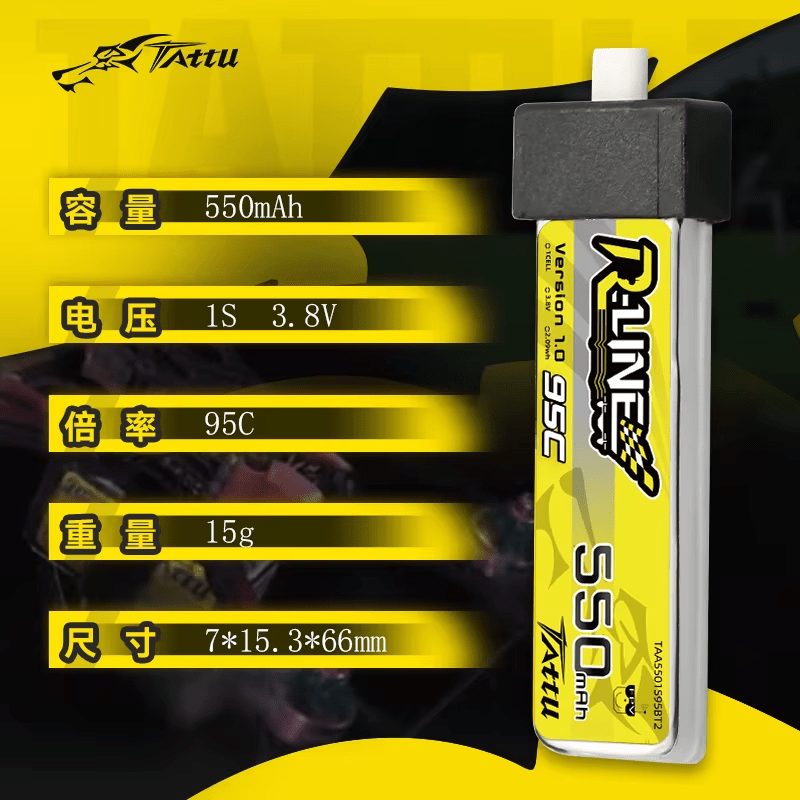
Batería LiPo
- Alta descarga (95C)
- Una celda (1S)
- Novedad: 4.35V
- Max: 4.2V
- Nominal: 3.7V
- Min: 3.6V
- Muerta: 3.3V
Fuente: Adafruit
Controlador (ESC, Electronic Speed Control)
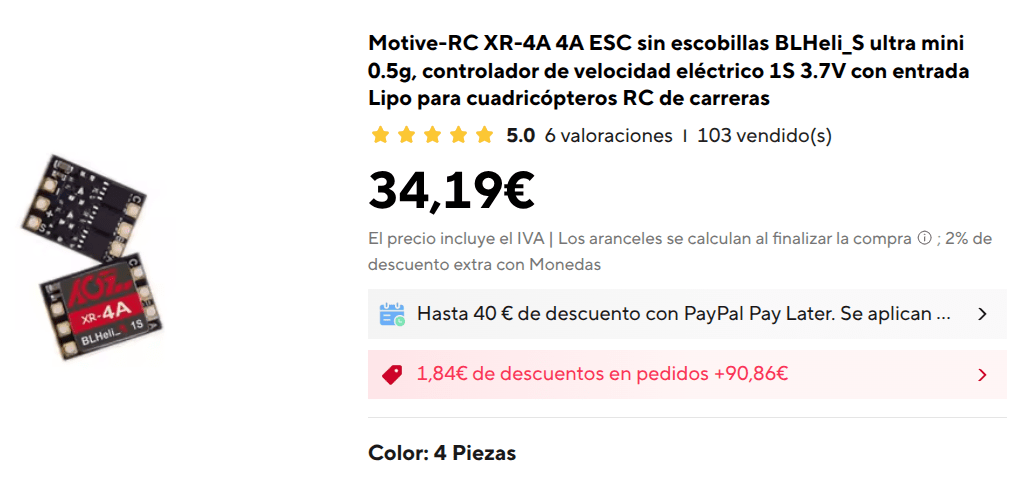
- Requisitos durillos
- Corriente mínima 2A
- Componentes caros
- ESC XR-4A: 4A
- Precio unitario: ~10€
Bus de conexiones
- Conecta todos los componentes
- Para la versión gondolera
- Pelo de payaso
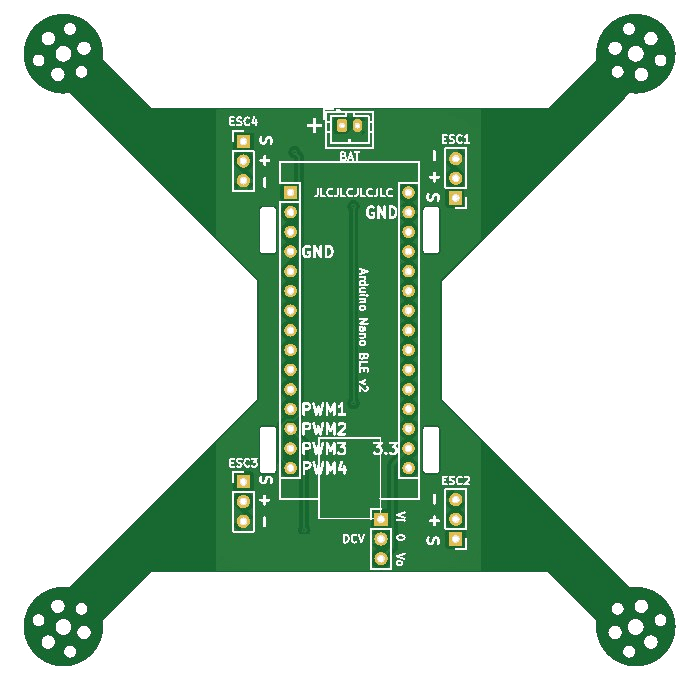
Placa v0
- Usa la placa como soporte
- ESCs independientes
- Diseño through-hole
- Soldadura a mano
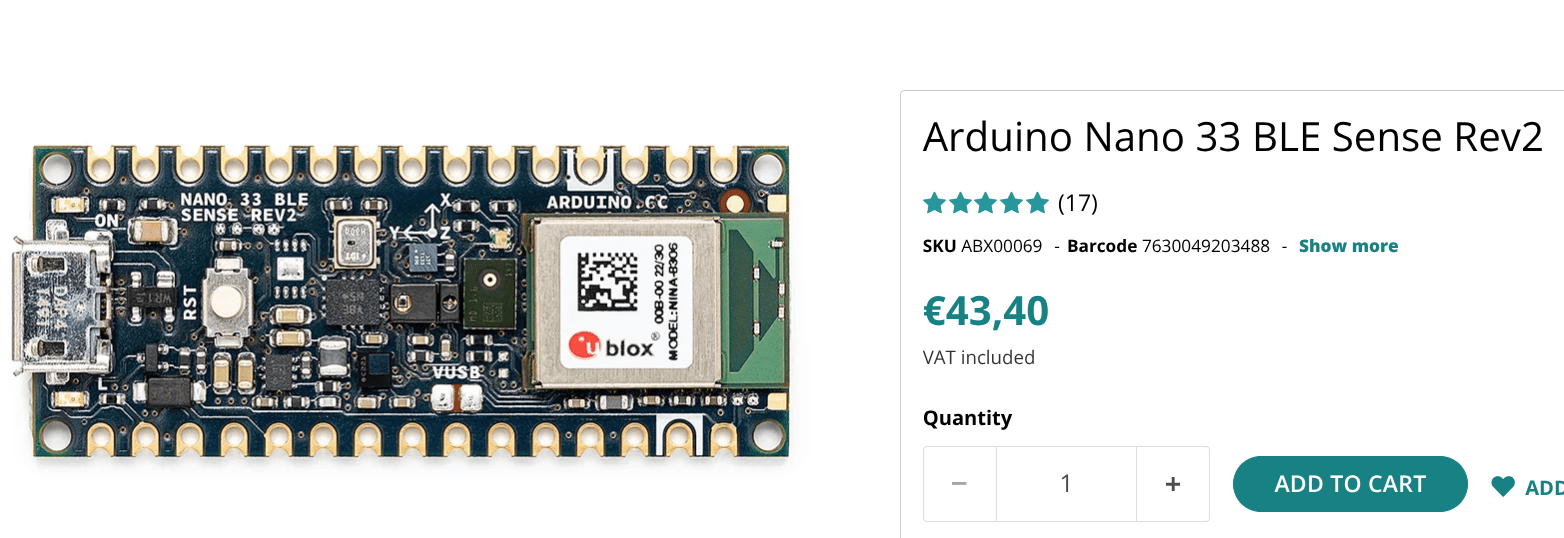
- Arduino Nano Sense (con IMU)
- Conversor de voltaje a 3.3V independiente
- Diseño de placa: MrX
Controlador propio ESC
- Pavel Pavlonen: µESC, 2A
- SiliconLabs EFM8 Busy Bee (8-bits)
- pablogs: µESC pinchito edition, 3A+
- MOSFETs duales de baja resistencia interna
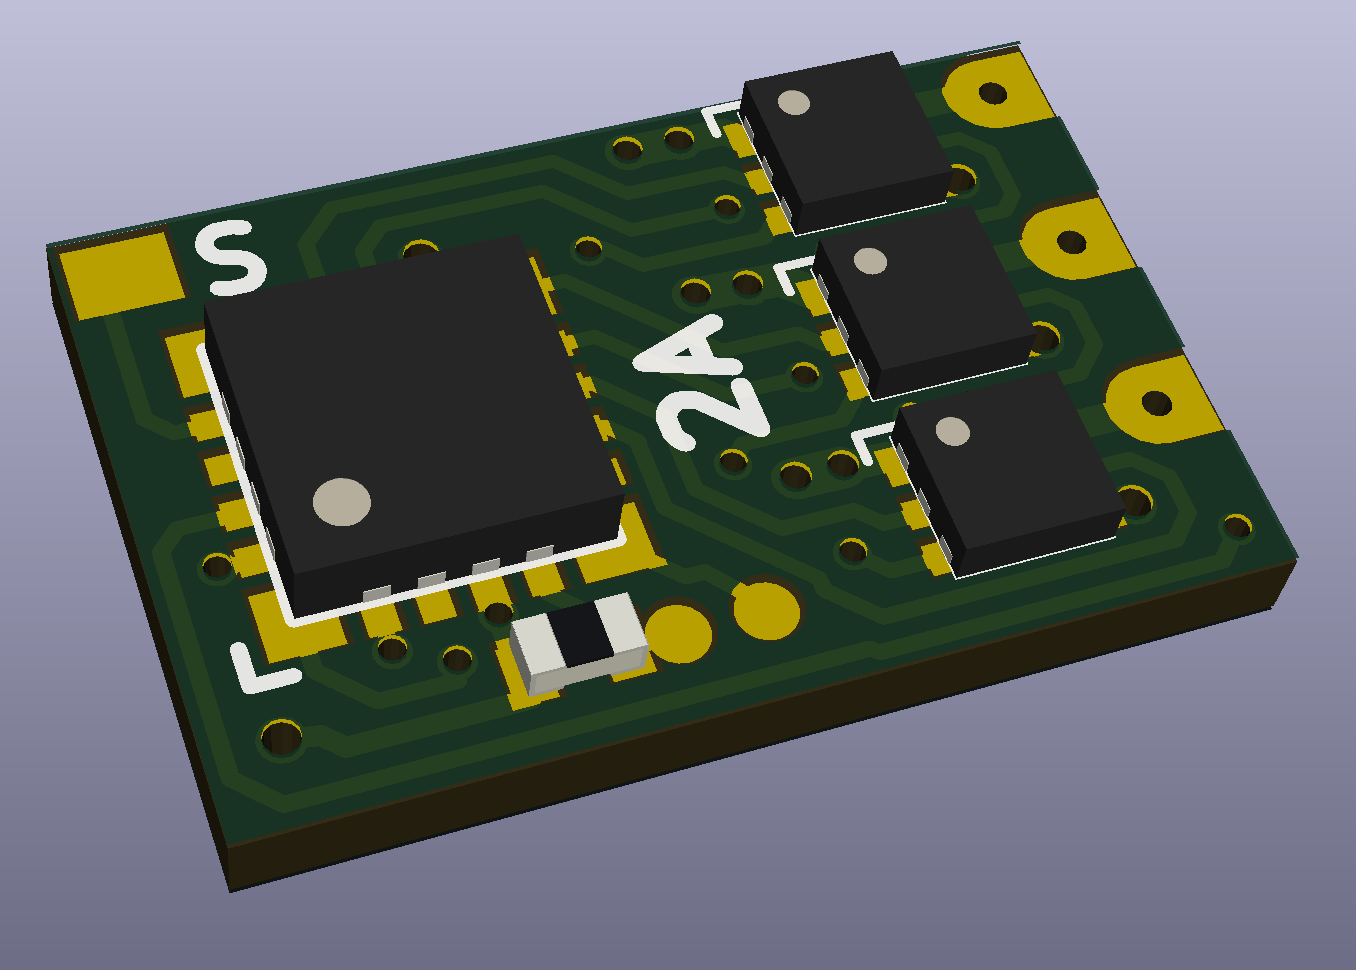
Pavel Pavlonen: µESC, 2A
Fuente: Pavel Pavlonen
Potencia eléctrica
P = I × V

Estimada: P = I × V = 4 × 3A × 3.7V = 44W

Batería de 500 mAh = 1.85 Wh

1.85 Wh @ 44W => 2.5 minutos
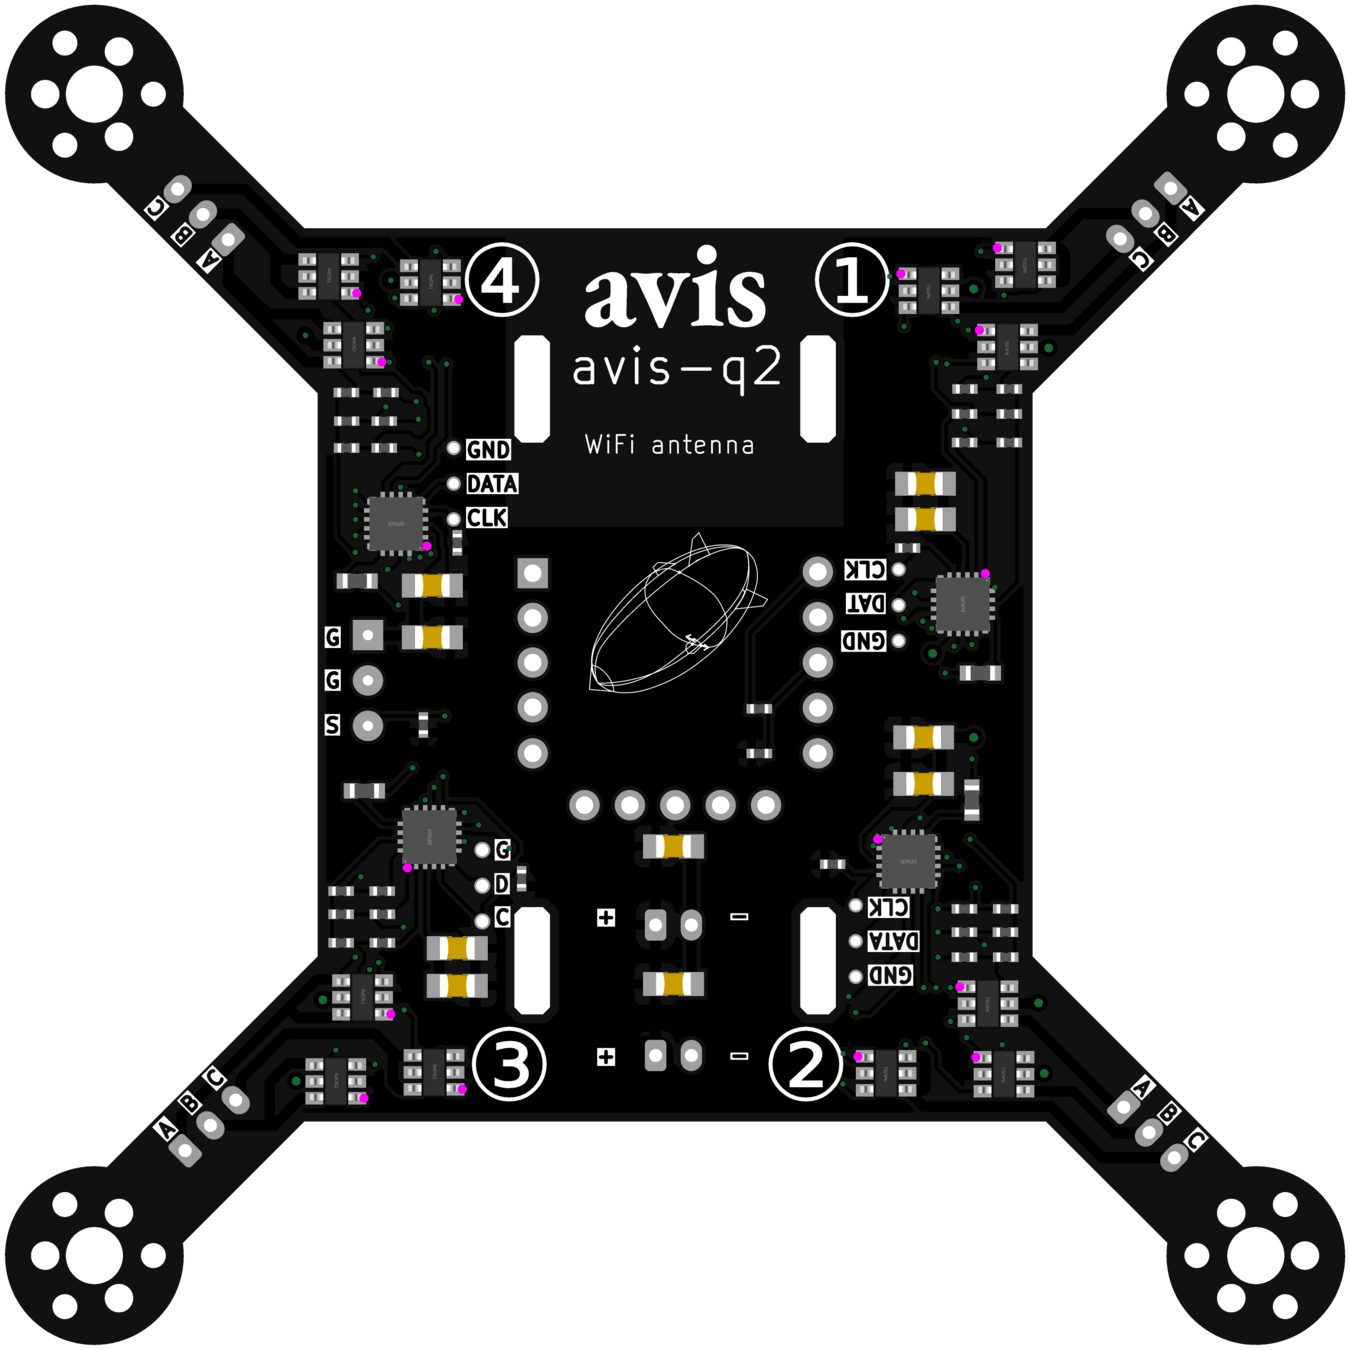
Placa v1
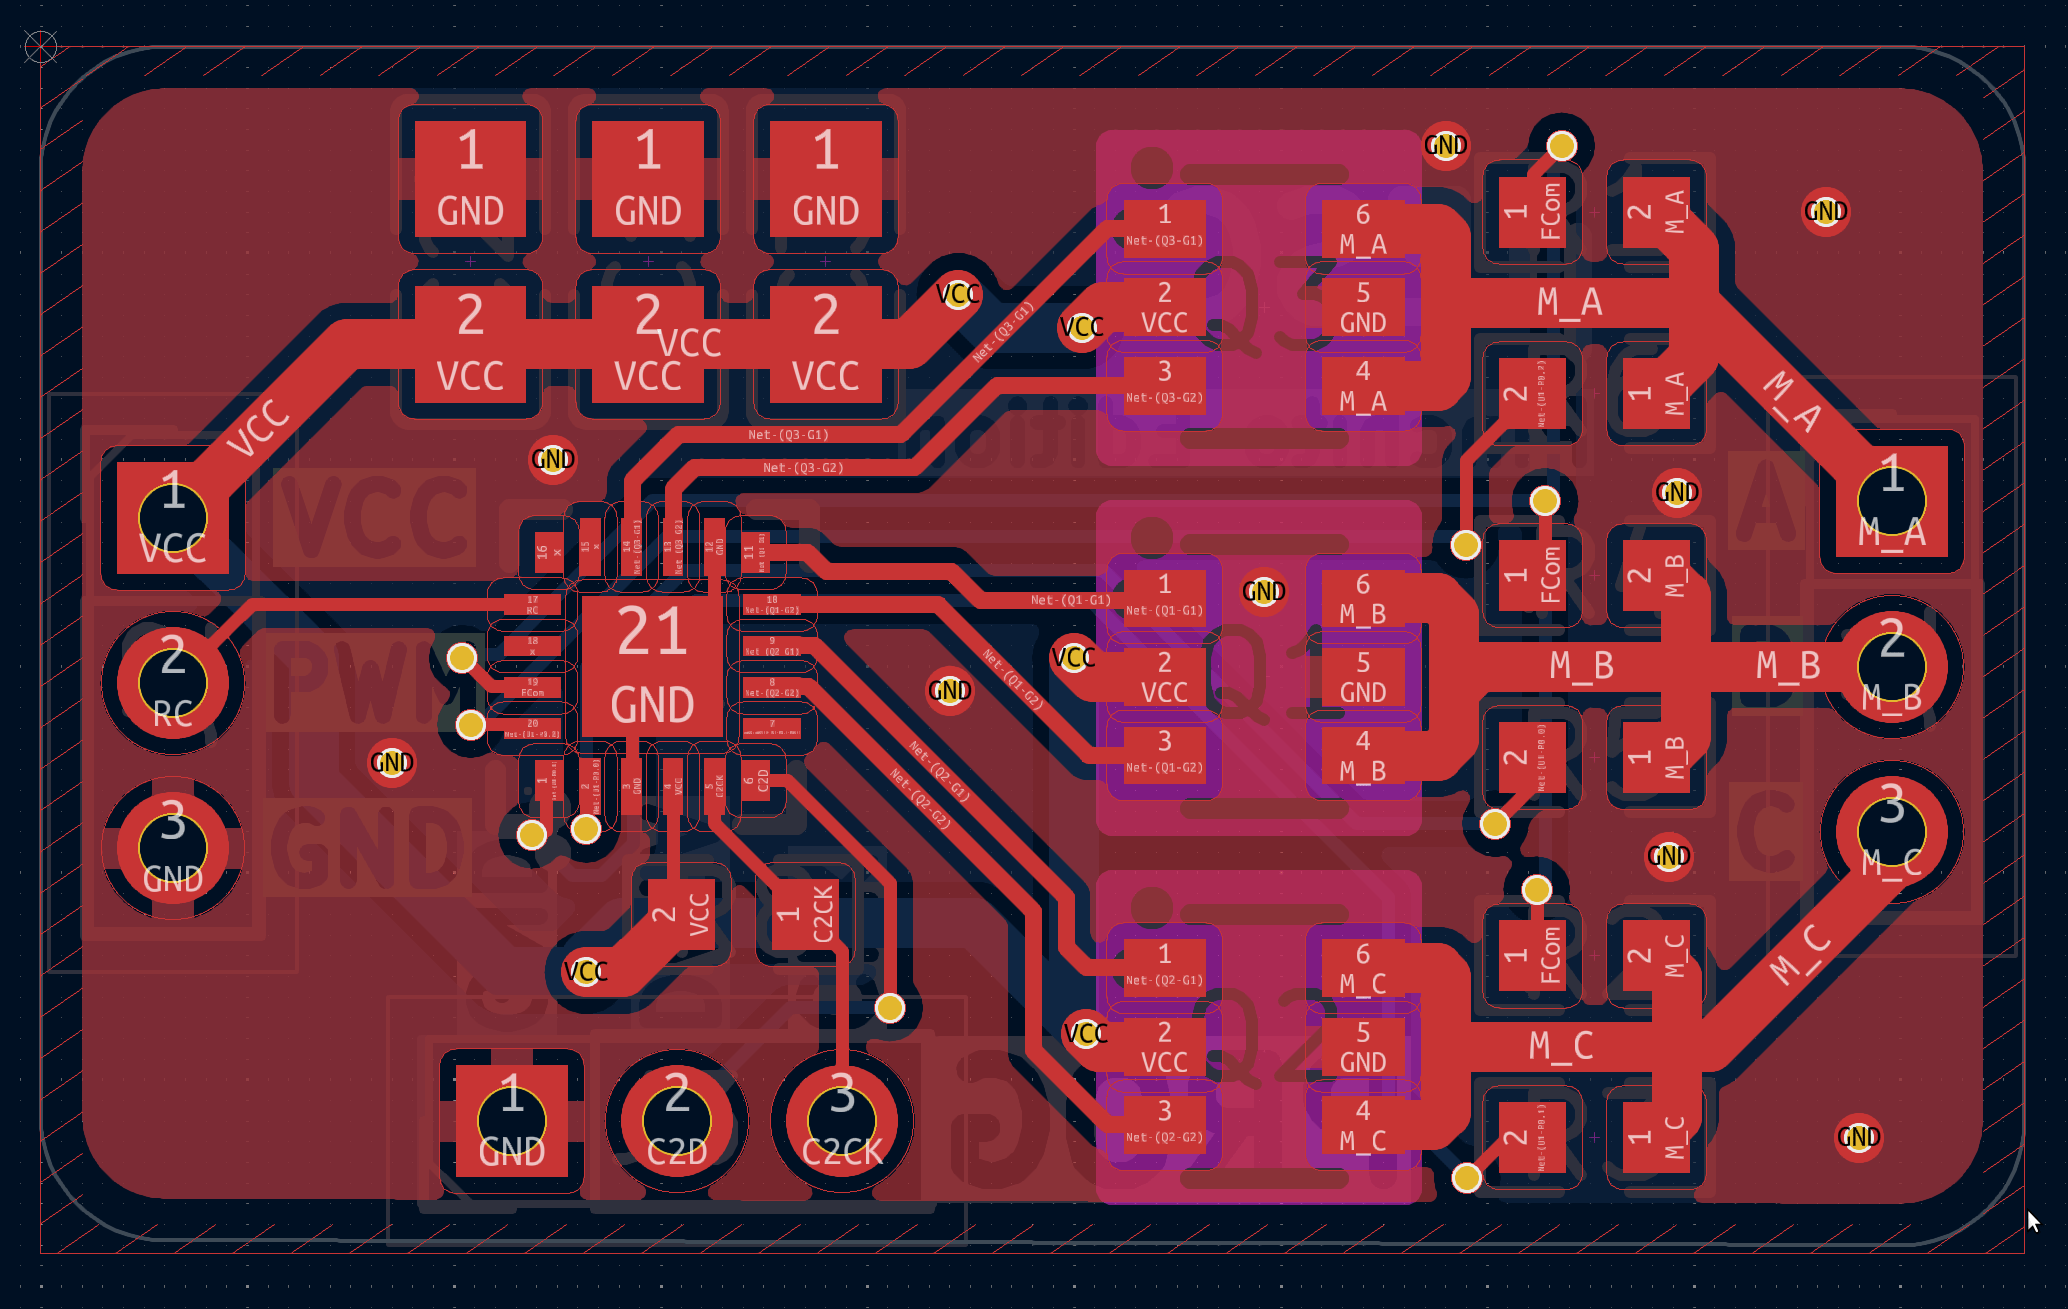
- Controladores (ESC) integrados
- MOSFETs de alto rendimiento
- Color negro molón
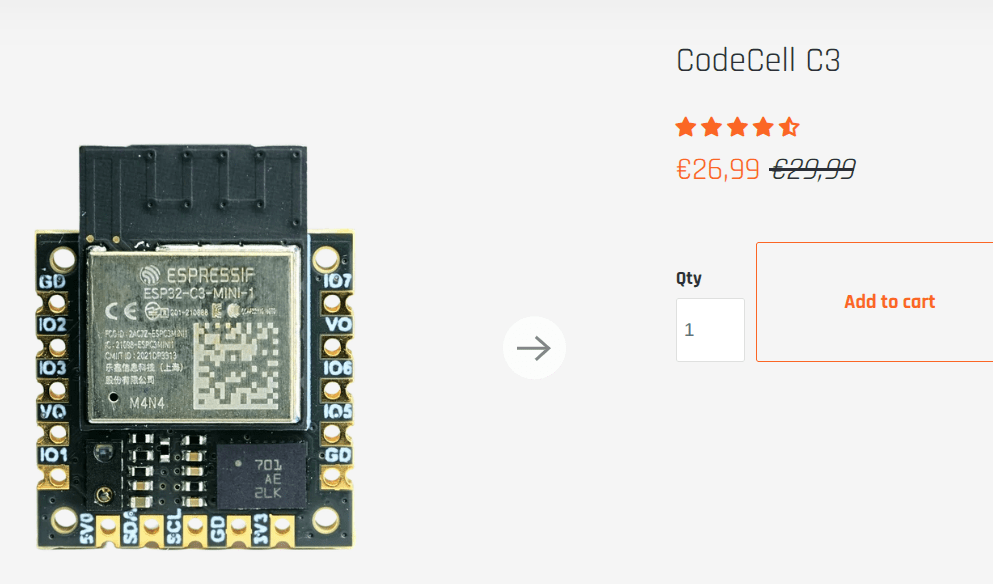
- ESP32 (independiente, CodeCell)
- Diseño SMT
- Soldadura por cama caliente
- Conectores de programación (GDC)
- Interruptor lógico
- Créditos: pablogs, MrX, pinchito
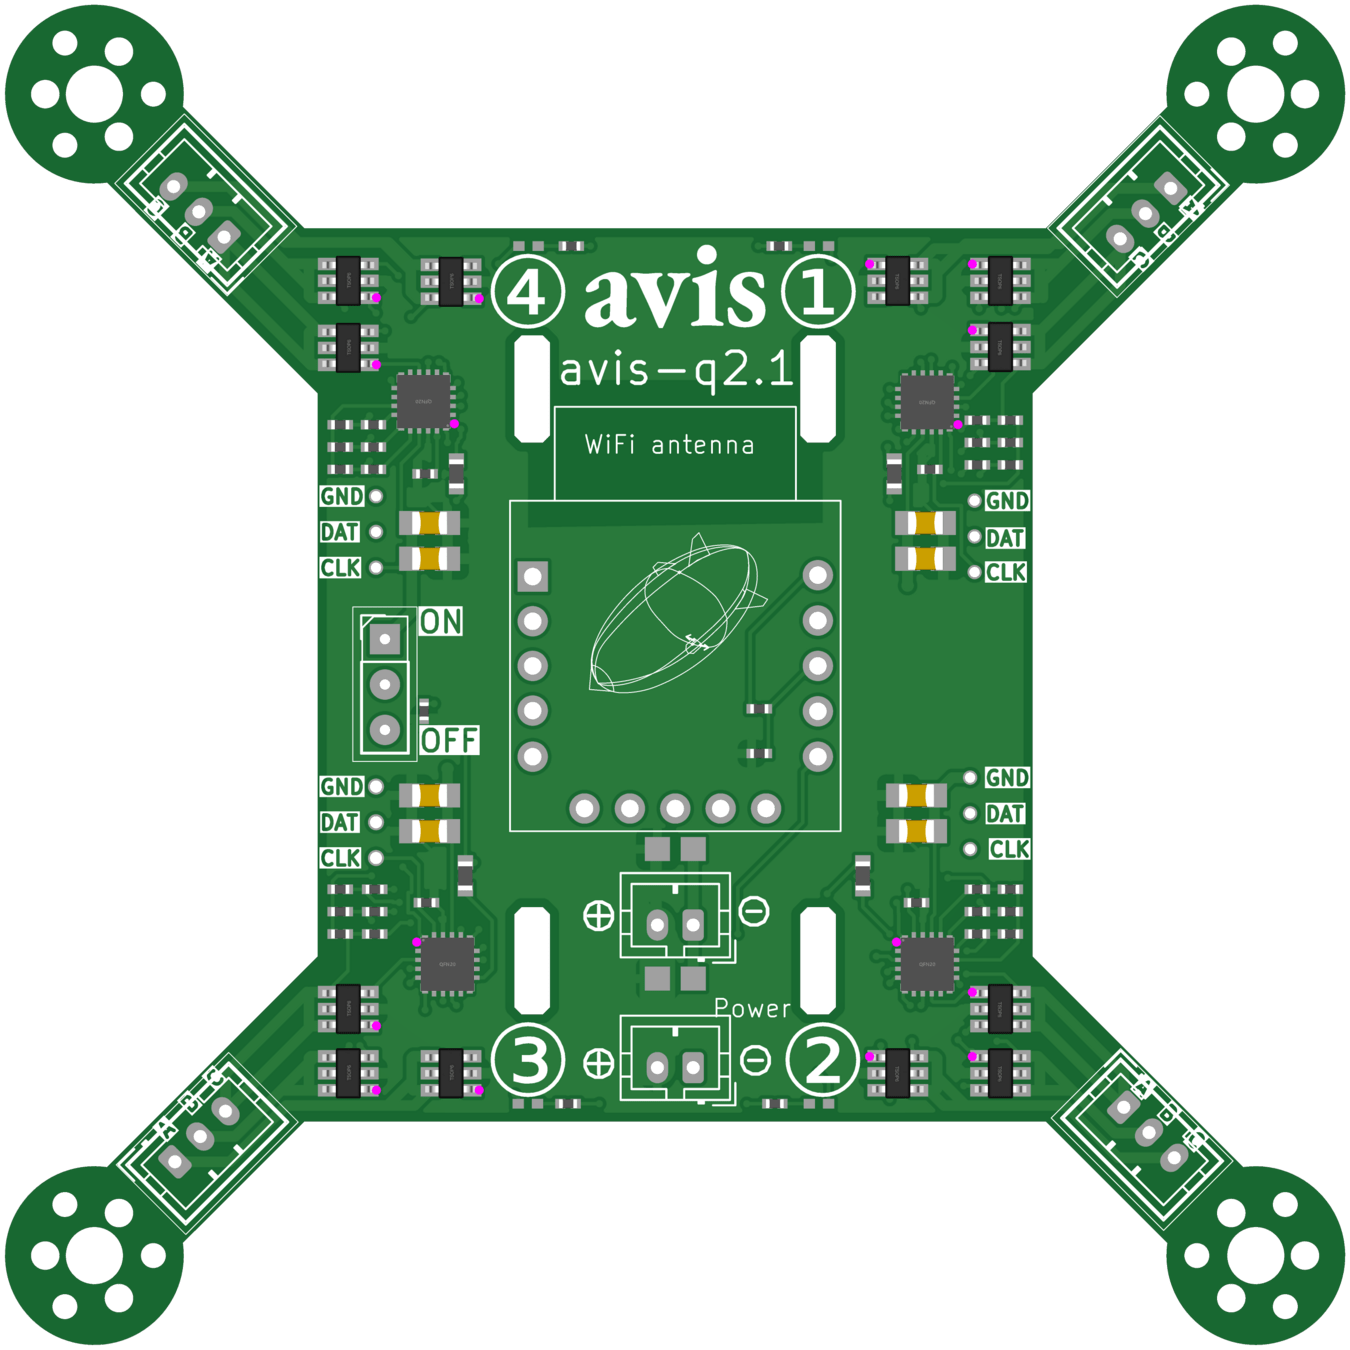
Placa v2
- Color verde (rutas visibles)
- Re-enrutado
- Ordenadito y simétrico
- Componentes más pequeños
- LEDs por motor
- Soldadura por JLCPCB
- Siluetas para conectores
- Medición de batería (feedback)
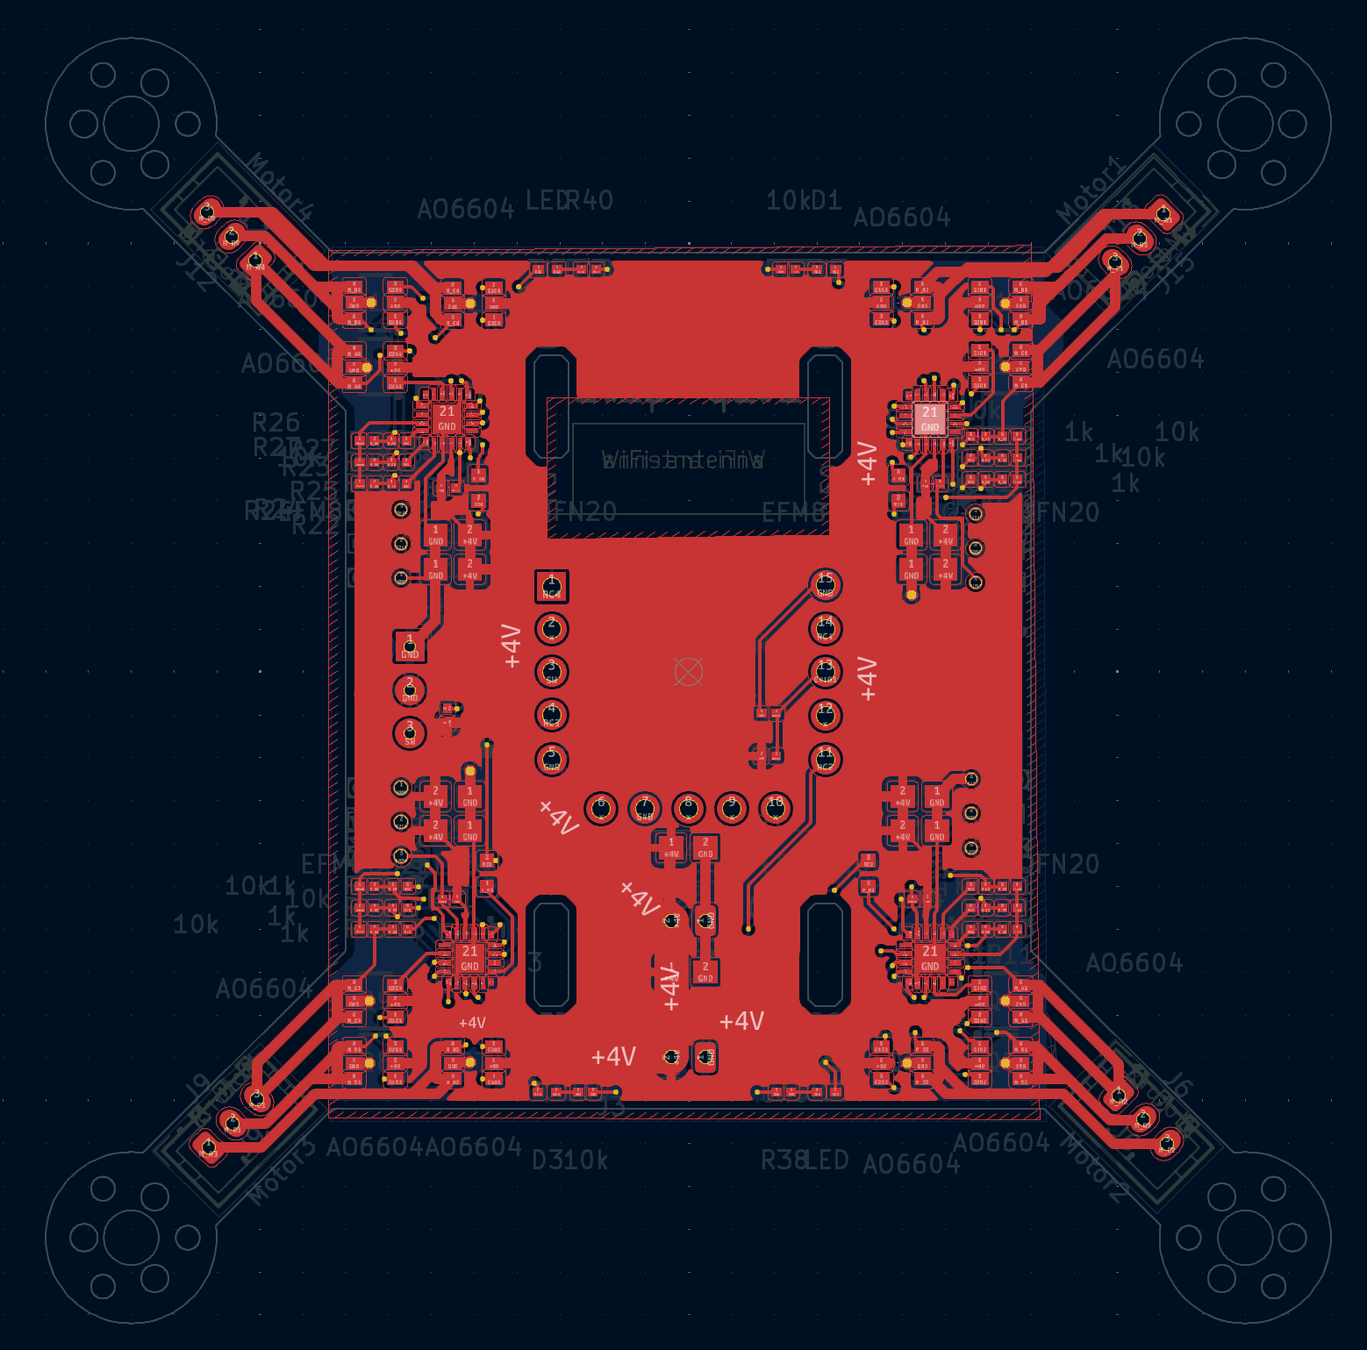
Placa v2: frente
- Plano de potencia (+4V)
- Pistas de potencia (1.5A)
- Patillas de programación de los ESC
- MOSFETs de baja resistencia interna
- LEDs de control
- Zócalo para el CodeCell
- Condensadores de filtro y desacoplo
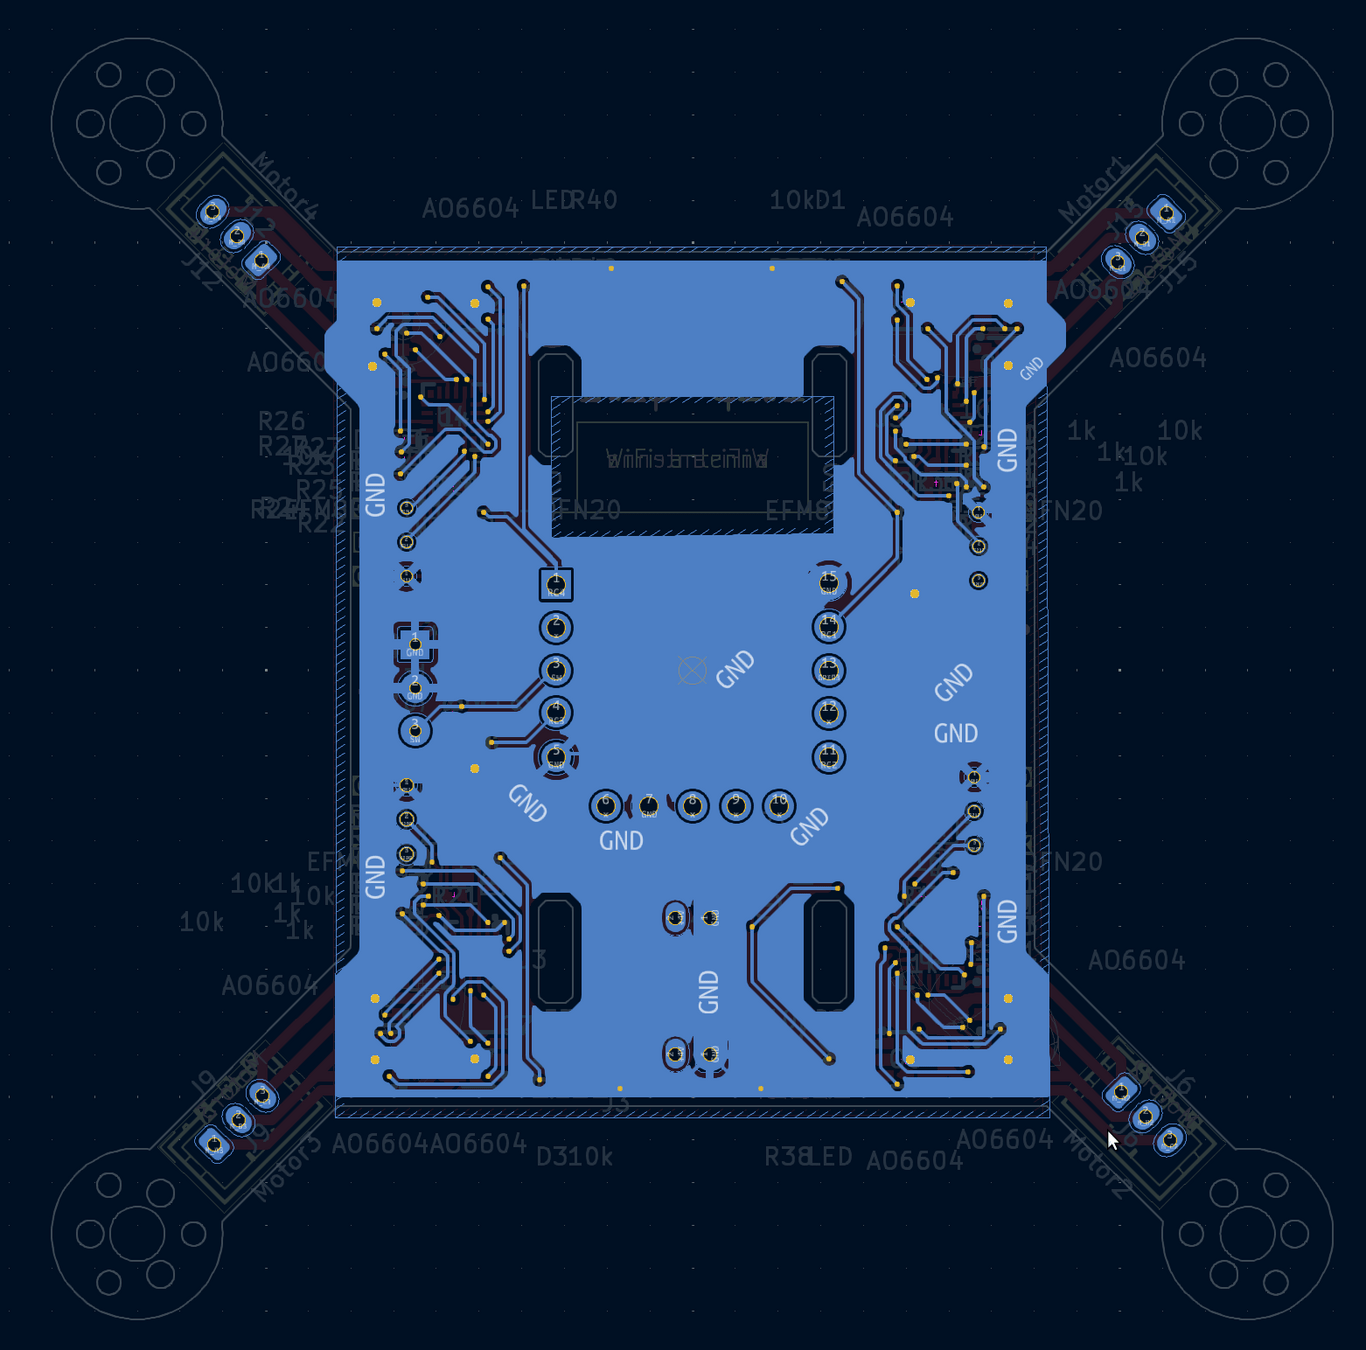
Placa v2: trasera
- Plano de masa (GND)
- Área libre para el WiFi de ESP32
- Vías mínimas de JLCPCB
- Márgenes mínimos de JLCPCB
- Ranuras para las bridas de la batería
Software
Firmware de controlador (ESC)
- Controlador comercial: 4A ESC
- Controlador en foro random: µESC
- Controlador propio: µESC pinchito edition
- Controlador integrado
- CPU: SiliconLabs EFM8 Busy Bee 8-bit Microcontrollers
- Firmware BLHeli_s (8 bits)
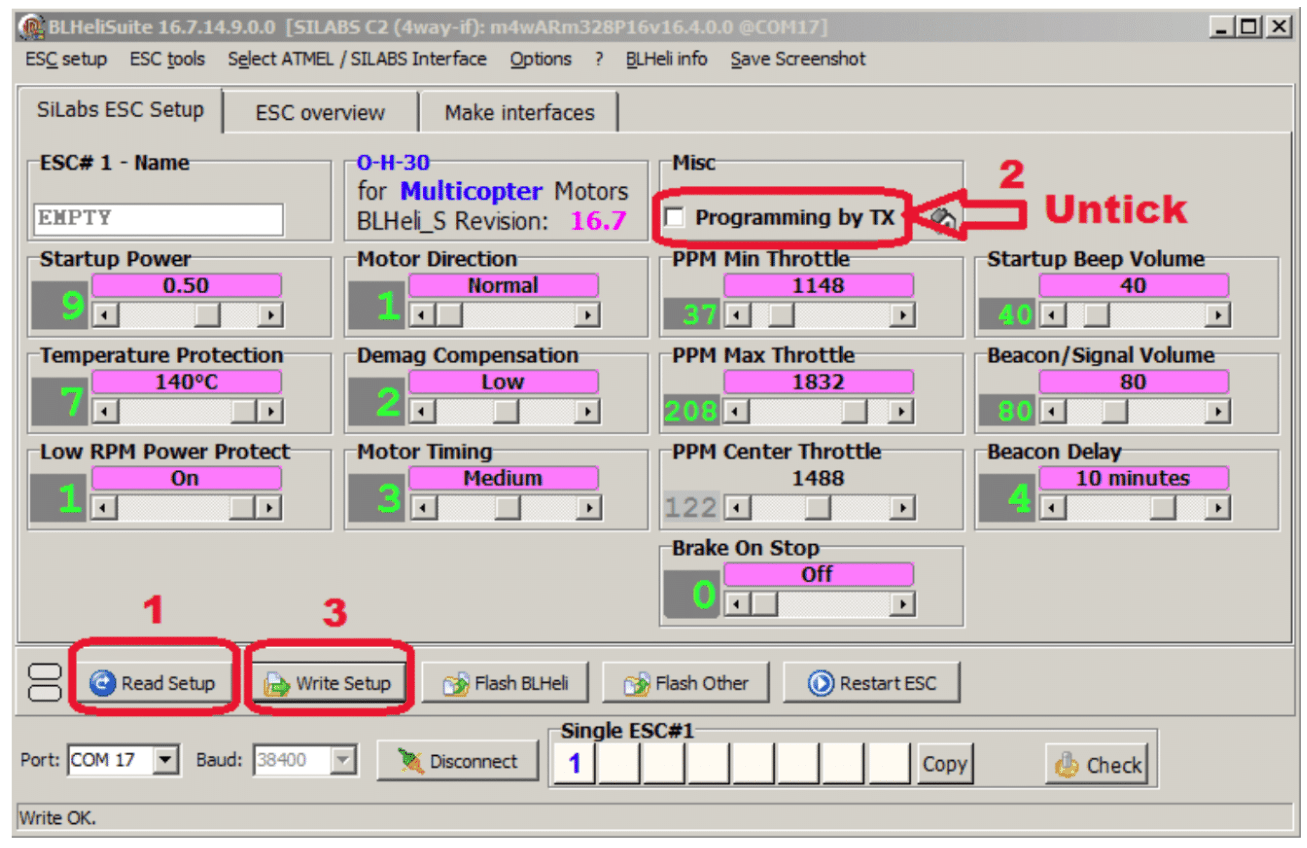
Instalando y actualizando firmware en el ESC
- Firmware BLHeli_s (8 bits)
- Sólo desde Windows
- Requiere un Arduino Uno
- Conectar a los pines de programación (GDC)
- Infinitos intentos hasta que funciona
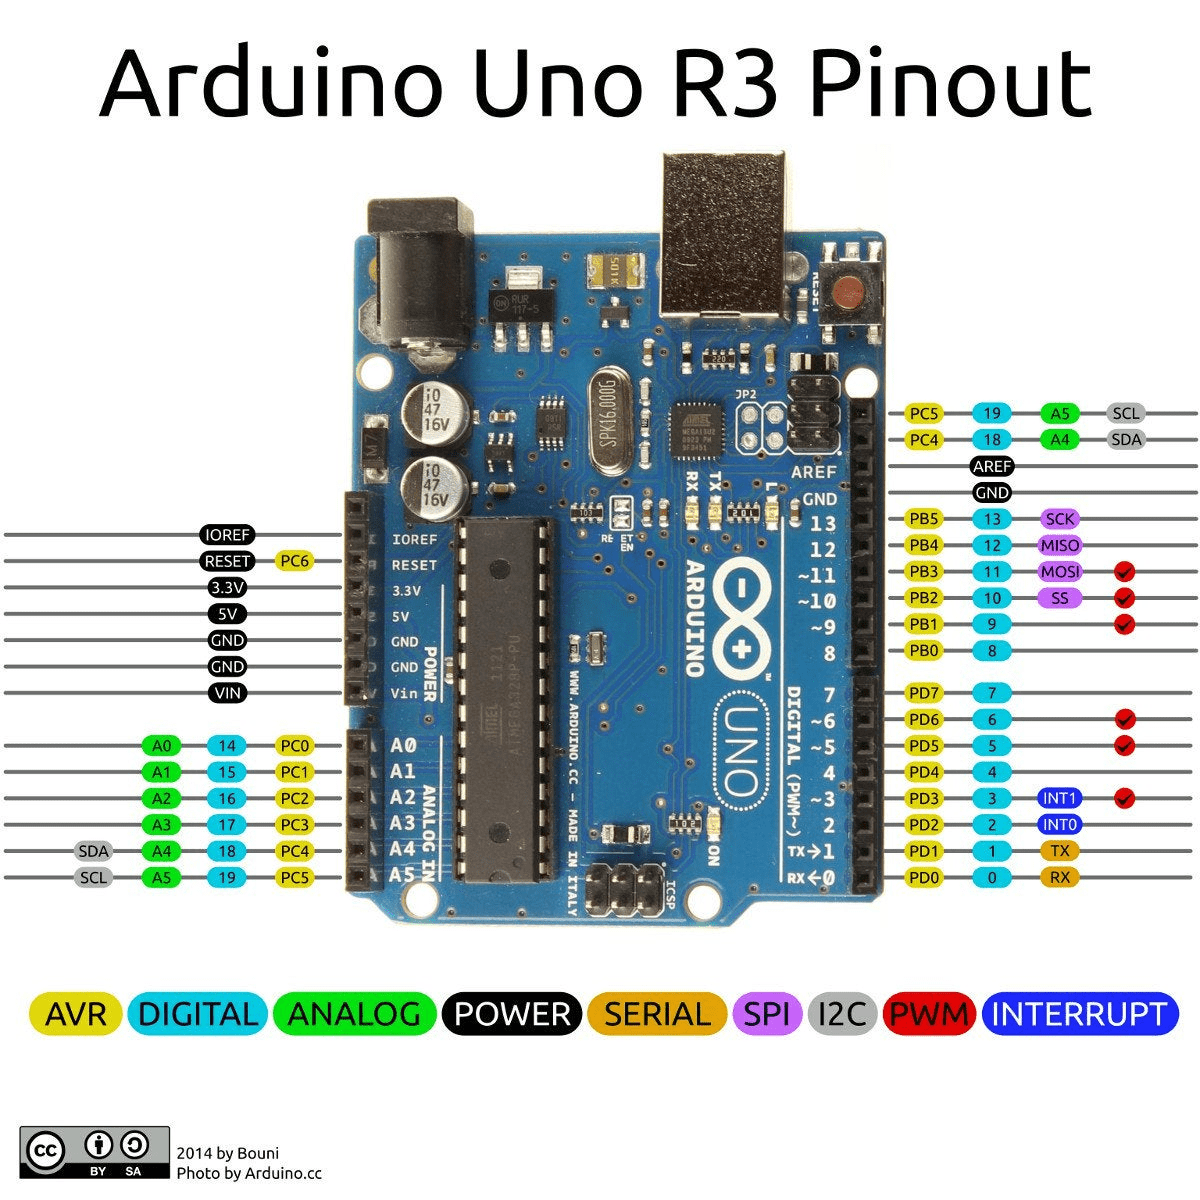
Fuente: Pavel Pavlonen
Fuente: Pedro147
Controlando los microcontroladores
- BLHeli / BLHeli_S
- Inicialización bizarra
- Pitos a través del motor
- Control con señal PWM
- OneShot125: 4 kHz
- Dshot
- 32 bit: BLHeli32 -> AM32

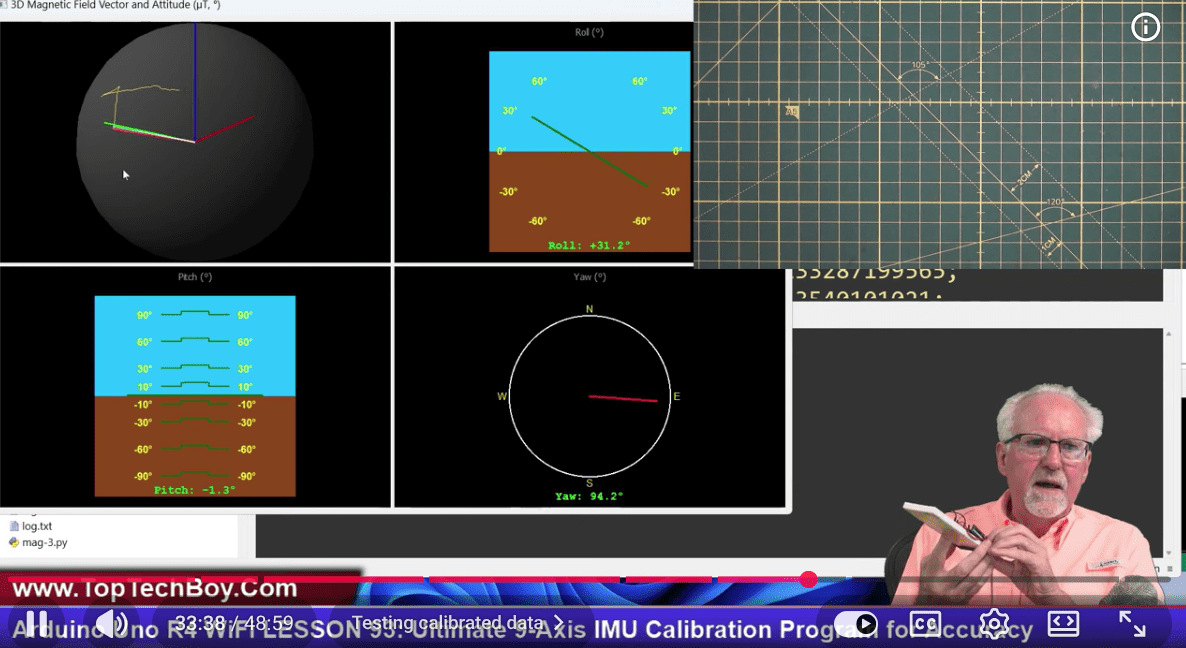
Sensores
- IMU de 9 ejes:
- 3 acelerómetros
- 3 giróscopos
- 3 magnetómetros
- barómetro
- ¿GPS?
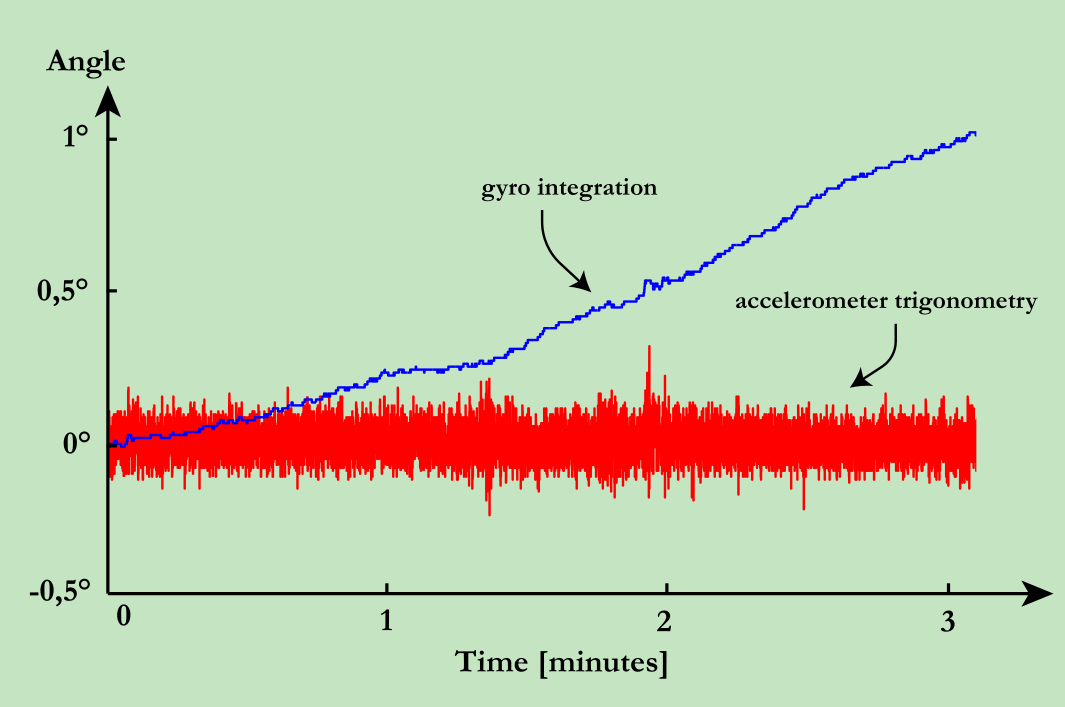
Sensores: filtros
Fuente: Carbon Aeronautics
- Mediciones ruidosas
- Filtro Kalman
- Se combina con otras mediciones
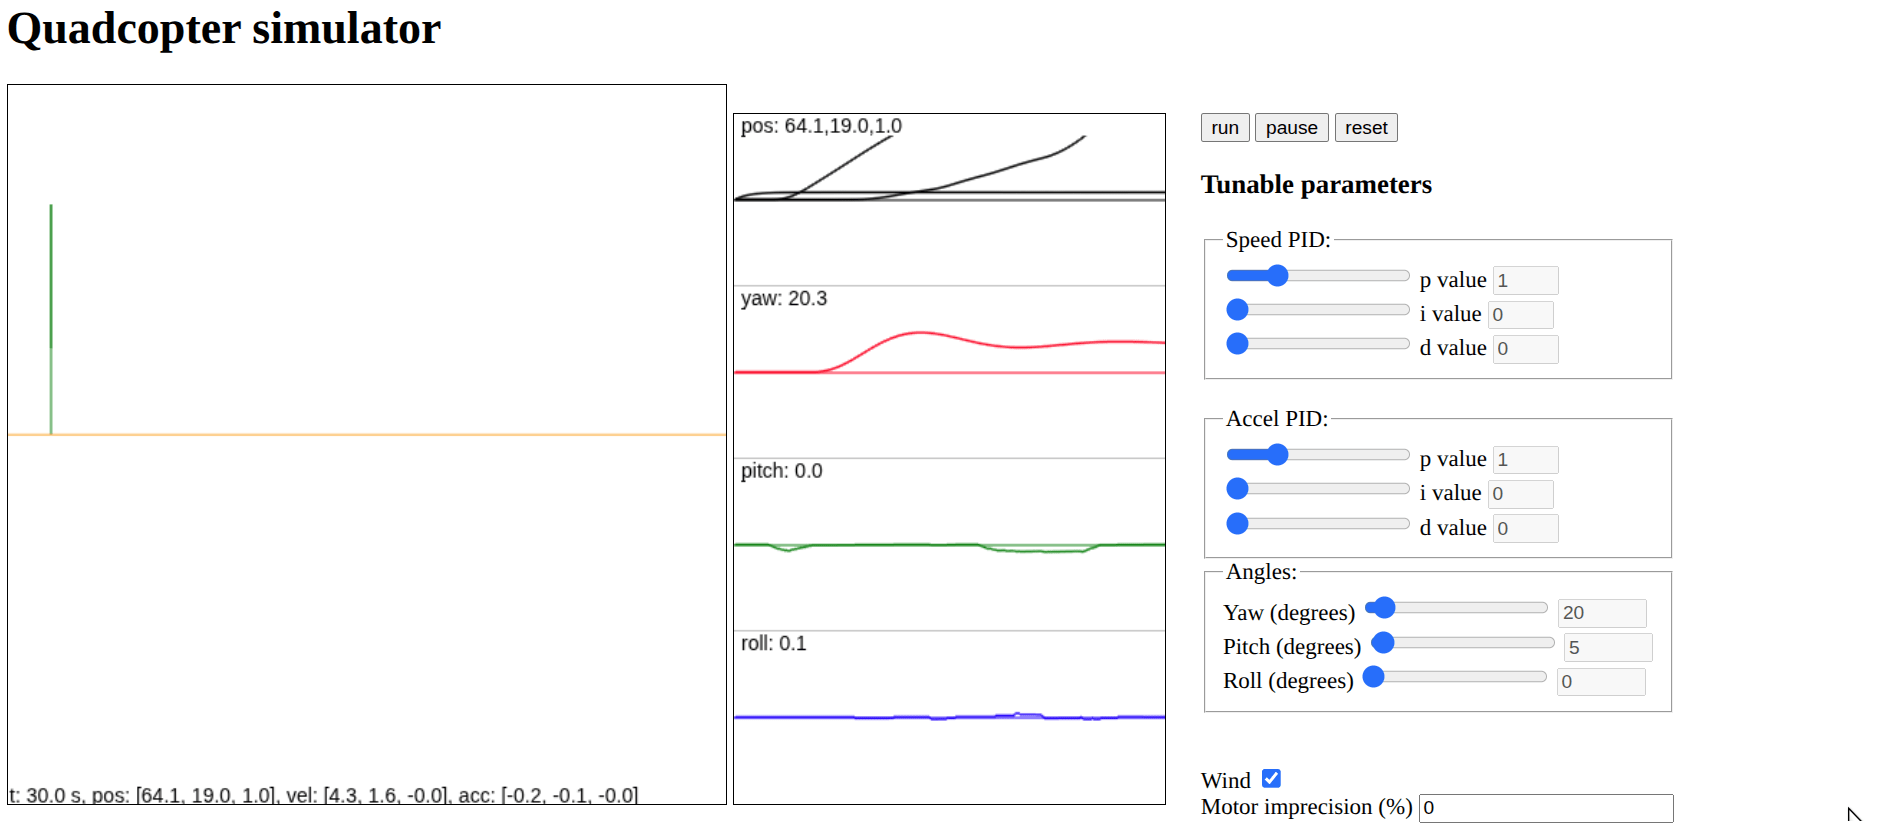
Simulador
- Motores
- Giros (momentos de inercia)
- Respuesta imprecisa
- Viento
- Resistencia del aire
- PIDs
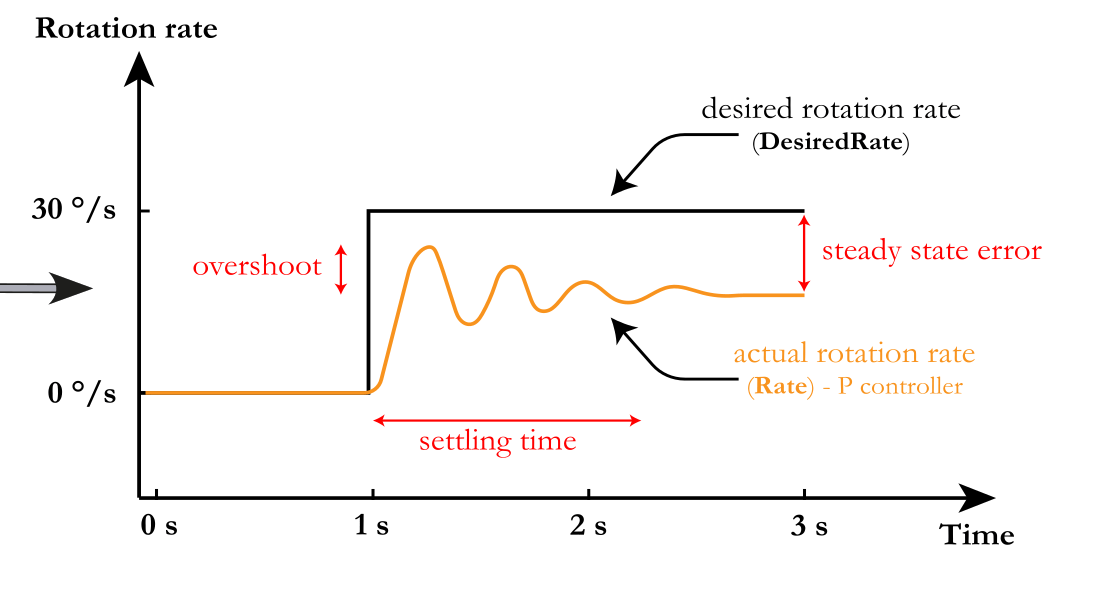
PID
- La cruz de mi existencia
- Proporcional, integral, diferencial
- ¿De aceleración a posición?
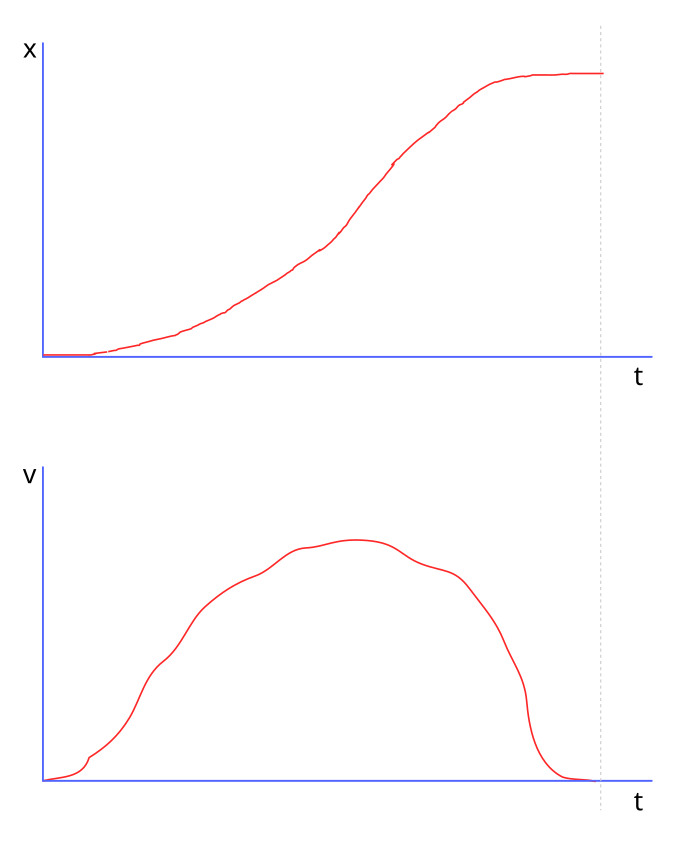
Simulador múltiple
Aeronáutica
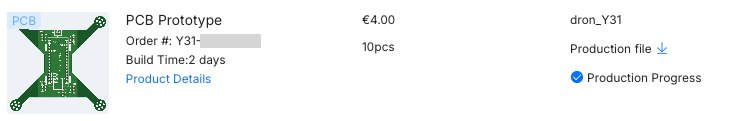
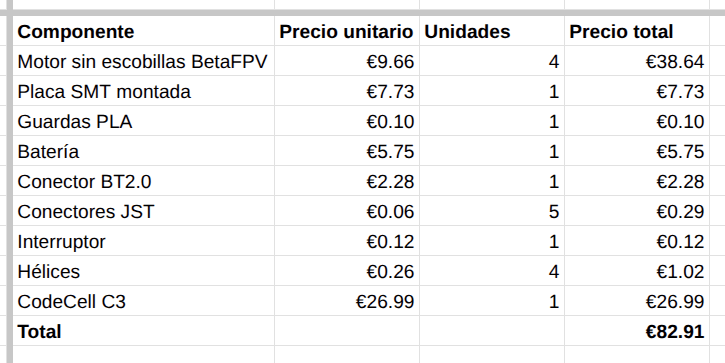
Coste unitario v0
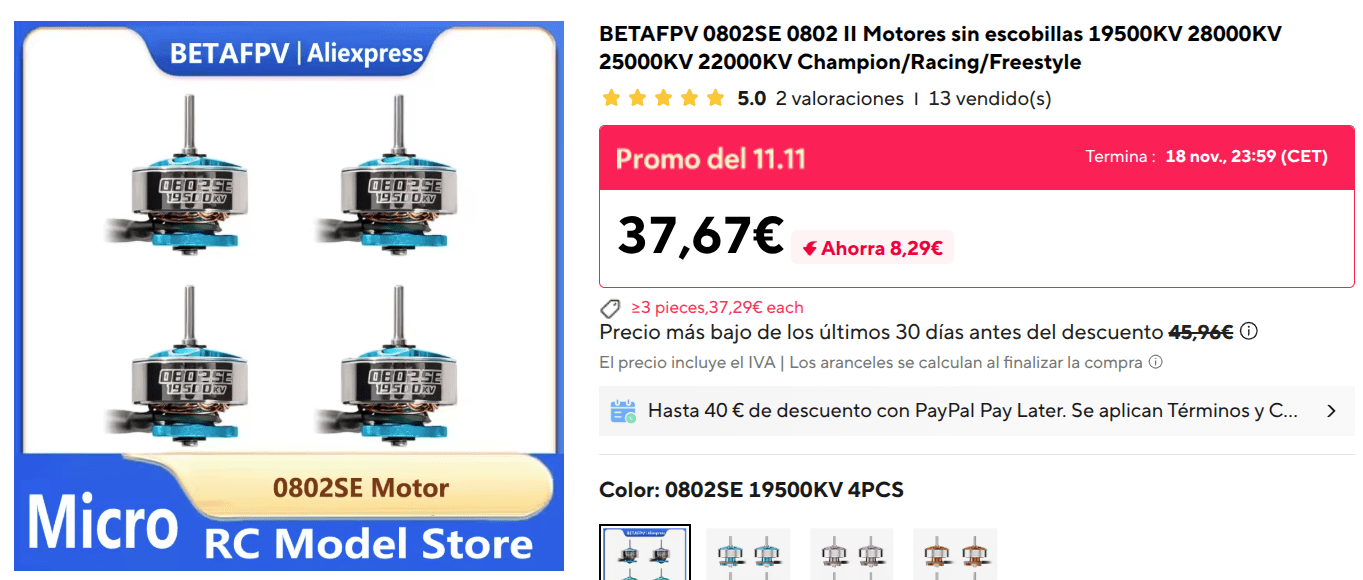
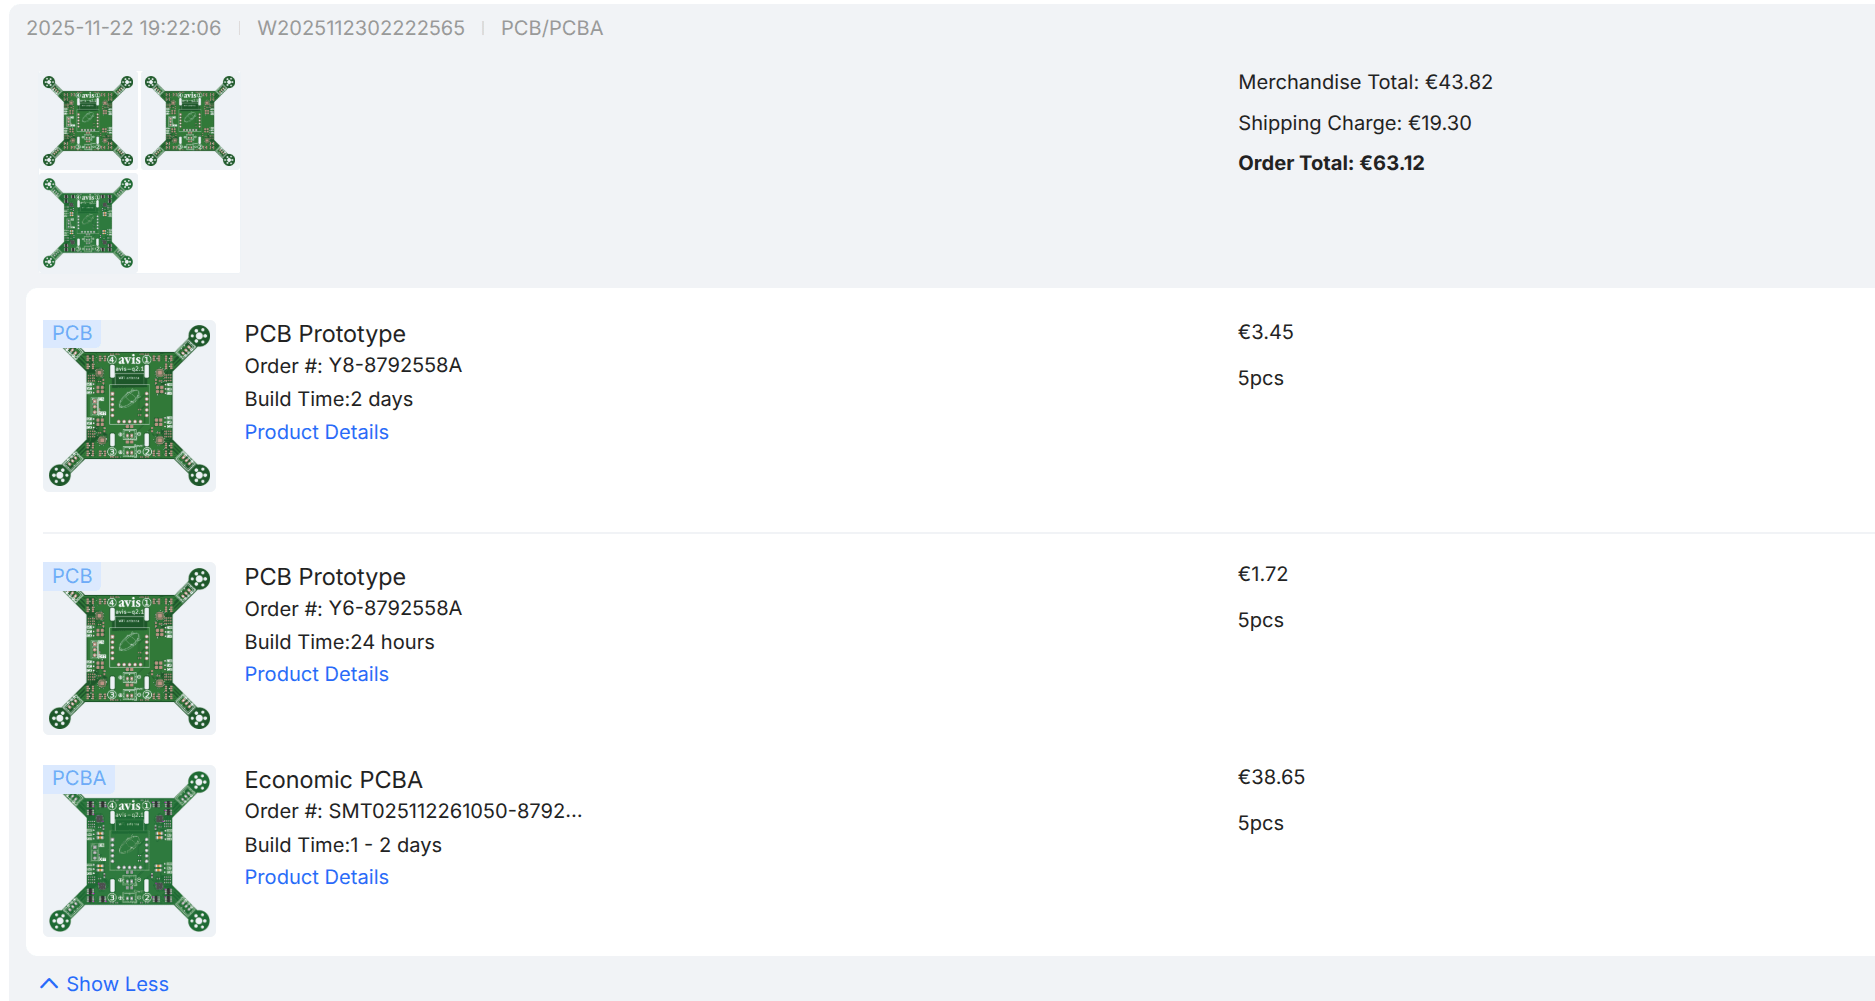
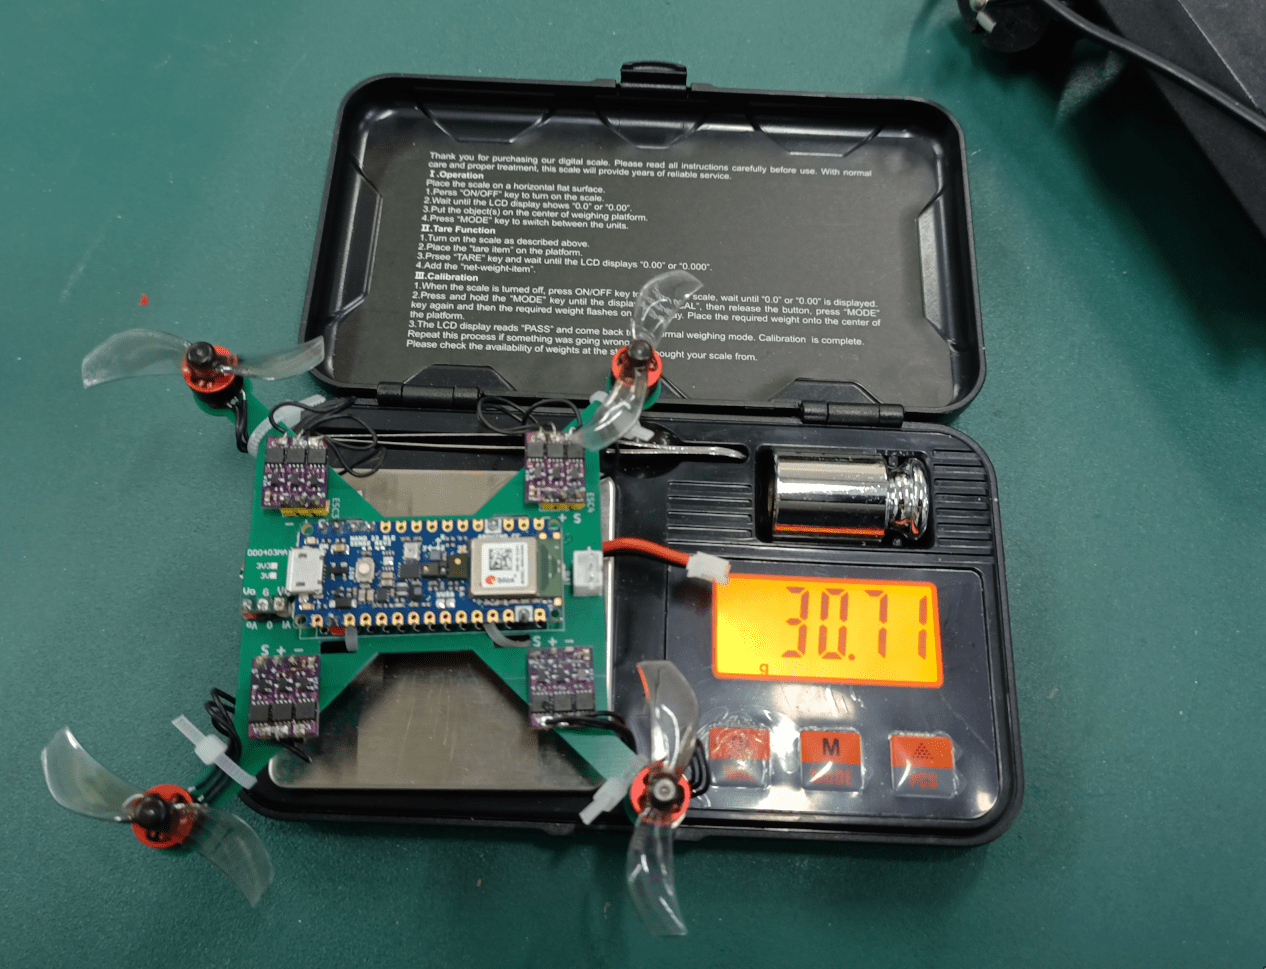
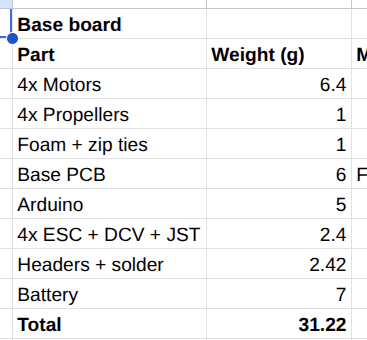
Peso v0
Coste unitario v1
Coste unitario v2
Peso v2
Aeronáutica


pitch θ
roll φ
yaw ψ
Aeronáutica en drones
- pitch θ
+ roll φ
± yaw ψ
elevación
Peso
Aviónica
Empujes
Peso
± yaw ψ
± pitch θ
± roll φ
M(θ) = I(θ) × dω(θ)/dt
M(φ) = I(φ) × dω(φ)/dt
M(ψ) = I(ψ) × dω(ψ)/dt
a(h) = m × dv(h)/dt
ω(θ) = dθ/dt
ω(φ) = dφ/dt
ω(ψ) = dψ/dt
v(h) = dh/dt
elevación
4 incógnitas
4 ecuaciones
Fuente: Carbon Aeronautics
Fuerza mecánica
Equilibrio (hover): Fₚ = mₚ × g = T

  Fₚ: fuerza por peso del dron
  mₚ: masa del dron
  T: empuje, fuerza por empuje del aire
  vₐ: velocidad del aire

T = mₐ / t × vₐ

  mₐ: masa del aire
  mₐ / t: flujo de aire

mₐ / t = k₁ × vₐ
T = k₁ × vₐ²
Empuje T
Peso
aire
Velocidad de rotación
Velocidad de rotación: vᵣ = kV × V

  kV: rpm por voltio (especificación)
  V: voltaje

vᵣ = 14000 kV × 2V = 28000 rpm
n = 28000 rpm / 60 = 470 rps
vₐ = k₂ × n

  n: revoluciones por segundo
  vₐ: velocidad del aire
  k₂: constante random
Potencia mecánica
Energía: E = ½ mₐ × vₐ²

  mₐ: masa de aire
  vₐ: velocidad del aire

P = E / t = ½ mₐ × vₐ² / t = ½ mₐ / t × vₐ²

  P: potencia
  mₐ / t: flujo de aire

mₐ / t = k₁ × vₐ
P = ½ k₁ × vₐ³
vₐ = k₂ × n => P ∝ n³
Empuje
Peso
Más velocidad → más potencia necesitamos
Empuje (Thrust)
T = Cₜ × ρ × n² × D⁴

  T: thrust (empuje)
  Cₜ: thrust coefficient ≅ 0.3
  ρ: densidad del aire
  n: revoluciones por segundo
  D: diámetro

T ≅ 0.3 × 1.225 × 470² × 0.04⁴ ≅ 0.21 N
Tₜ = 4 x T ≅ 4 x 0.21 N / 9.8 m/s² ≅ 85 g
Empuje
Peso
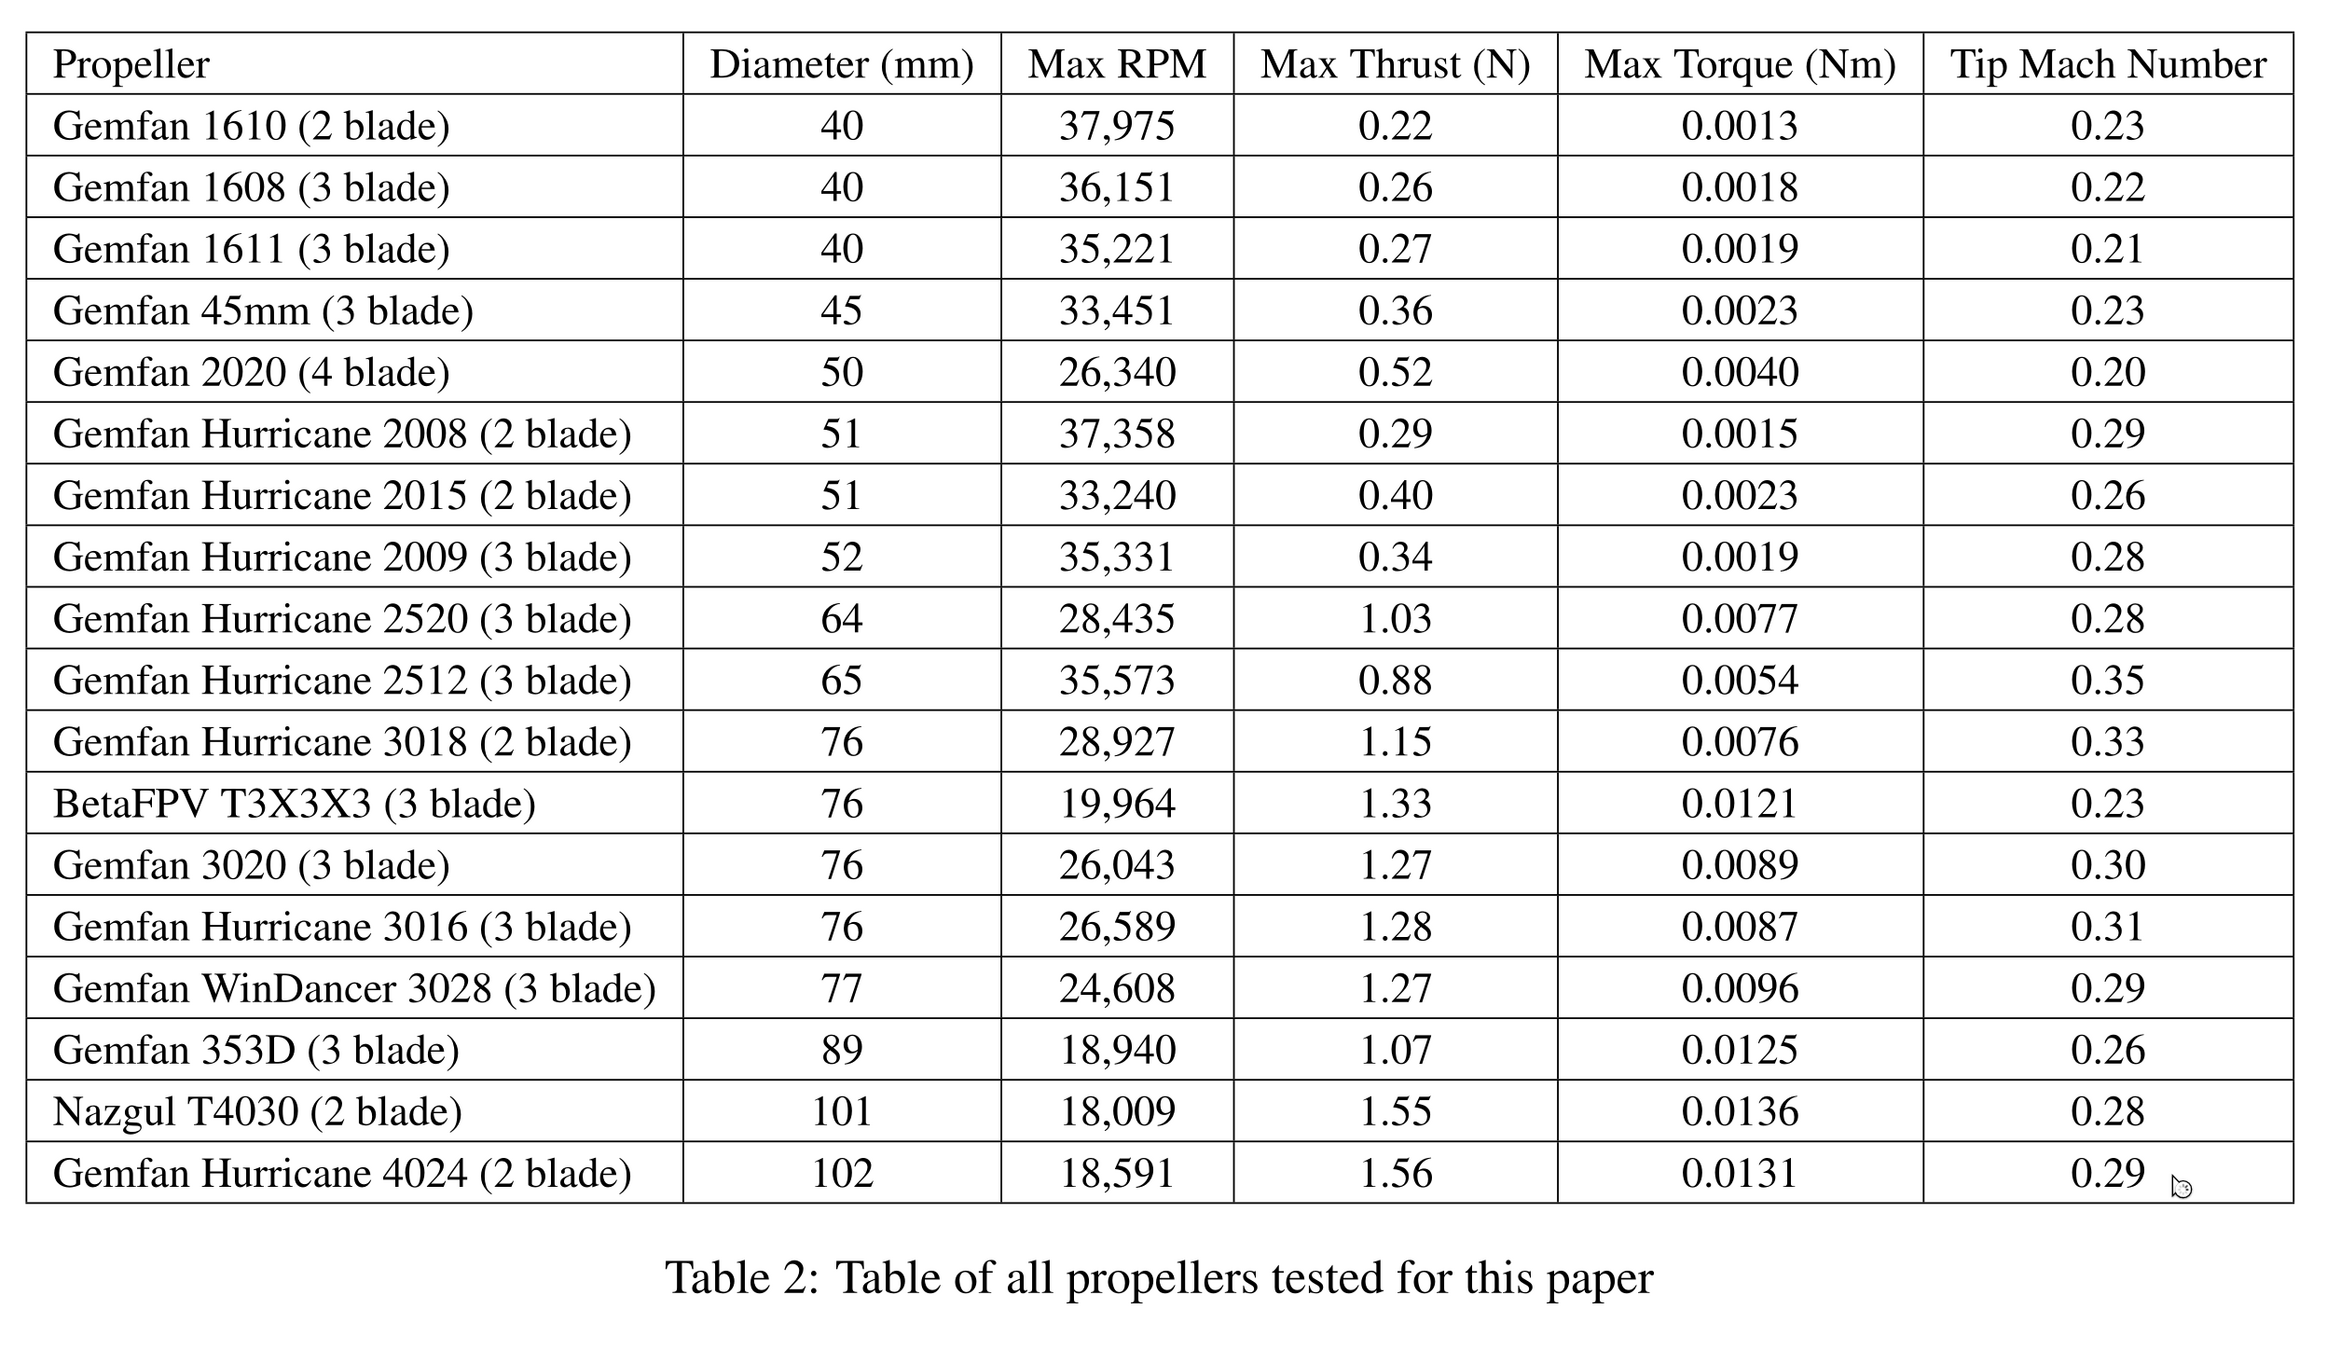
Fuente: Cox & Dantsker: Performance Testing of Small Multi-Rotor UAV Propellers
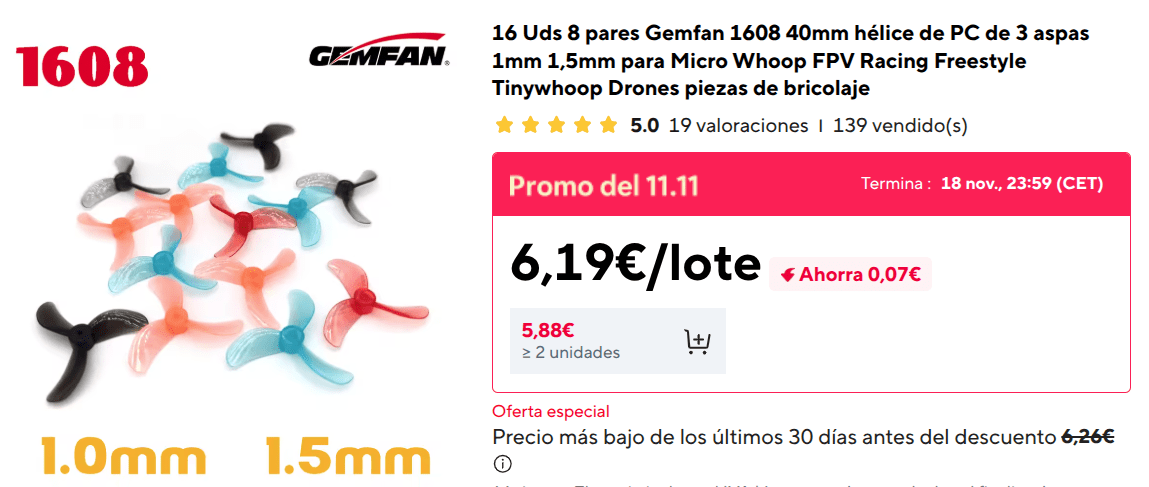
Fuente: Gemfan 1608
Potencia mecánica
P = Cₚ × ρ × n³ × D⁵

  P: potencia
  Cₚ: power coefficient ≅ 0.3
  ρ: densidad del aire
  n: revoluciones por segundo
  D: diámetro

P ≅ 0.3 × 1.225 × 470³ × 0.04⁵ ≅ 3.9 W
Pₜ = 4 x P ≅ 4 x 3.9 W ≅ 15.6 W

  Pₜ: potencia total.
Empuje
Peso
Fuente: Cox & Dantsker: Performance Testing of Small Multi-Rotor UAV Propellers
Fuente: Gemfan 1608
Número Mach
vₜ = π × n × D

  vₜ: velocidad de la punta
  n: revoluciones por segundo
  D: diámetro
vₜ = π × 470 rps × 0.040 m
   = 59 m/s

Número Mach Mₜ = π × n × D / vₛ

  Mₜ:  (Mach number)
Mₜ = 59 / 343 = 0.17
Fuente: Cox & Dantsker: Performance Testing of Small Multi-Rotor UAV Propellers
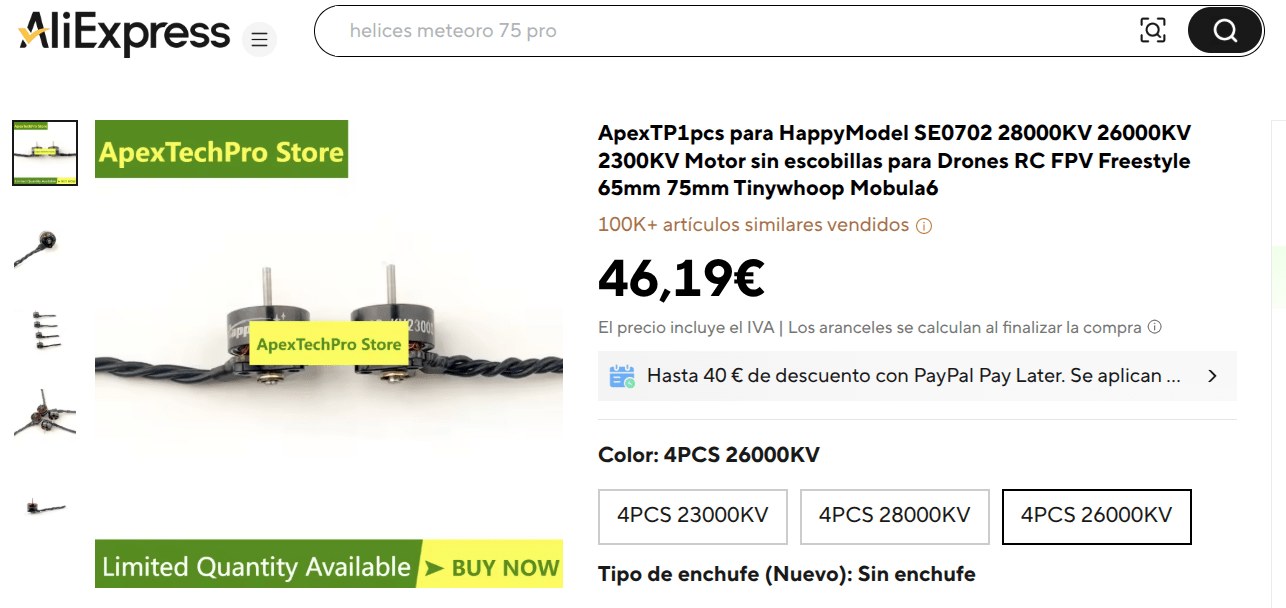
Motores 28000 kV
vᵣ = 28000 kV × 2V = 56000 rpm
n = 56000 rpm / 60 = 930 rps
Tₜ = 4 × 0.3 × 1.225 × 930² × 0.04⁴ ≅ 330 g
Pₜ ≅ 4 × 0.3 × 1.225 × 930³ × 0.04⁵ ≅ 120 W
Mₜ = π × 933 × 0.04 / 343 = 0.34
n: revoluciones por segundo
  Mₜ: número Mach (Mach number)

D = 28 mm:

Tₜ ≅ 80 g
Pₜ ≅ 20 W
Necesitamos una hélice más pequeña
Planes y Side Projects
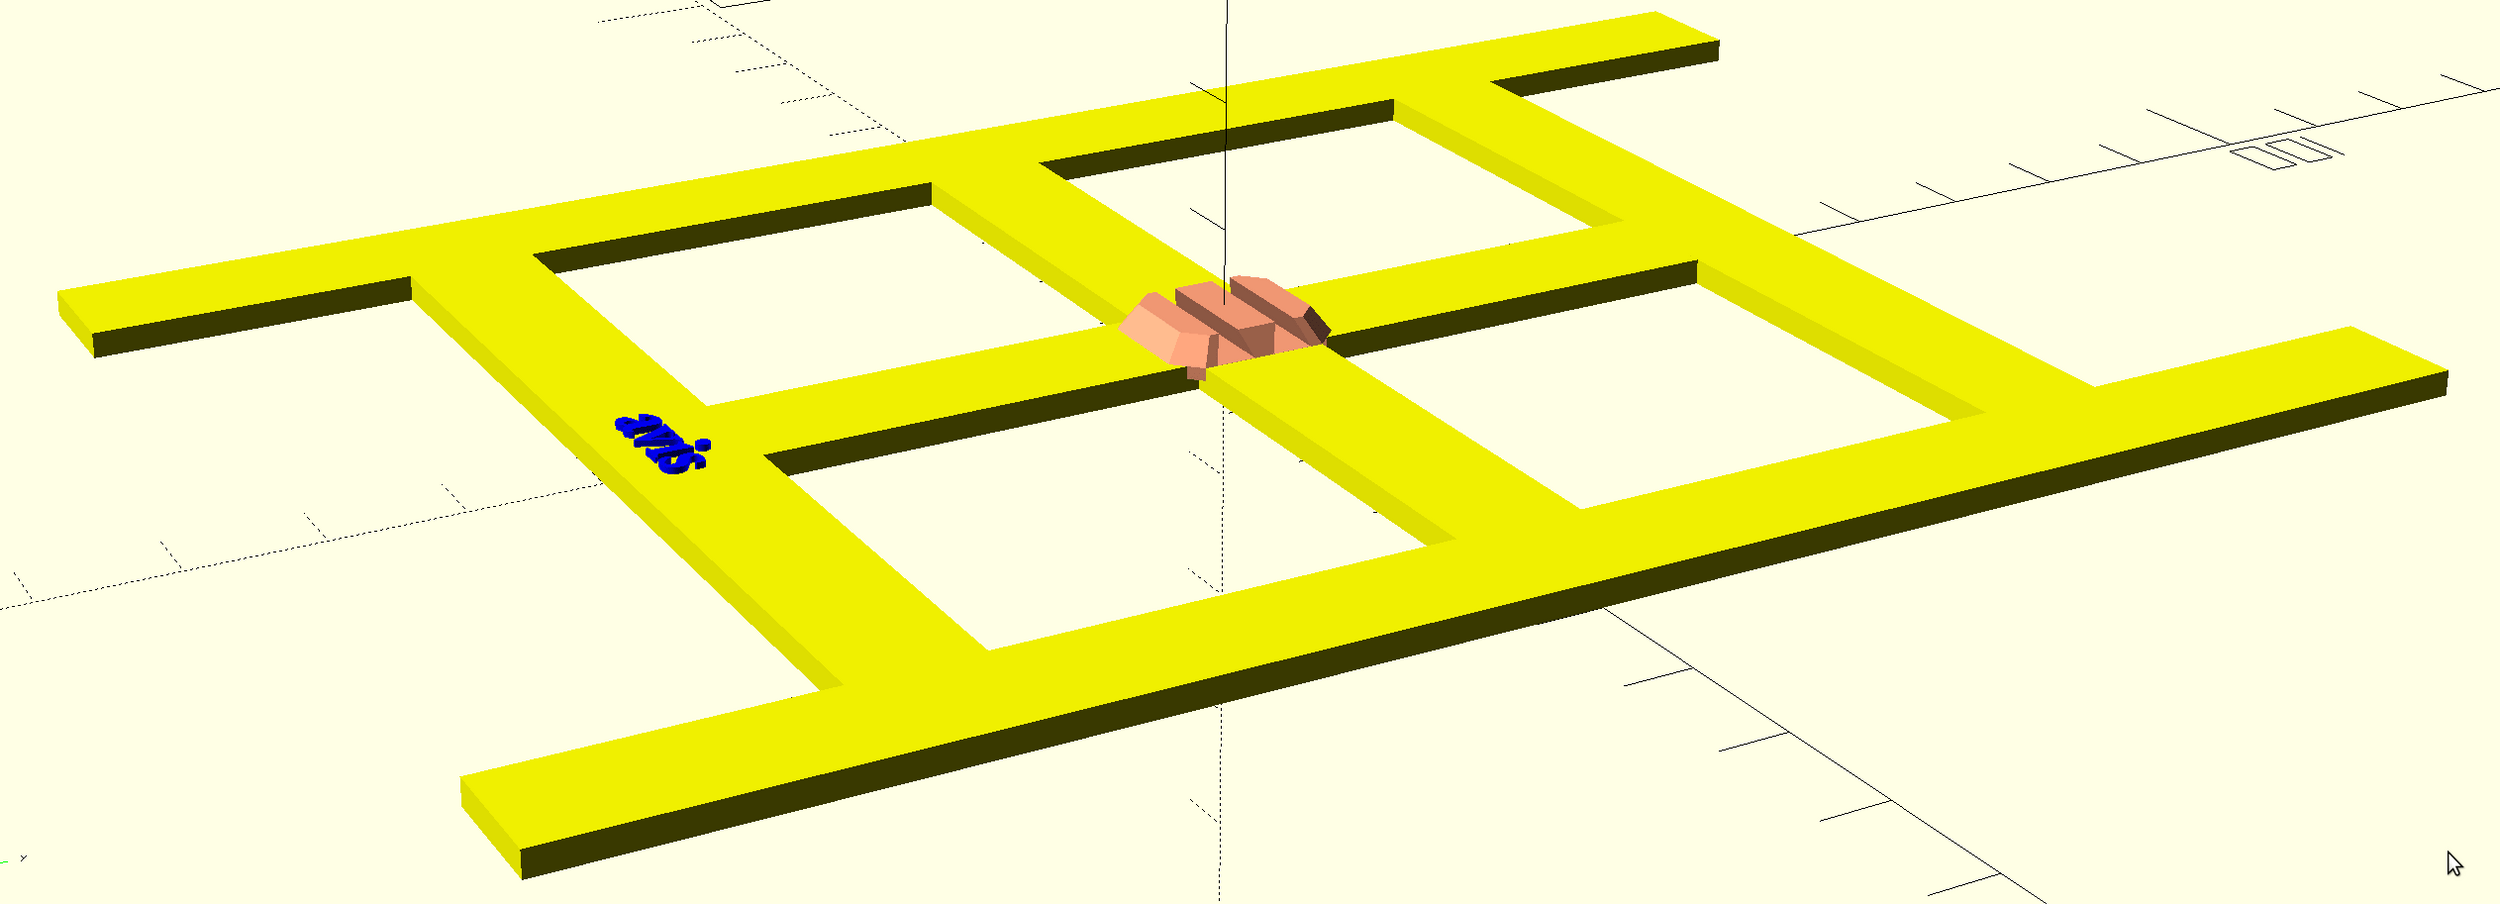
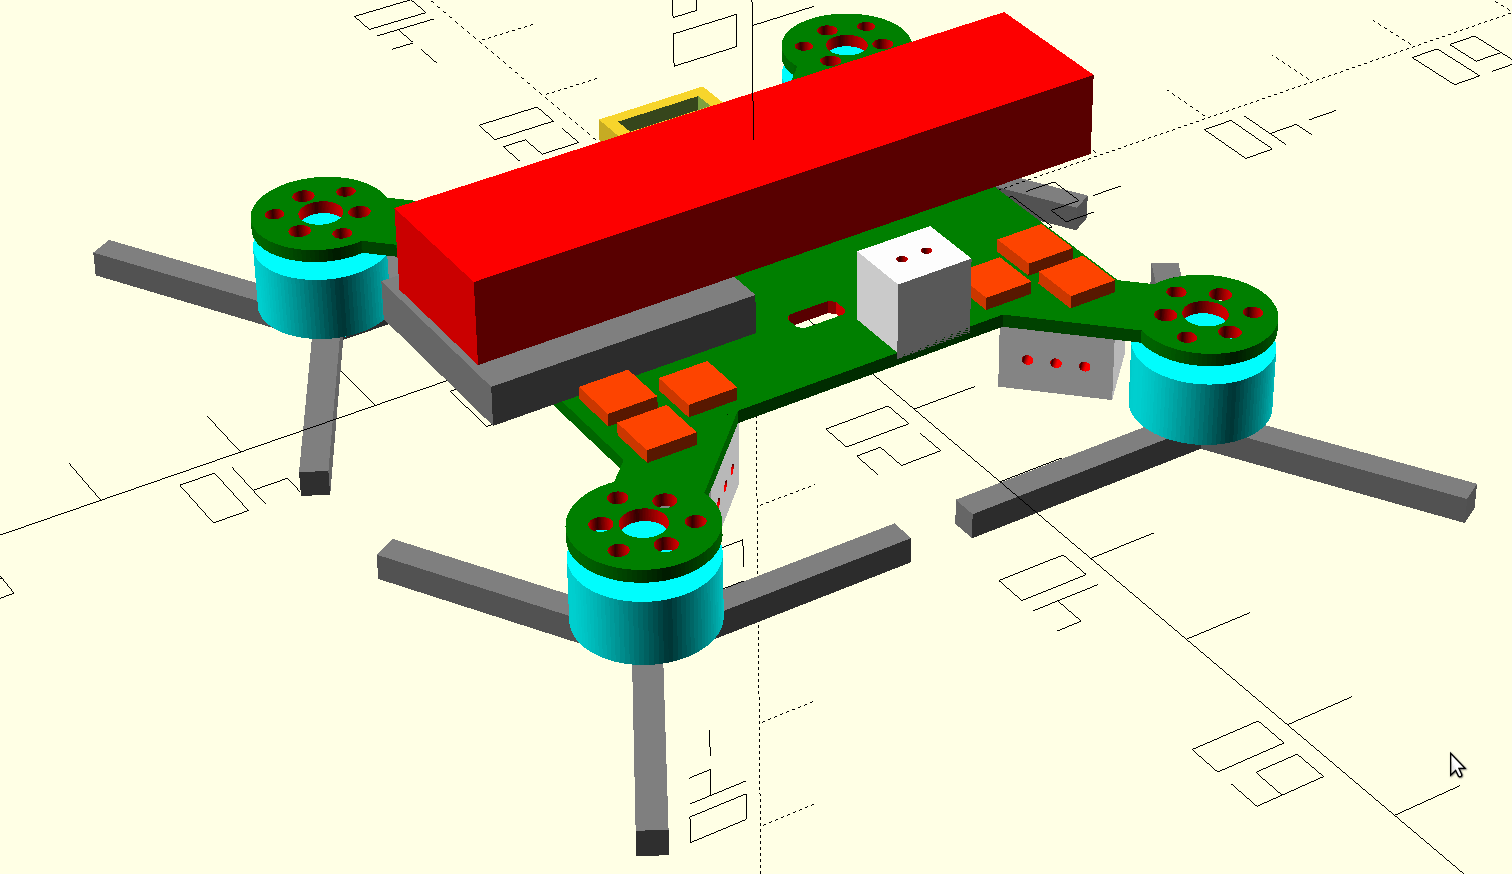
Quad tester
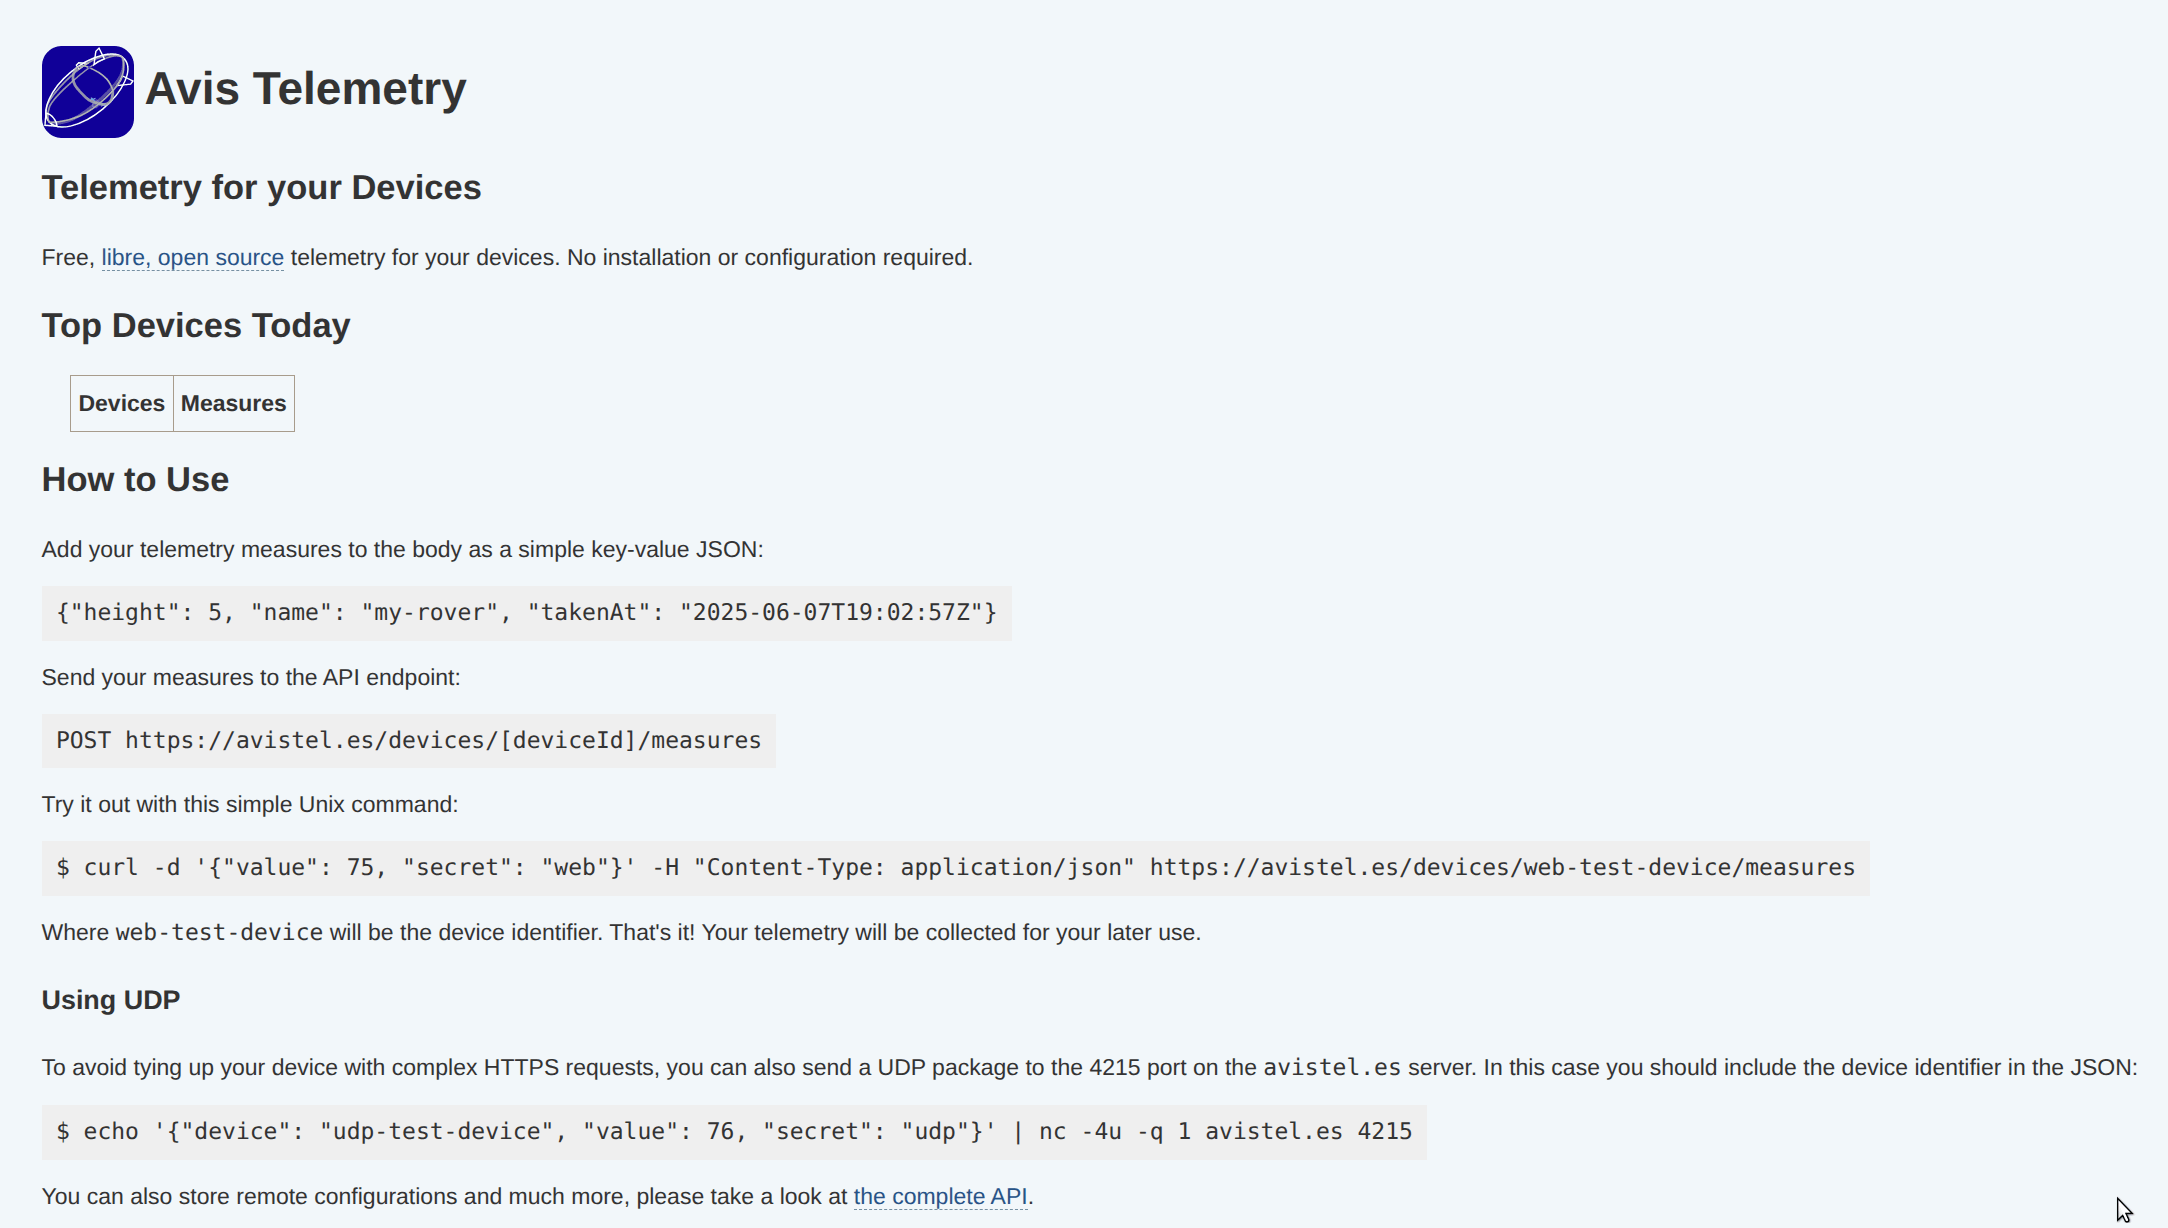
Avis telemetry
Placa v3
Prescindir de CodeCell
Integrar ESP32 + IMU de 9 ejes
Integrar conector USBC
¿Prescindir de microcontroladores?
¿Usando ESP32 para hacer de 4 ESPs?
Fuente: Small Dual FOC ESC
Avis Nano
-
65 mm => 45 mm
-
Todo integrado
-
Hélices abajo
-
Batería arriba
-
Sin JST
-
Menos peso
-
Más inestable
Conseguir que vuele
Un sueño imposible
Lo dejamos para otro día
Fuente: PxHere
¡Gracias!
MrX
pablogs
darkjavi
David Poza
José David
Rogelio
Mapi
...
[tu nombre aquí]
Diseñando un dron que vuela regular
By Alex Fernández
Diseñando un dron que vuela regular
Taller para MakeSpace Madrid, 2026-11-21


