Dinámica de mecanismos
Unidad 1: Introducción al estudio de los Mecanismos
Ing. Oscar Alonso Rosete Beas
Semana 9 de Agosto Rev: 4 ciclo 2026-2

oscarrosete.com
Agenda
1.1 Conceptos básicos.
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
oscarrosete.com

Unidad 1

oscarrosete.com
Horas de Clase Asistidas: 96 Horas de Clase Independientes: 32
Duración Total: 128 horas
Horario:
Lunes(28103), Miércoles(28101), Jueves(28103/L): 19:00-21:00
DATOS DEL DOCENTE
Nombre: Oscar Alonso Rosete Beas
E-mail: oscar.rosete@cetys.mx
Introducción a la materia


PROPÓSITO DEL CURSO
Esta asignatura tiene como propósito introducir al estudiante en los conceptos fundamentales relacionados al diseño y síntesis de mecanismos.
Durante el curso se estudiará:
-
El estudio cinemático y diseño de levas y engranajes
-
La síntesis/diseño y análisis de mecanismos.
-
Análisis de movilidad de Gruebler
-
Criterio de discernimiento de Grashoff
-
Estudio de vibraciones y balanceo estático y dinámico de maquinaria
oscarrosete.com
PROPÓSITO DEL CURSO
oscarrosete.com


Las actividades que se realicen dentro del aula serán dirigidas por el profesor y otras serán de carácter independiente para ser realizadas por los alumnos fuera del aula.
Las formas genéricas de actividades de aprendizaje que serán realizadas por los alumnos son:
- Trabajo colaborativo dentro del aula para analizar y debatir sobre los contenidos y bajo la dirección del profesor.
- Exposición de contenidos por parte del profesor y alumnos
- Aprendizaje basado en proyectos de aplicación por equipos o individuales.
oscarrosete.com
Introducción a la materia
EVIDENCIAS DE DESEMPEÑO
- Reportes de análisis y resolución de casos de estudio y ejercicios de aplicación.
-
Reportes de lectura y reportes de investigación.
-
Prácticas de Laboratorio(*)
-
Presentaciones en clase.
-
Elaboración de prototipos.
-
Exámenes escritos a lo largo del curso y examen final.
-
Proyecto final integrador en donde se apliquen las herramientas vistas durante el curso.
oscarrosete.com
Durante el curso el alumno tendrá la oportunidad de aplicar sus conocimientos en el área de diseño mecánico, utilizar paquetes computacionales para la modelación de elementos, manipular y realizar un proyecto de mecanismos integrado.


oscarrosete.com
Introducción a la materia
1.1Conceptos básicos.
- 1.1.1 Nomenclatura utilizada
- 1.1.2 Simbología utilizada
- 1.1.3 Ecuación de Gruebler para grados de libertad
- 1.1.4 Pares cinemáticos.
- 1.1.5 Tipos de eslabones.
- 1.1.6 Mecanismo y Máquina
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
- 1.3.1 Criterio de Grashoff
- 1.3.2 Tipos de mecanismos
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición de:
- 1.7.1 Mecanismo de 4 barras.
- 1.7.2 Mecanismo biela-manivela
- 1.7.3 Yugo escocés.
- 1.7.4 Mecanismo de retorno rápido.
- 1.7.5 Rueda de Ginebra
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
Contenido temático
oscarrosete.com
Slider-Crank Mechanism
Jansen Linkage (strandbeest)
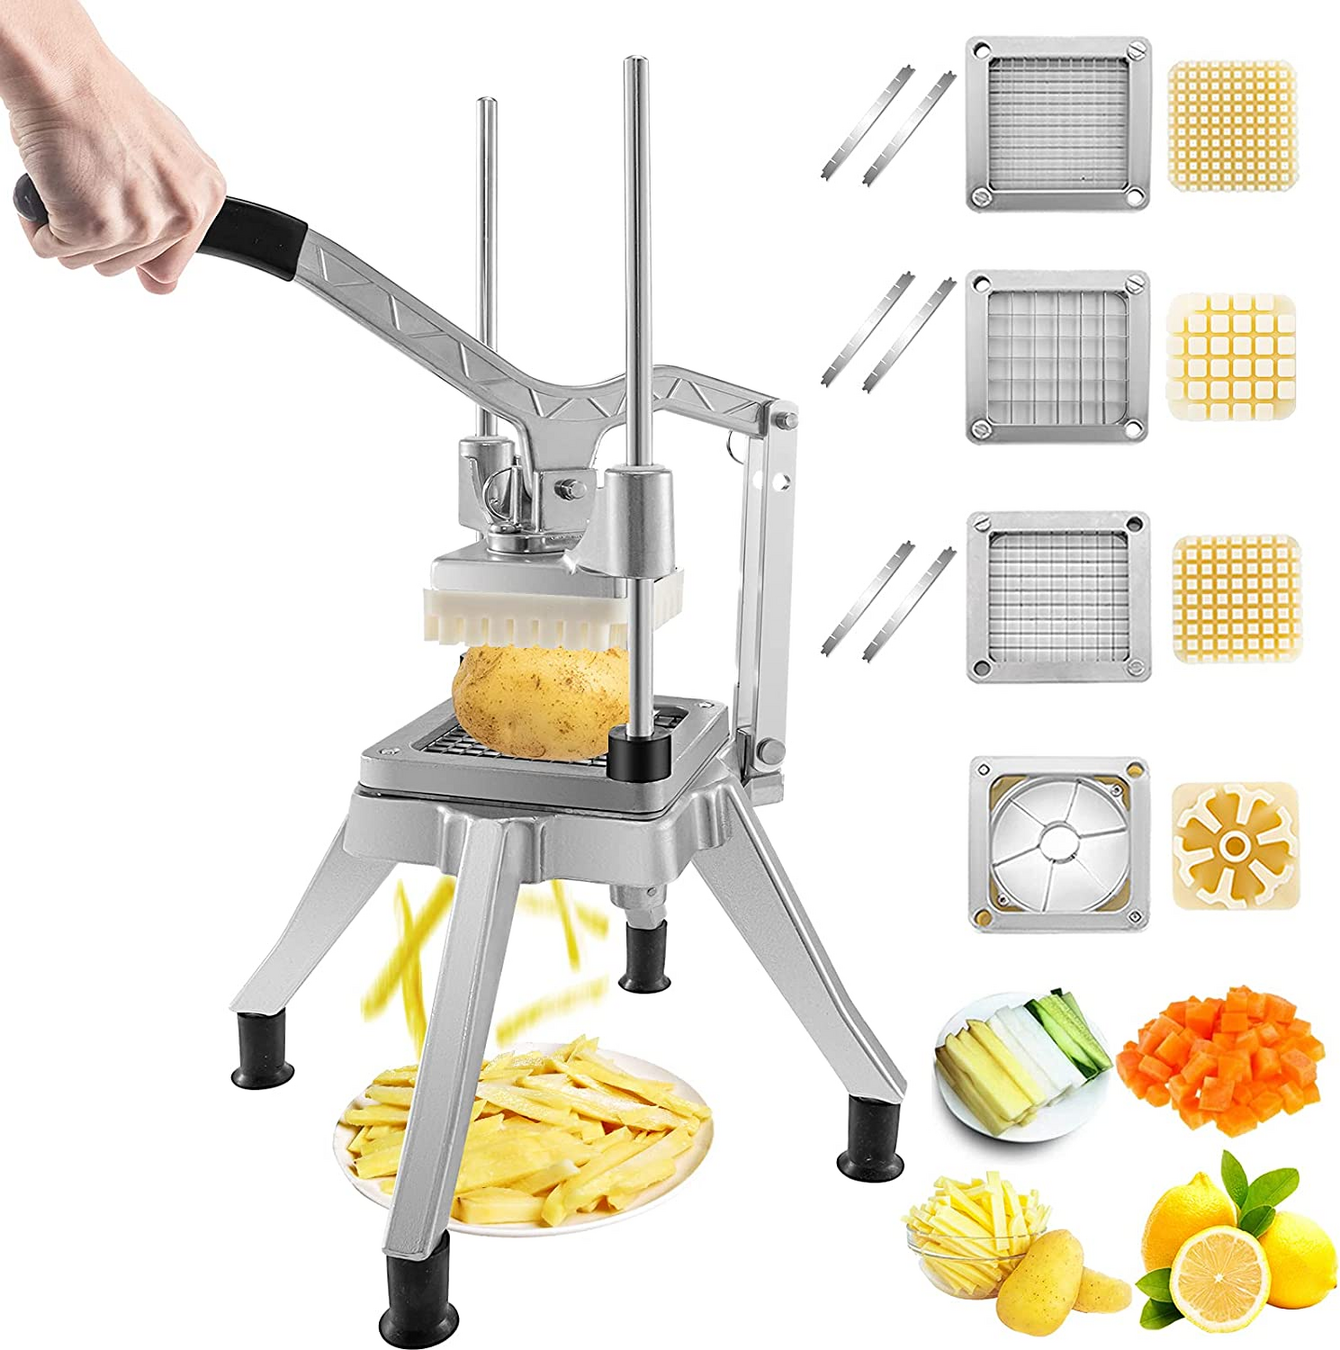
French Fry Cutter
Four-bar linkage
2.1. Movimiento de una partícula.
- 2.1.1 Lineal.
- 2.1.2 Angular.
- 2.1.3 Relativo
2.2. Métodos de análisis de velocidad y aceleración.
- 2.2.1 Análisis de velocidad y aceleración con matemáticas vectoriales.
- 2.2.2 Centros instantáneos. Teorema de Kennedy.
- 2.2.3 Componente de Coriolis de la aceleración.
- 2.2.4 Análisis cinemático mediante números complejo
Unidad 2: Cinemática de las máquinas
oscarrosete.com
Contenido temático
Unidad 2: Cinemática de las máquinas
oscarrosete.com
Contenido temático

3.1 Introducción.
- 3.1.1 Tipos de síntesis.
- 3.1.2 Error estructural y error mecánico
3.2 Espaciado de los puntos de precisión en el diseño de mecanismos
3.3 Diseño de un mecanismo de 4 barras articuladas.
- 3.3.1 Generador de función.
- 3.3.2 Para valores instantáneos de velocidad y aceleración.
- 3.3.3 Para posiciones definidas en el acoplador
3.4 Análisis del torque de inercia en rotores.
3.5 Par de salida de un motor
Unidad 3: Síntesis de mecanismos
oscarrosete.com
Contenido temático
Unidad 3: Síntesis de mecanismos
oscarrosete.com
Contenido temático


4.1 Levas.
- 4.1.1 Nomenclatura.
- 4.1.2 Clasificación de los tipos de levas y seguidores.
- 4.1.3 Diseño de levas.
- 4.1.4 Diseño gráfico.
- 4.1.5 Diseño analítico.
Unidad 4: Levas y Engranes
oscarrosete.com
Contenido temático

4.2 Engranajes.
- 4.2.1 Nomenclatura.
- 4.2.2 Tipos de engranes.
- 4.2.3 Involumetría de:
- 4.2.3.1 Engranes rectos
- 4.2.3.2 Engranes cónicos
- 4.2.3.3 Engranes Helicoidales
4.3 Trenes de Engranajes.
- 4.3.1 Simples
- 4.3.2 Compuestos
Unidad 4: Levas y Engranes
oscarrosete.com
Contenido temático

Unidad 4: Levas y Engranes
oscarrosete.com
Contenido temático
5.1 Sistema masa-resorte-amortiguador
5.2 Vibración natural
5.3 Vibración forzada.
5.4 Transmisibilidad.
5.5 Amortiguación.
5.6 Rotación excéntrica de flechas.
- 5.6.1 Frecuencia natural y velocidad crítica.
- 5.6.2 Frecuencia natural de una flecha con varias masas.
- 5.6.3 Flechas con diámetro variable.
Unidad 5: Vibraciones mecánicas
oscarrosete.com
Contenido temático
6.1 Balanceo de rotores.
- 6.1.1 Balanceo estático.
- 6.1.2 Balanceo dinámico.
6.2 Equipo para balancear rotores.
6.3 Balanceo de masas reciprocantes.
6.4 Determinación analítica del balanceo.
Unidad 6: Balanceo de maquinaria
oscarrosete.com
Contenido temático
- Existe tolerancia de 5 minutos de llegada tardía, a partir de los cuales se tomará asistencia.
- Las fechas de entrega y presentación para exámenes parciales, tareas, exposiciones, prácticas y trabajo final son Inamovibles.
- No se aceptarán entregas de exámenes fuera de la fecha y hora establecida y la calificación de una falta de entrega o entrega extemporánea es cero.
oscarrosete.com
Políticas Entregas
- Se aceptarán entregas de tareas/prácticas fuera de las fechas y horas establecidas (calificación de falta de entrega es cero).
- Penalización 10%/ día en tareas
- Penalización 10%/ semana en práctica.
- Todas las entregas deberán realizarse por medio definido en clase, de acuerdo a las indicaciones dadas (blackboard y pdf generalmente).
oscarrosete.com
Políticas Entregas
- El material para trabajar en clase, descripción de tareas y temas para exposición, así como cualquier material de apoyo estará disponible a través del Blackboard o el sitio web y este será actualizado periódicamente.
- Es responsabilidad de cada estudiante traer a la sesión de clase el material que indique el maestro, incluyendo exposiciones y tareas.
oscarrosete.com
Políticas Material
- Preparar una presentación formal e interactiva que presente al grupo el tema correspondiente (Prezi, PowerPoint, Google Slides, otro).
- Preparar un reporte escrito de los puntos más relevantes de la presentación, así como las referencias consultadas.
- Subir en la actividad correspondiente en Blackboard la presentación y el reporte escrito.
- Es necesario estar presente en las actividades de exposición, de lo contrario la calificación para la exposición es cero.
oscarrosete.com
Políticas Presentaciones
Bibliografía
Robert L. Norton. Diseño de Maquinaria Síntesis y Análisis de maquinas y Mecanismos. McGraw Hill
Mabie y Ockvirk. Mechanisms and Dynamics of Machinery. Limusa Wiley
Shigley J. E., Uicker. Theory of Machines and Mechanisms. McGraw Hill
Hartenberg and Denavit. Kinematic Synthesis of Linkages. McGraw Hill


oscarrosete.com
Introducción a la materia
Software
-
Working Model
-
Starboard Software (método gráfico)
-
SOLIDWORKS
Herramientas digitales
-
Blackboard
-
Google Workspace
-
Microsoft Office
-
Portafolio electrónico
-
Bases de datos
oscarrosete.com
Introducción a la materia
Introducción a la materia
oscarrosete.com
| Concepto | Descripción | Ponderación |
|---|---|---|
| Formación: Actitudes y valores | Trabajo en equipo, respeto y participación activa. Compromiso y responsabilidad. |
10% |
| Examenes | Pruebas objetivas en forma de exámenes parciales y/o finales que se pueden realizar de manera individual o por equipos. |
25% |
| Tareas | Resolución de ejemplos típicos, solución de problemas en Tareas individuales y en equipo. | 15% |
| Prácticas (Ejercicios apoyados con software) | Diseño de elementos mecánicos por computadora. Usando un software especializado. | 10% |
| Desarrollo y Exposición de prototipos de mecanismos | Elaboración de prototipos físicos de acuerdo al contenido visto en clase. | 10% |
| Proyectos | Desarrollo y presentaciones profesionales de los proyectos | 30% |
oscarrosete.com
Introducción a la materia
Enlaces relevantes:
http://bibliotecadigital.cetys.mx/
http://courses.csail.mit.edu/6.S080/lectures/02_all.pdf
http://www.mekanizmalar.com/index.html
http://www.technologystudent.com/cams/camdex.htm
http://www.softintegration.com/chhtml/toolkit/mechanism/fourbar/
oscarrosete.com
Introducción a la materia
oscarrosete.com
Introducción a la materia
Profesor:
Ing. Oscar Alonso Rosete Beas
E-Mail:
oscar.rosete@cetys.mx
Sitio web:
https://oscarrosete.com/

oscarrosete.com
Introducción a la materia
Proyecto final
Desarrollar un proyecto de innovación a nivel experimental de tecnología utilizando mecanismos, donde el alumno proponga la solución de un problema planteado mediante el desarrollo de un proceso para la implementación de la solución y la realización de pruebas de factibilidad y utilidad de un sistema.


oscarrosete.com
- Formación de equipos para presentaciones y proyecto final.
oscarrosete.com
Introducción a la materia
Objetivo: Fomentar el análisis crítico y el debate técnico en torno a mecanismos relevantes.
Instrucciones:
En equipos previamente formados:
- Elijan un mecanismo que consideren el más relevante o importante en la ingeniería mecánica.
- Justifiquen su elección:
- ¿Por qué lo consideran el más importante?
- Mencionen al menos dos aplicaciones reales de dicho mecanismo.

oscarrosete.com
Actividad 1. Trabajo en equipo (3-4 integrantes)
3. Respondan en conjunto las siguientes preguntas:
- ¿Cuál es la diferencia entre análisis y síntesis?
- ¿Cuál es la diferencia entre máquina y mecanismo?
Entrega:
- El equipo debe subir un solo archivo en Blackboard.
- El documento debe incluir portada con los nombres completos y matrículas de los integrantes.
-
El documento debe incluir al final una sección de referencias con al menos 3 fuentes consultadas (libros, artículos, páginas web, etc.), en formato APA o IEEE.
-
Puede presentarse en formato de reporte (PDF) o presentación (PowerPoint).
oscarrosete.com
Actividad 1. Trabajo en equipo (3-4 integrantes)
Objetivo: Comprender conceptos fundamentales que serán la base del curso de Dinámica de Mecanismos.
Instrucciones:
Investigue y redacte con sus propias palabras el significado de los siguientes conceptos:
- ¿Qué es la dinámica de maquinaria?
- ¿Qué se entiende por mecanismo? Incluya las acepciones del término en idioma inglés.
- ¿Cuál es la diferencia entre máquina y mecanismo?
oscarrosete.com
Actividad 2. Entrega individual (subir en Blackboard)
- ¿Cuál es la diferencia entre máquina y mecanismo?
- ¿Cuál es la diferencia entre análisis y síntesis en el contexto de mecanismos?
- ¿Qué son una manivela, biela y corredera? Incluya su función en un sistema mecánico.
Requisitos del documento:
Agregue al menos dos referencias provenientes de bases de datos académicas o libros especializados.
Formato de entrega: un solo archivo en PDF.
Nomenclatura del archivo: NoDeMatrícula_Tarea1
Ejemplo: 13256_Tarea1.pdf
oscarrosete.com
Actividad 2. Entrega individual (subir en Blackboard)

1.1Conceptos básicos.
- 1.1.1 Nomenclatura utilizada
- 1.1.2 Simbología utilizada
- 1.1.3 Ecuación de Gruebler para grados de libertad
- 1.1.4 Pares cinemáticos.
- 1.1.5 Tipos de eslabones.
- 1.1.6 Mecanismo y Máquina
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
- 1.3.1 Criterio de Grashoff
- 1.3.2 Tipos de mecanismos
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición de:
- 1.7.1 Mecanismo de 4 barras.
- 1.7.2 Mecanismo biela-manivela
- 1.7.3 Yugo escocés.
- 1.7.4 Mecanismo de retorno rápido.
- 1.7.5 Rueda de Ginebra
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
Contenido temático
oscarrosete.com
Slider-Crank Mechanism
Jansen Linkage (strandbeest)
French Fry Cutter
Four-bar linkage
Objetivo: Fomentar el análisis crítico y el debate técnico en torno a mecanismos relevantes.
Instrucciones:
En equipos previamente formados:
- Elijan un mecanismo que consideren el más relevante o importante en la ingeniería mecánica.
- Justifiquen su elección:
- ¿Por qué lo consideran el más importante?
- Mencionen al menos dos aplicaciones reales de dicho mecanismo.
oscarrosete.com
Actividad 1. Trabajo en equipo (3-4 integrantes)
3. Respondan en conjunto las siguientes preguntas:
- ¿Cuál es la diferencia entre análisis y síntesis?
- ¿Cuál es la diferencia entre máquina y mecanismo?
Entrega:
- El equipo debe subir un solo archivo en Blackboard.
- El documento debe incluir portada con los nombres completos y matrículas de los integrantes.
- Puede presentarse en formato de reporte (PDF) o presentación (PowerPoint).
oscarrosete.com
Actividad 1. Trabajo en equipo (3-4 integrantes)
Actividad en equipo
Equipo 1:
Joaquín Acosta m043963, Eliseo Robles m045222,Daniel Buentostro m040647, Diego Espinoza m040358
Equipo 2:
Aarón Gustavo Palomares Avilés (m040740), Osis Osvaldo Armenta Armenta (m044485), Ricardo Angel Borquez Lizarraga (m043532), Rubén Daniel Sandoval Hernández (m042761)
Equipo 3:
044588 Diana Bojorquez Ramirez, 043647 Nathaly Valenzuela Velasco, 040236 Sofia Gomez Garcia, 044808 Yoenly Castro Ruelas
Equipo 4:
Hiram Olivas Coral m044011, Yohan Galaviz Lagunas m044218, Javier Amador Bacasegua m040770, Ivan Dinael Salcedo m040335
Equipo 5:
Eduardo Raygoza Espinosa 44107, Omar Haro 40517, Maximus Cardenas 40488, German Herrera 40447
oscarrosete.com
Nombres de integrantes

oscarrosete.com
Práctica de Laboratorio
Construcción y análisis de un mecanismo biela-manivela-corredera (Slider-Crank)
Identificar una aplicación del mecanismo biela-manivela-corredera, también llamado slider-crank mechanism y documentarla en una presentación.
Realizar su propio mecanismo planar, biela-manivela-corredera a mostrar en clase

Mecanismos

oscarrosete.com
Introducción a la materia
Se explora la cinemática y la dinámica de maquinaria con respecto a la síntesis de mecanismos para lograr los movimientos o tareas requeridas, así como el análisis de mecanismos para determinar su comportamiento dinámico de cuerpo rígido.
Estos temas son fundamentales en el tema más amplio de diseño de máquinas.
oscarrosete.com
Introducción a la materia
Un mecanismo es un sistema de elementos acomodados para transmitir movimiento de una forma predeterminada.
Por lo general desarrolla fuerzas muy bajas y transmite poca potencia.
oscarrosete.com
Introducción a la materia
Una máquina, en general, contiene mecanismos que están diseñados para producir y transmitir fuerzas significativas.
Transmite movimiento y energia de forma determinada.
oscarrosete.com
Introducción a la materia
No existe una clara línea divisoria entre mecanismos y máquinas. Difieren en su grado y no en su clase.
Si las fuerzas o niveles de energía en el dispositivo son significativos, se considerará como una máquina; si no es así, será considerado como un mecanismo.
oscarrosete.com
Introducción a la materia
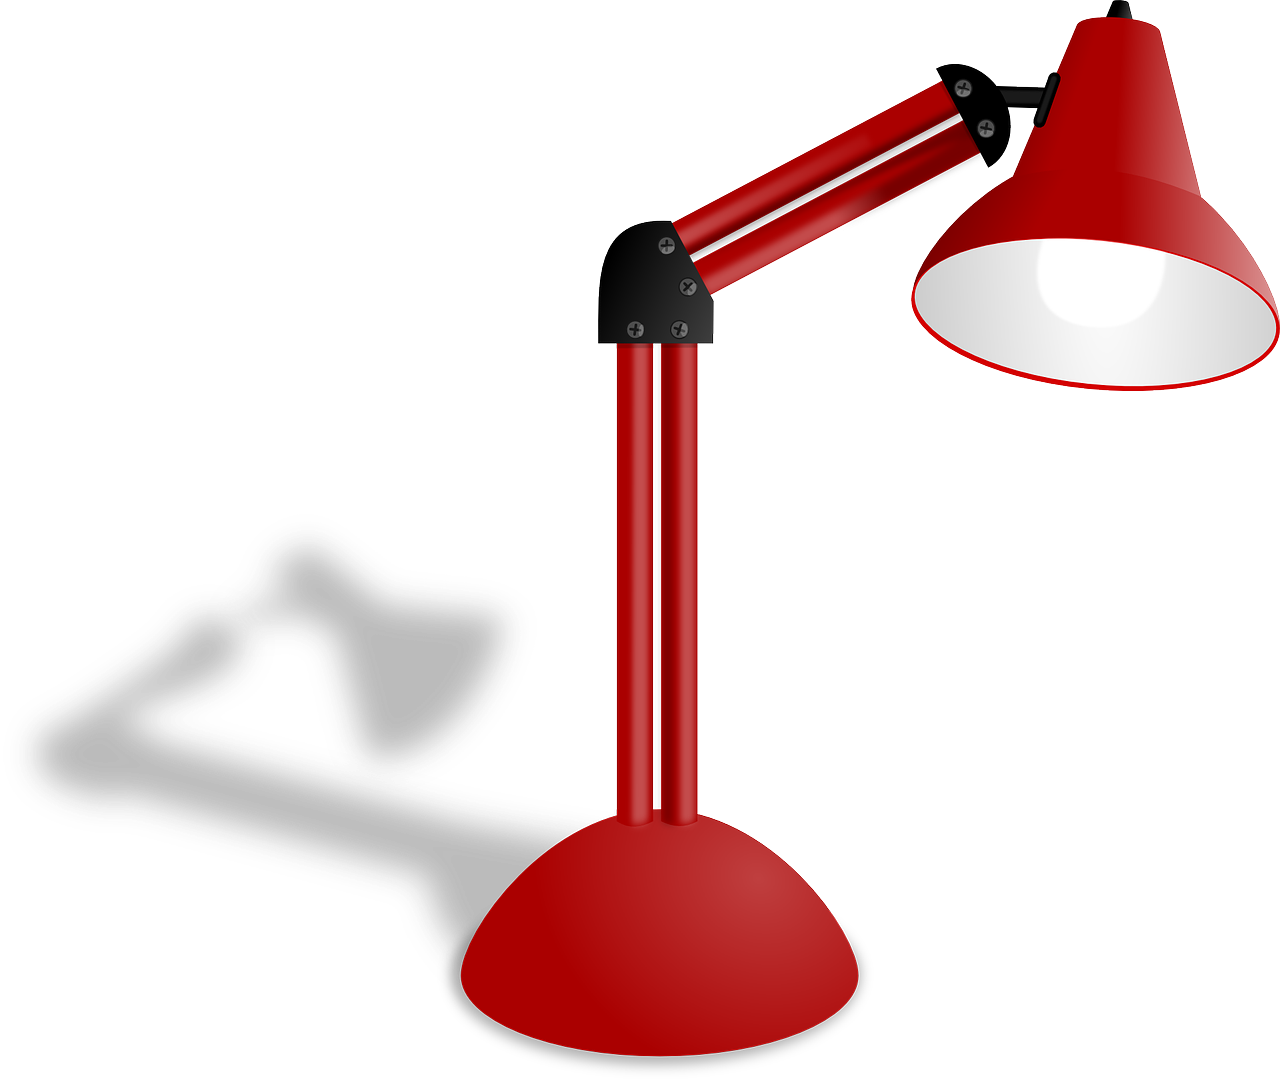
Ejemplos de mecanismos pueden ser un sacapuntas, un obturador de cámara fotográfica, un reloj análogo, una silla plegable, una lámpara de escritorio ajustable y un paraguas.


oscarrosete.com
Introducción a la materia
Ejemplos de mecanismos pueden ser un sacapuntas, un obturador de cámara fotográfica, un reloj análogo, una silla plegable, una lámpara de escritorio ajustable y un paraguas.
oscarrosete.com
Introducción a la materia
Ejemplos de máquinas un procesador de alimentos, la puerta de la bóveda de un banco, la transmisión de un automóvil, una niveladora, un robot y un juego mecánico de un parque de diversiones.


oscarrosete.com

Rube Goldberg Machine
Introducción a la materia
Cuerpo rígido
Un cuerpo rígido es teóricamente un cuerpo sólido de tamaño finito, en el que las deformaciones originadas por cualquier carga, son despreciables, de manera que la distancia entre dos puntos cualquiera en el mismo, es siempre una constante.

oscarrosete.com
Introducción a la materia
oscarrosete.com
Introducción a la materia
TIPOS DE MOVIMIENTO
Un cuerpo rígido libre de moverse dentro de un marco de referencia, en el caso general, tendrá movimiento complejo, el cual es una combinación simultánea de rotación y traslación.
La traslación y rotación representan movimientos independientes del cuerpo. Cada uno puede presentarse sin el otro.

oscarrosete.com
Introducción a la materia
Para simplificar, se limitará este análisis al caso de sistemas cinemáticos planos (2-D). Para este propósito, se definirán estos términos en movimiento plano como sigue:
- Rotación pura
El cuerpo posee un punto (centro de rotación) que no tiene movimiento con respecto al marco de referencia “estacionario”.
Todos los demás puntos del cuerpo describen arcos alrededor del centro. Una línea de referencia trazada en el cuerpo a través del centro cambia sólo su orientación angular.
oscarrosete.com
Introducción a la materia
Traslación pura
Todos los puntos del cuerpo describen trayectorias paralelas (curvilíneas o rectilíneas). Una línea de referencia trazada en el cuerpo cambia su posición lineal pero no su orientación angular.
oscarrosete.com
Introducción a la materia
Movimiento complejo
Una combinación simultánea de rotación y traslación. Cualquier línea de referencia trazada en el cuerpo cambiará tanto su posición lineal como su orientación angular. Los puntos en el cuerpo recorrerán trayectorias no paralelas, y habrá, en todo instante, un centro de rotación, el cual cambiará continuamente de ubicación.
oscarrosete.com
Introducción a la materia
Movimiento complejo
Una combinación simultánea de rotación y traslación.
oscarrosete.com
Introducción a la materia
oscarrosete.com

Erdman, 1997
Transformación de movimientos (Rotación a rotación)
Introducción a la materia
Transformación de movimientos (Rotación a rotación)
oscarrosete.com

Erdman, 1997
Introducción a la materia
oscarrosete.com
Erdman, 1997
Transformación de movimientos (traslación a traslación)

Introducción a la materia
oscarrosete.com
Erdman, 1997
Transformación de movimientos (traslación a traslación)

Eslabones, juntas y cadenas cinemáticas
Los eslabonamientos son los bloques de construcción básicos de todos los mecanismos.
Los eslabonamientos se componen de eslabones y juntas.
Un eslabón, es un cuerpo rígido (supuesto) que posee por lo menos dos nodos que son puntos de unión con otros eslabones.
oscarrosete.com
Eslabones
Un eslabón es un cuerpo rígido (supuesto) que posee por lo menos dos nodos que son puntos de unión con otros eslabones.
Eslabón binario el que tiene dos nodos.
Eslabón ternario el que tiene tres nodos.
Eslabón cuaternario el que tiene cuatro nodos.
No aplicable a bancada de mecanismos abiertos


oscarrosete.com
Eslabones (Final)
Un eslabón es un cuerpo rígido (supuesto) que posee movimiento relativo respecto a otro cuerpo rígido.
Eslabón unitario el que tiene un nodo.
Eslabón binario el que tiene dos nodos.
Eslabón ternario el que tiene tres nodos.
Eslabón cuaternario el que tiene cuatro nodos.

oscarrosete.com
Eslabones
Otra clasificación de los mecanismos tiene que ver con el tipo de movimiento que representan. Independientemente de la forma del eslabón y(o) la función que desempeñan, estos pueden clasificarse en función del movimiento como:
1. Manivela.
2. Biela.
3. Corredera.
oscarrosete.com
Eslabones
La manivela es el eslabón que representa el movimiento de rotación alrededor de un nodo fijo; cuando las revoluciones no son completas, entonces específicamente se le conoce como oscilador.
Una corredera es el eslabón que representa el movimiento de translación rectilínea sobre una referencia o guía fija.
La biela representa el movimiento donde todos los nodos se encuentran en movimiento.
oscarrosete.com
Identificación de eslabones
Motor de combustión interna
Este mecanismo convierte el movimiento reciprocante (rectilíneo) del pistón en un movimiento circular del cigüeñal. En términos cinemáticos, los eslabones son la corredera, que representa al pistón, la manivela, que representa al cigüeñal, y la biela.

oscarrosete.com
Identificación de eslabones
Máquinas de costura
En este caso, el mecanismo convierte el tipo de movimiento circular de la manivela en uno lineal, correspondiente a la base de la aguja, mediante un elemento intermedio llamado biela.

oscarrosete.com
oscarrosete.com
Eslabones
Máquinas de costura antiguas para impulsar el disco excéntrico. En este mecanismo, la palanca utilizada como elemento impulsor es una manivela, específicamente un oscilador, el disco excéntrico es una manivela, mientras que el elemento que une estos dos eslabones es una biela.

oscarrosete.com
Junta/ Joint
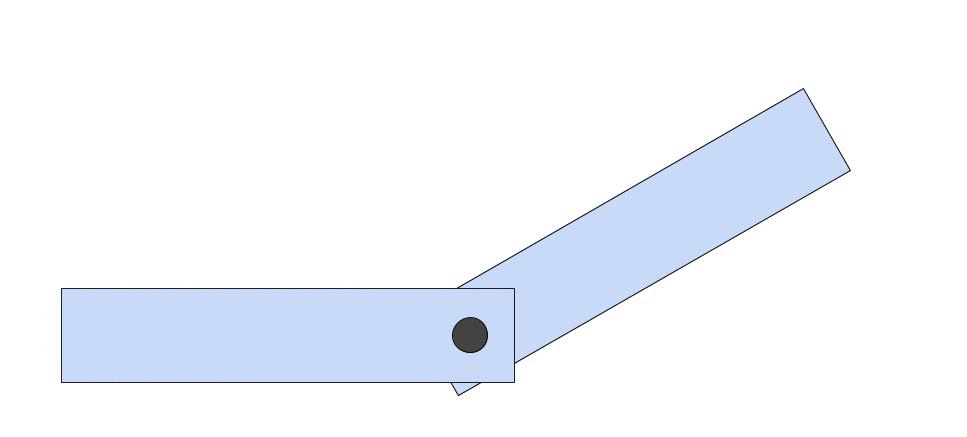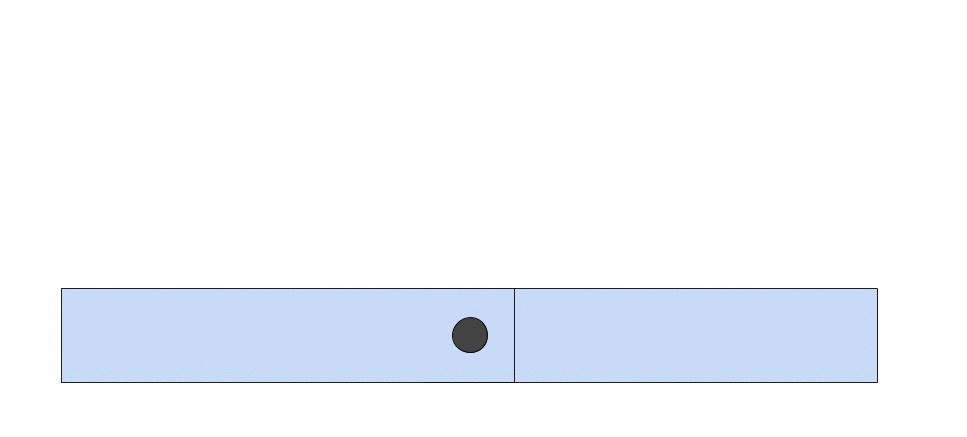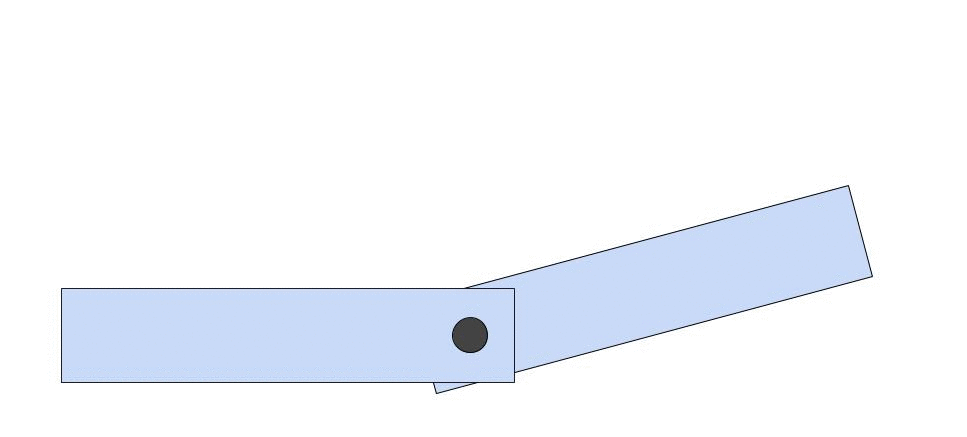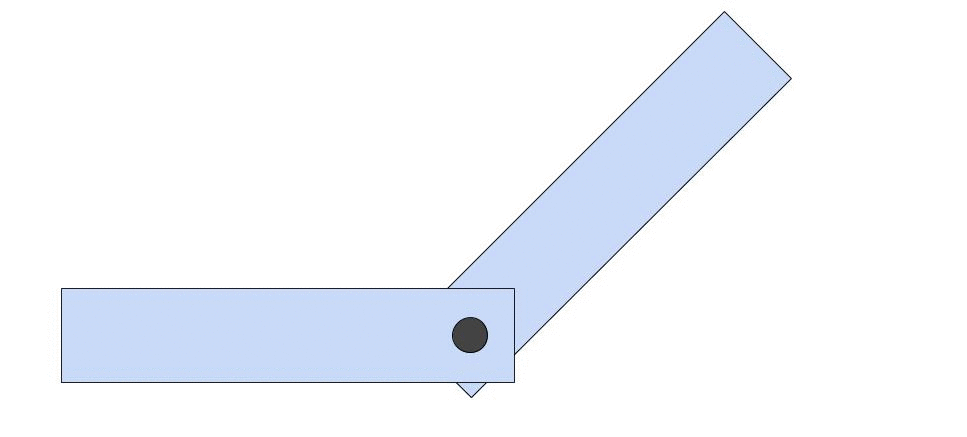
Una junta es una conexión entre dos o más eslabones (en sus nodos), la cual permite algún movimiento, o movimiento potencial, entre los eslabones conectados.

oscarrosete.com
Junta/ Joint
Las juntas (también llamadas pares cinemáticos) se pueden clasificar de varias maneras:
1 Por el tipo de contacto entre los elementos, de línea, de punto o de superficie.
2 Por el número de grados de libertad permitidos en la junta.
3 Por el tipo de cierre físico de la junta: cerrada por fuerza o por forma.
4 Por el número de eslabones unidos (orden de la junta).
oscarrosete.com
oscarrosete.com
Tipos de juntas
Clasificación de acuerdo al tipo de contacto:

Pares inferiores
Aquellos en los que el contacto de unión entre los dos cuerpos ocurre a través de una superficie.
Pares superiores
Aquellos en los que el contacto se realiza a través de un punto o una línea.

oscarrosete.com
oscarrosete.com
Tipo de contacto
Los seis pares cinemáticos inferiores

oscarrosete.com
oscarrosete.com
Ejemplos de pares superiores
Tienen contacto a través de un punto o una línea.


Tipo de contacto
oscarrosete.com
oscarrosete.com

Tipo de contacto
Ejemplos de pares superiores
Tienen contacto a través de un punto o una línea.
oscarrosete.com
oscarrosete.com
Tipos de juntas
Tipos de juntas por grados de libertad

oscarrosete.com

oscarrosete.com
Tipos de juntas (GDL)
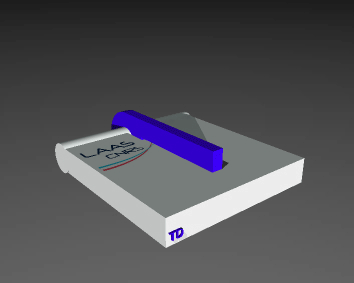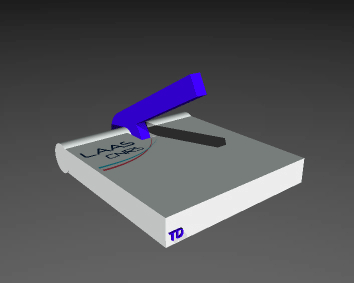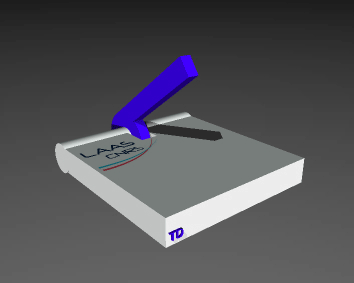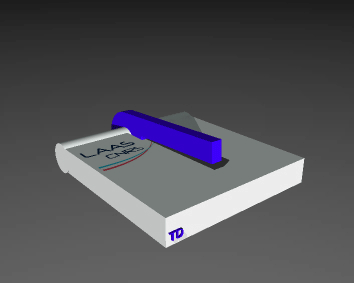
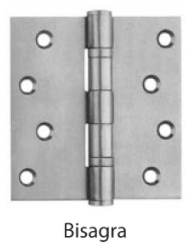
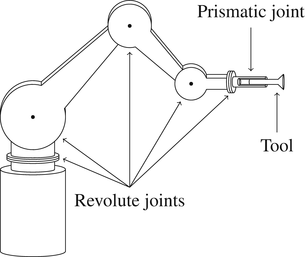
Junta Revoluta (R)
1 GDL, solo movimiento de rotacion




oscarrosete.com
oscarrosete.com
Junta prismática (P)
1 GDL solo movimiento traslación o deslizamiento entre los eslabones.


Tipos de juntas (GDL)
oscarrosete.com
oscarrosete.com
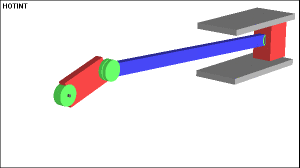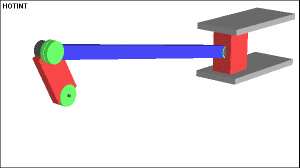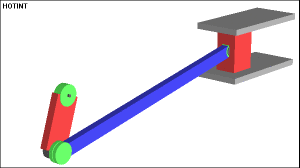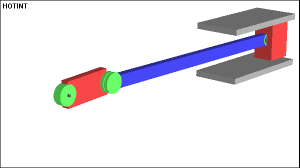
Junta prismática (P)
1 GDL solo movimiento traslación o deslizamiento entre los eslabones.

Tipos de juntas (GDL)
oscarrosete.com
oscarrosete.com
Junta helicoidal/helical (H)
1 GDL, solo movimiento rotación

Tipos de juntas (GDL)
oscarrosete.com
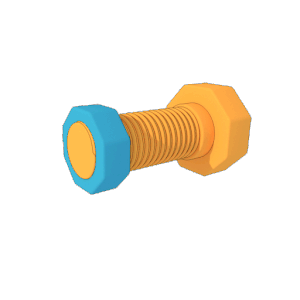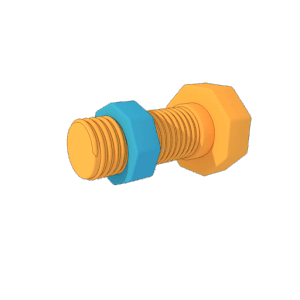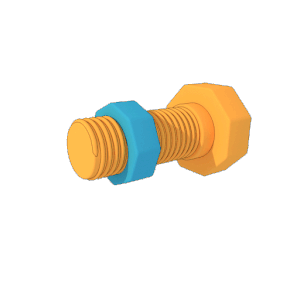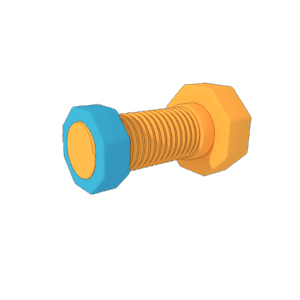
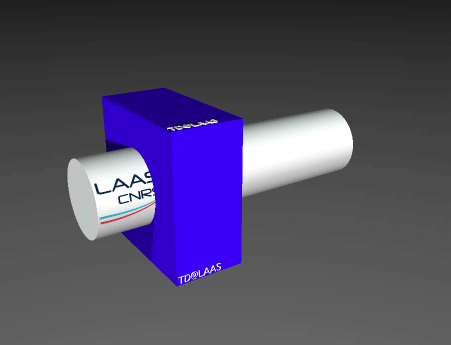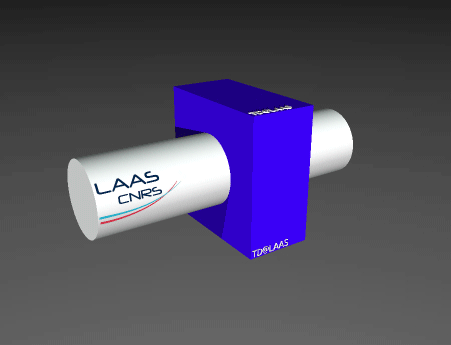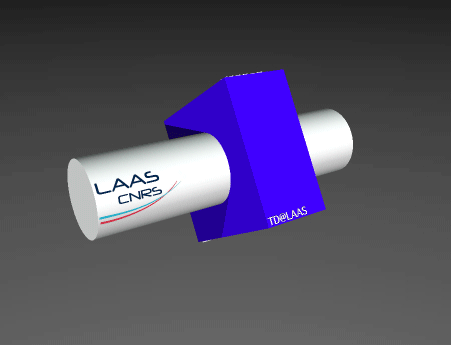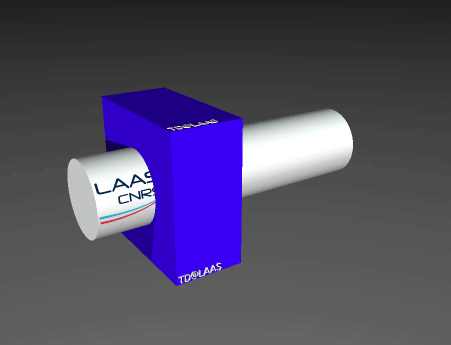
Junta cilíndrica (C)
2 GDL, traslación y rotación

Tipos de juntas (GDL)
oscarrosete.com
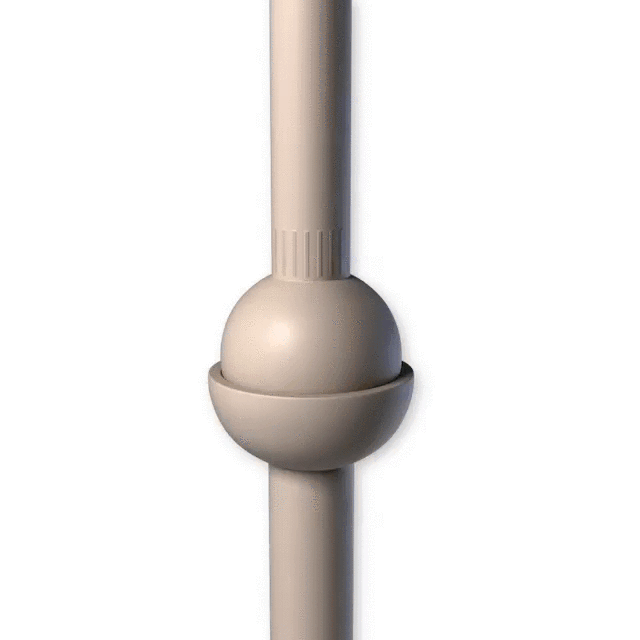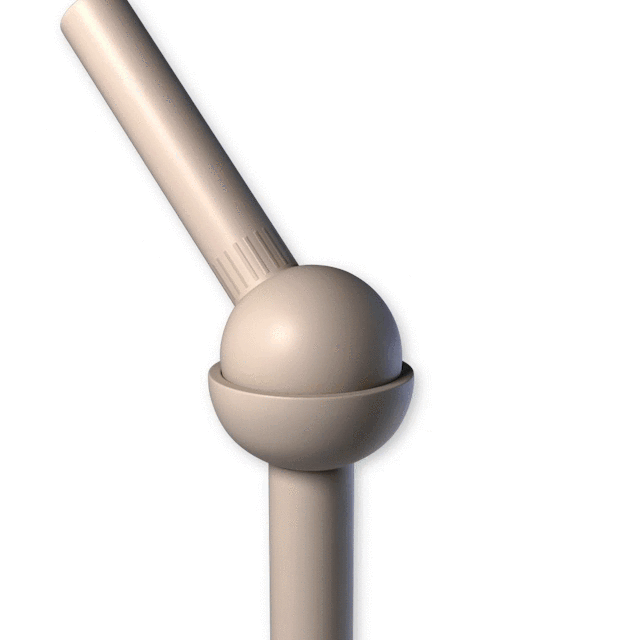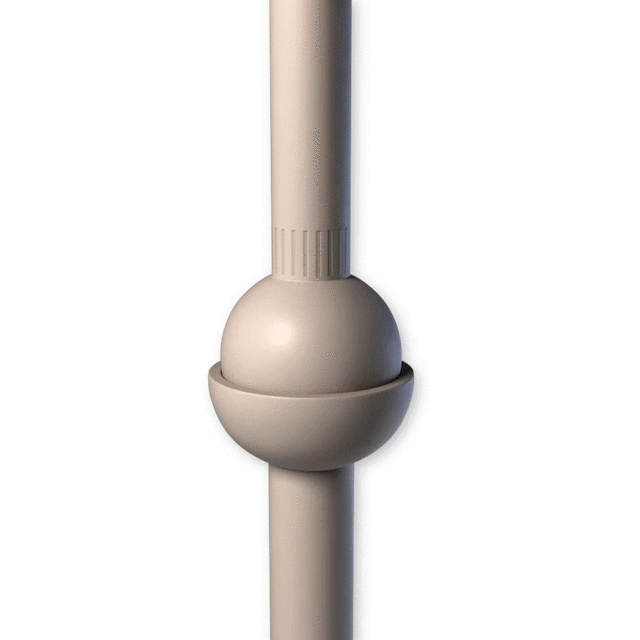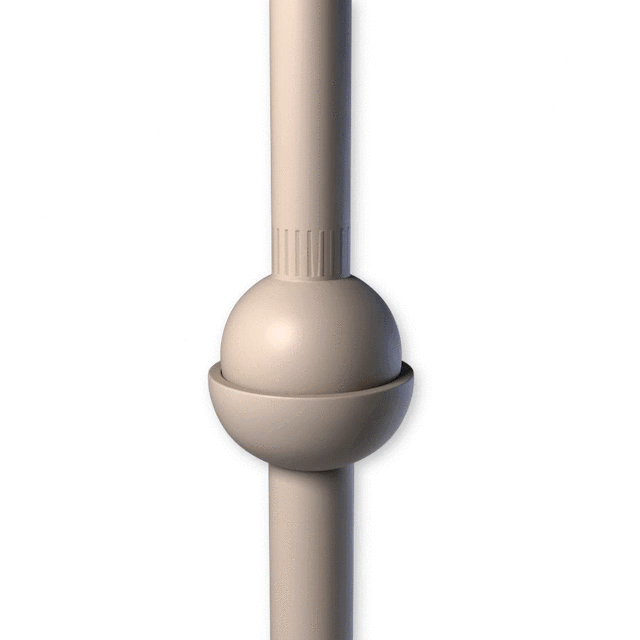
Junta esférica (S)
3 GDL, solo rotación


Tipos de juntas (GDL)
oscarrosete.com

Junta plana (p)
3 GDL, 2 movimientos traslación y 1 de rotación

Tipos de juntas (GDL)
oscarrosete.com

Actividad individual
-
Seleccionen un producto o sistema mecánico:
-
Uno que pueda considerarse mecanismo
-
Otro que pueda considerarse máquina, según los conceptos del curso.
-
-
Identifiquen y clasifiquen:
-
Las juntas que los componen
-
Los eslabones que los integran
-
Formato de entrega: PDF.
📤 Suban el archivo en la actividad correspondiente de Blackboard
oscarrosete.com

4 configuraciones (inversión cinemática)
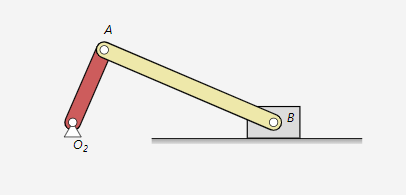
Es un mecanismo plano compuesto por 4 sólidos rígidos conectados entre sí mediante 3 pares cinemáticos de revolución y un par prismático de deslizamiento .
Los 4 sólidos rígidos:
Barra fija, manivela, corredera, biela
oscarrosete.com
Biela manivela corredera
4 configuraciones (inversión cinemática)
Para un mecanismo manivela-corredera es posible obtener cuatro configuraciones
oscarrosete.com
Biela manivela corredera
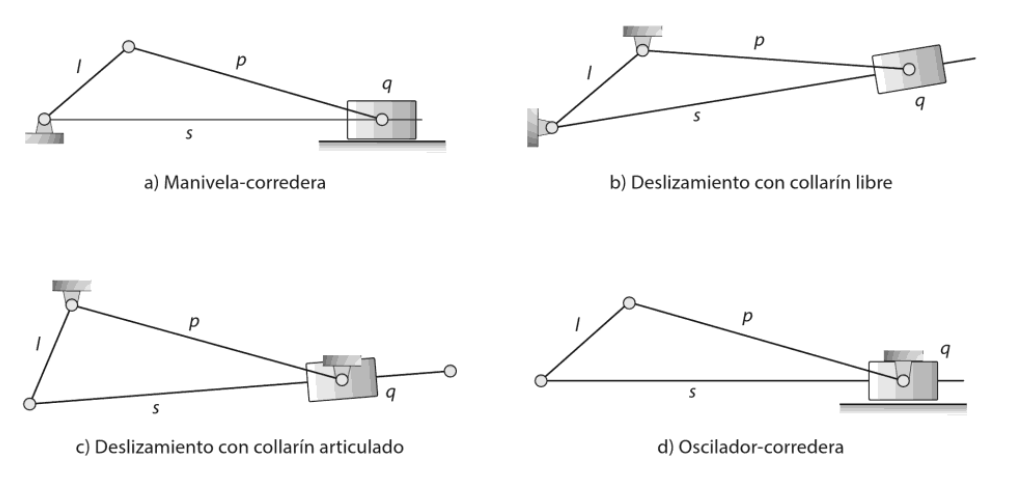
slider crank mechanism
Sugerencia de diseño
Para que con el movimiento circular de la manivela, la corredera no llegue a golpear al anclaje de la barra 2 con la barra fija, se impone una restricción en el diseño:
𝑏𝑎𝑟𝑟𝑎2 < 𝑏𝑎𝑟𝑟𝑎3
oscarrosete.com
Biela manivela corredera
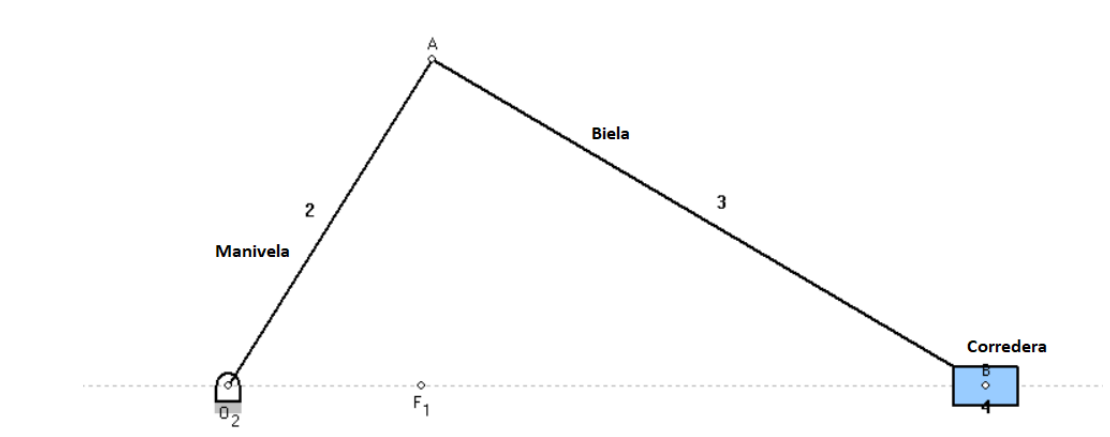
oscarrosete.com
Práctica de Laboratorio
Construcción y análisis biela-manivela-corredera (Slider-Crank)

1.1Conceptos básicos.
- 1.1.1 Nomenclatura utilizada
- 1.1.2 Simbología utilizada
- 1.1.3 Ecuación de Gruebler para grados de libertad
- 1.1.4 Pares cinemáticos.
- 1.1.5 Tipos de eslabones.
- 1.1.6 Mecanismo y Máquina
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
- 1.3.1 Criterio de Grashoff
- 1.3.2 Tipos de mecanismos
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición de:
- 1.7.1 Mecanismo de 4 barras.
- 1.7.2 Mecanismo biela-manivela
- 1.7.3 Yugo escocés.
- 1.7.4 Mecanismo de retorno rápido.
- 1.7.5 Rueda de Ginebra
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
Actividad individual
-
Seleccionen un producto o sistema mecánico:
-
Uno que pueda considerarse mecanismo
-
Otro que pueda considerarse máquina, según los conceptos del curso.
-
-
Identifiquen y clasifiquen:
-
Las juntas que los componen
-
Los eslabones que los integran
-
Formato de entrega: PDF.
📤 Suban el archivo en la actividad correspondiente de Blackboard
oscarrosete.com
Eslabones, juntas y cadenas cinemáticas
Los eslabonamientos son los bloques de construcción básicos de todos los mecanismos.
Los eslabonamientos se componen de eslabones y juntas.
Un eslabón, es un cuerpo rígido (supuesto) que posee por lo menos dos nodos que son puntos de unión con otros eslabones.
oscarrosete.com
Junta/ Joint
Las juntas (también llamadas pares cinemáticos) se pueden clasificar de varias maneras:
1 Por el tipo de contacto entre los elementos, de línea, de punto o de superficie.
2 Por el número de grados de libertad permitidos en la junta.
3 Por el tipo de cierre físico de la junta: cerrada por fuerza o por forma.
4 Por el número de eslabones unidos (orden de la junta).
oscarrosete.com
Tipos de juntas
Clasificación de acuerdo al tipo de contacto:
Pares inferiores
Aquellos en los que el contacto de unión entre los dos cuerpos ocurre a través de una superficie.
Pares superiores
Aquellos en los que el contacto se realiza a través de un punto o una línea.
oscarrosete.com

Tipos de juntas
Ejemplos de pares superiores
oscarrosete.com
Tipos de juntas
oscarrosete.com
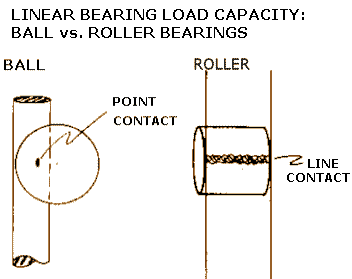
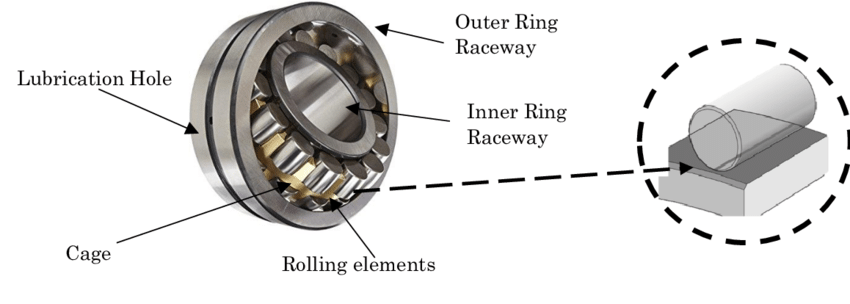
Ejemplos de pares superiores
Rodamientos de aguja
Tipos de juntas
oscarrosete.com
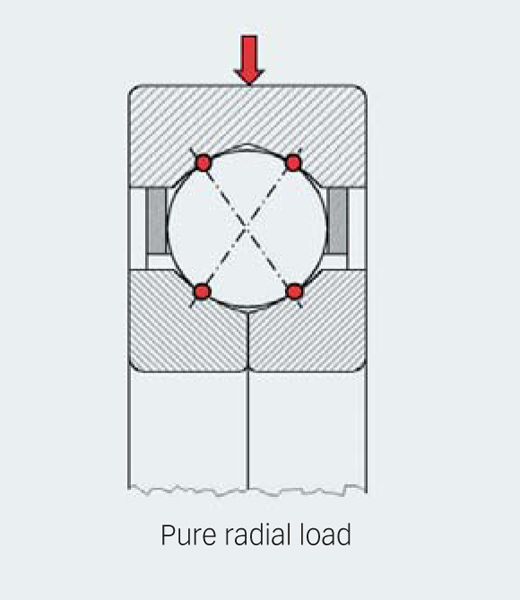
SKF four-point contact ball bearings
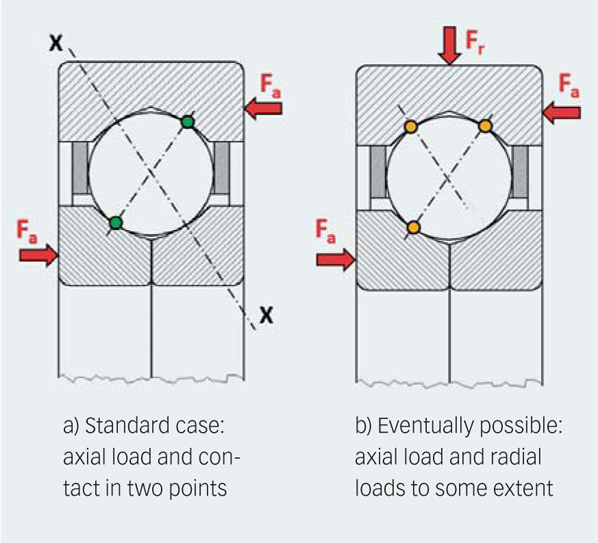
Ejemplos de pares superiores
oscarrosete.com
Tipos de juntas
Tipos de juntas por grados de libertad
oscarrosete.com
oscarrosete.com
Tipos de juntas (GDL)
Junta Revoluta (R)
1 GDL, solo movimiento de rotacion
oscarrosete.com
oscarrosete.com
Junta prismática (P)
1 GDL solo movimiento traslación o deslizamiento entre los eslabones.
Tipos de juntas (GDL)
oscarrosete.com
oscarrosete.com
Junta helicoidal/helical (H)
1 GDL, solo movimiento rotación
Tipos de juntas (GDL)
oscarrosete.com
Junta cilíndrica (C)
2 GDL, traslación y rotación
Tipos de juntas (GDL)
oscarrosete.com
Junta esférica (S)
3 GDL, solo rotación
Tipos de juntas (GDL)
oscarrosete.com
Junta plana (p)
3 GDL, 2 movimientos traslación y 1 de rotación
Tipos de juntas (GDL)
oscarrosete.com
Tipos de juntas
Una junta con cierre de fuerza, un pasador en un semicojinete o una corredera sobre una superficie, requieren alguna fuerza externa para mantenerlas en contacto o cerradas.
Esta fuerza podría ser suministrada por la gravedad, un resorte o cualquier medio externo.

oscarrosete.com
Tipos de juntas
Una junta con cierre de forma se mantiene unida o cerrada por su geometría. Un pasador en un orificio o una corredera en una ranura de dos caras son juntas con cierre de forma.

oscarrosete.com
El orden de una junta es menor en uno que el número de eslabones unidos.

oscarrosete.com
Tipos de juntas
Cadena cinemática
Cadena cinemática:
Un ensamble de eslabones y juntas interconectados de modo que produzcan un movimiento controlado en respuesta a un movimiento suministrado.

oscarrosete.com
Un cadena cerrada no tendrá pares o nodos abiertos y puede no tener grados de libertad.
Una cadena abierta siempre tendrá mas de un grado de libertad, por lo que requerirá de tantos motores o servos como grados de libertad tenga.
A una cadena cinemática abierta de dos eslabones binarios y un par se le llama díada.
oscarrosete.com
Cadena cinemática
Mecanismos
Mecanismo:
Una cadena cinemática en la cual por lo menos un eslabón se ha “fijado” o sujetado al marco de referencia (el cual por sí mismo puede estar en movimiento).
Mediante los mecanismos se pretende obtener y controlar movimientos específicos.
oscarrosete.com
Una cadena cinemática no dispone de un eslabón fijo, pero cuando se selecciona uno de sus elementos como eslabón fijo, entonces forma un mecanismo.

oscarrosete.com
Mecanismos
Mecanismo cerrado: Un mecanismo cerrado no tendrá puntos de fijación abiertos o nodos, y puede tener uno o más grados de libertad. Se forma a partir de una cadena cerrada.
Mecanismo abierto: siempre tendrá más de un grado de libertad, por lo que requiere tantos actuadores (motores) como grados de libertad tenga.

oscarrosete.com
Mecanismos
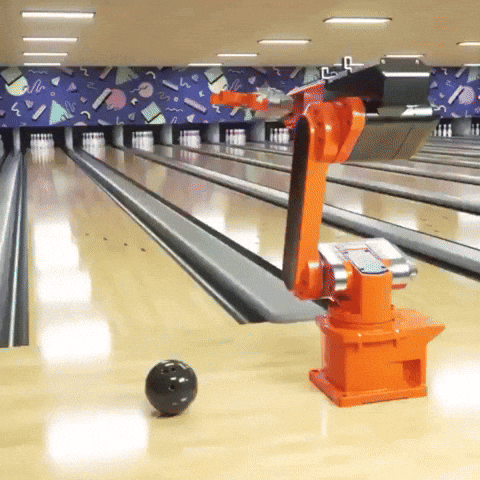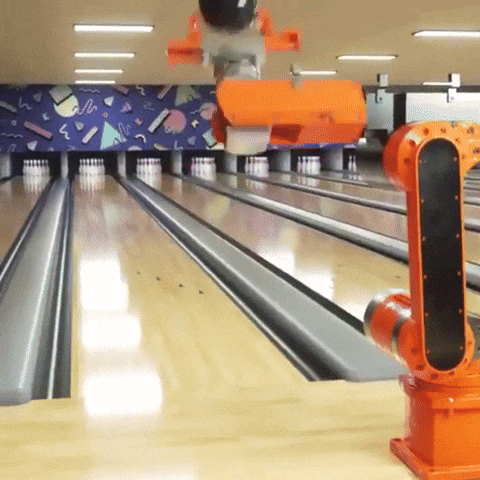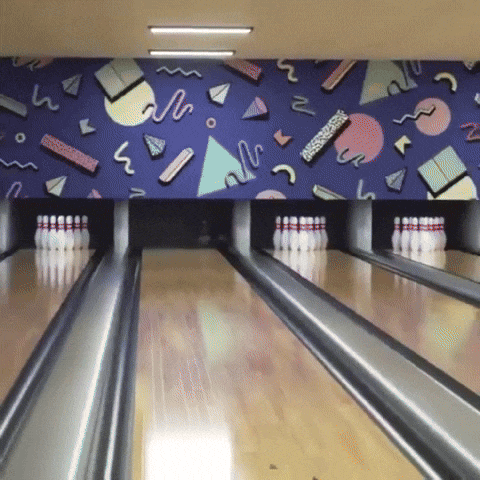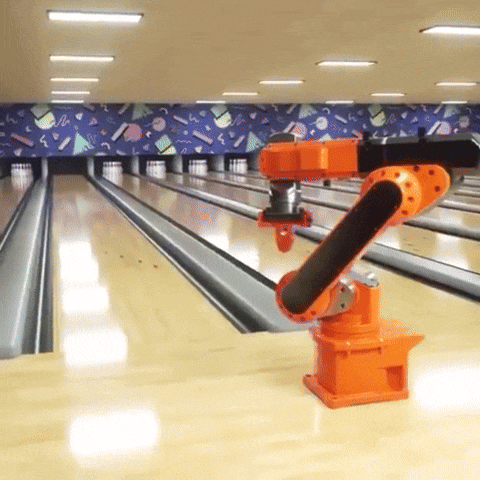
Ejemplo común de un mecanismo abierto es un robot industrial.
oscarrosete.com
Mecanismos
oscarrosete.com
Tipos de mecanismos
En general se pueden obtener mecanismos planares y espaciales.
Mecanismo planar es aquel en el que el movimiento de los eslabones es paralelo a un plano de referencia.
En general los únicos pares que pueden utilizarse para construir mecanismos planos son el de revoluta y el prismático.

oscarrosete.com
Mecanismo espacial es aquel cuyos elementos pueden moverse en las tres dimensiones.
Los otros cuatro pares inferiores conocidos, se utilizan para construir mecanismos espaciales o tridimensionales.
oscarrosete.com
Tipos de mecanismos
Máquina
Una maquina es un mecanismo o conjunto de mecanismos, cuyo propósito es el de transmitir una fuerza desde una fuente, vencer las resistencias que se presenten y realizar un trabajo.
Una maquina es un mecanismo pero un mecanismo puede no ser una maquina.

oscarrosete.com
oscarrosete.com
Diagramas cinemáticos
El análisis de mecanismos requiere que se dibujen diagramas cinemáticos claros, simples y esquemáticos de los eslabones y juntas con los que están formados dichos mecanismos.
Un diagrama cinemático es la representación gráfica de un mecanismo mediante elementos simples, como líneas, rectángulos, etcétera, y solo denota la cinemática del mismo.
Los eslabones reales pueden tener cualquier forma, pero un eslabón “cinemático”, o borde de eslabón, se define como una línea entre juntas que permite el movimiento relativo entre eslabones adyacentes.
Las juntas pueden permitir rotación, traslación o ambos movimientos entre los eslabones unidos. Los movimientos posibles de la junta deben ser claros y obvios en el diagrama cinemático.
oscarrosete.com
Diagramas cinemáticos


oscarrosete.com
Diagramas cinemáticos

Eslabón con punto de interés


oscarrosete.com
Diagramas cinemáticos
Para elaborar un diagrama cinemático se dispone de los siguientes componentes:
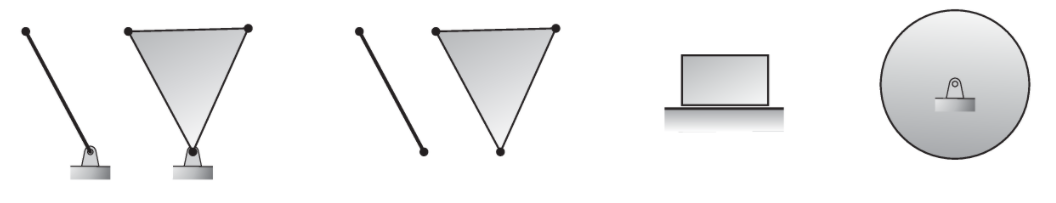
Manivela
Biela
Corredera
Rueda
oscarrosete.com
Diagramas cinemáticos
Una manivela está representada por una línea dirigida desde la articulación fija hacia el nodo de interés. Como se puede ver, en la figura se representa una manivela de dos y tres nodos.
Una biela tiene una representación similar a una manivela, con la única diferencia de que no tiene articulación fija.


oscarrosete.com
Diagramas cinemáticos
Una corredera se representa como un elemento rectangular que se desliza sobre una superficie fija.
Una rueda, aunque es un elemento con movimiento circular alrededor de un nodo fijo, no se considera como manivela, ya que la transmisión del movimiento no es por revoluta sino por contacto directo.


oscarrosete.com
Diagramas cinemáticos
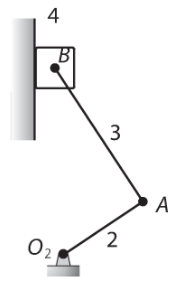
Ejemplos de diagramas cinemáticos


oscarrosete.com
Diagramas cinemáticos
Ejemplos de diagramas cinemáticos

oscarrosete.com
Diagramas cinemáticos

oscarrosete.com
Diagramas cinemáticos
Ejemplos de diagramas cinemáticos
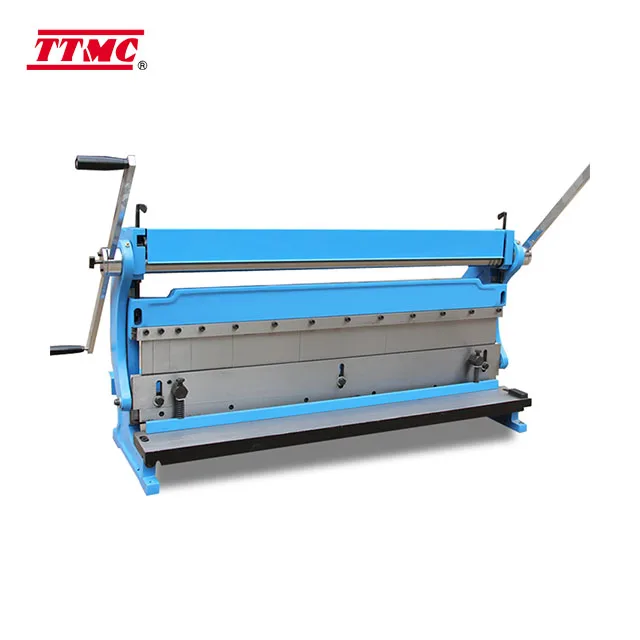
La figura es de una máquina que se usa para cortar y ajustar tableros de circuitos electrónicos impresos. Elabore un diagrama cinemático


oscarrosete.com
Diagramas cinemáticos
Ejemplos de diagramas cinemáticos
1. Identifique la bancada.
El primer paso en la elaboración de un diagrama cinemático es decidir la parte que se diseñará como la bancada. El movimiento de todos los demás eslabones se determinará en relación con la bancada.
En algunos casos, la selección es evidente porque la bancada está firmemente sujeta en el suelo.
La base grande atornillada a la mesa se designa como la bancada.
oscarrosete.com
Diagramas cinemáticos
2. Identifique todos los demás eslabones
Una observación cuidadosa revela otras tres partes que se mueven:
Eslabón 2: Mango
Eslabón 3: Cuchilla cortante
Eslabón 4: Barra que conecta la cuchilla con el mango.
oscarrosete.com
Diagramas cinemáticos
3. Identifique las uniones
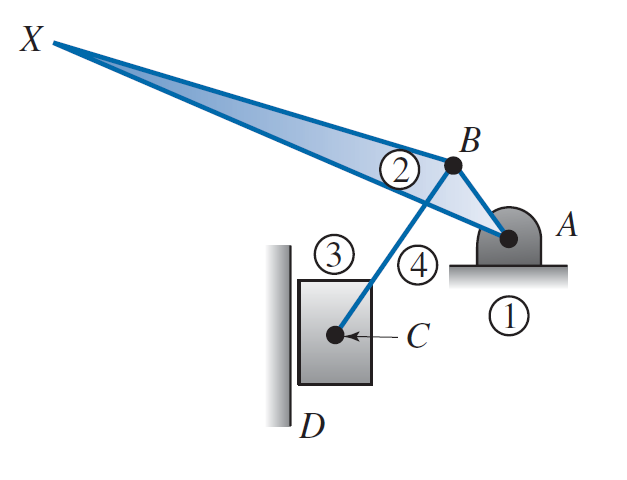
Se utilizan pernos para unir el eslabón 1 al 2, el eslabón 2 al 3 y el eslabón 3 al 4. Tales uniones se identifican con las letras A a C.
Además, el cortador se desliza hacia arriba y hacia abajo, a lo largo de la base. Esta unión de corredera conecta el eslabón 4 con el 1 y se identifica con la letra D.
oscarrosete.com
Diagramas cinemáticos
Ejemplos de diagramas cinemáticos
4. Identifique los puntos de interés.
Por último, se desea conocer el movimiento en el extremo del mango, que se identifica como el punto de interés X.
5. Elabore el digrama cinemático
oscarrosete.com
Diagramas cinemáticos
Diagrama cinemático
oscarrosete.com
Diagramas cinemáticos
oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese el siguiente mecanismo y elabore su diagrama cinemático:

Mecanismo que impulsa una bomba de agua manual

oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese el siguiente mecanismo y elabore su diagrama cinemático:

Mecanismo que impulsa una bomba de agua manual
Slider-crank kinematic diagram
oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese los siguientes mecanismos y elabore su diagrama cinemático:



oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese el siguiente mecanismo y elabore su diagrama cinemático:

Actividad Individual
Ejemplos de diagramas cinemáticos

oscarrosete.com
Clasificación de mecanismos
Ante el hecho de que las representaciones cinemáticas permiten representar cualquier mecanismo de n barras en una forma simple, los mecanismos se pueden clasificar en familias que representan los componentes principales de su movilidad.
1. Mecanismos de barras articuladas
-
Mecanismos de manivela-biela-corredera, o RRRP.
-
Mecanismos de cuatro barras, o RRRR.
-
Diadas.
2. Mecanismos de contacto directo
-
Por deslizamiento.
-
Por rodamiento
-
Ruedas
-
oscarrosete.com
Aun cuando los mecanismos de combustión interna y la máquina de costura de la parecen no tener nada en común, en términos cinemáticos son lo mismo, ya que ambos están formados por los eslabones de manivela-biela-corredera.
Por tanto, una representación única de ambos mecanismos y otros similares se puede observar en la figura

oscarrosete.com
Mecanismos manivela-biela-corredera
En la figura se puede ver el conocido mecanismo manivela-corredera, o bien como RRRP, ya que las articulaciones O2, A y B y el contacto deslizante de la corredera 4 son Revoluta, Revoluta, Revoluta y Prismática, respectivamente.
oscarrosete.com
Mecanismos manivela-biela-corredera
Los nodos móviles son asignados mediante una letra y los nodos fijos por la letra O (de origen) y un número (el correspondiente al número del eslabón que articula). Los eslabones se enumeran a partir del 2, ya que el número 1 se reserva al elemento fijo.
oscarrosete.com
Mecanismos manivela-biela-corredera
El movimiento absoluto se mide con respecto a una bancada estacionaria.
El movimiento relativo de un punto o un eslabón se mide con respecto a otro eslabón.
oscarrosete.com
Inversión cinemática
Cuando se seleccionan diferentes eslabones como bancada, no se altera el movimiento relativo de los eslabones sin embargo, el movimiento absoluto puede ser significativamente diferente.
El uso de eslabones alternos como eslabones fijos se conoce como inversión cinemática.
oscarrosete.com
Inversión cinemática
oscarrosete.com
Inversión cinemática
Criterio de Grashof
La condición de Grashof es una relación muy simple que predice el comportamiento de rotación o rotabilidad de las inversiones de un eslabonamiento de cuatro barras basado sólo en las longitudes de los eslabones.

oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
El teorema de Grashof establece que un mecanismo de cuatro barras tiene al menos un eslabón giratorio si:
s+l <= p+q
Los mecanismos que cumplen con esta condición son denominados mecanismos de Grashof
oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
La siguiente nomenclatura se utiliza para describir la longitud de los cuatro eslabones.
s=longitud del eslabón más corto
l=longitud del eslabón más largo
p=longitud de uno de los eslabones de longitud intermedia
q=longitud del otro eslabón de longitud intermedia
oscarrosete.com
Mecanismos de 4 barras
Categorías mecanismos/Criterio Grashof
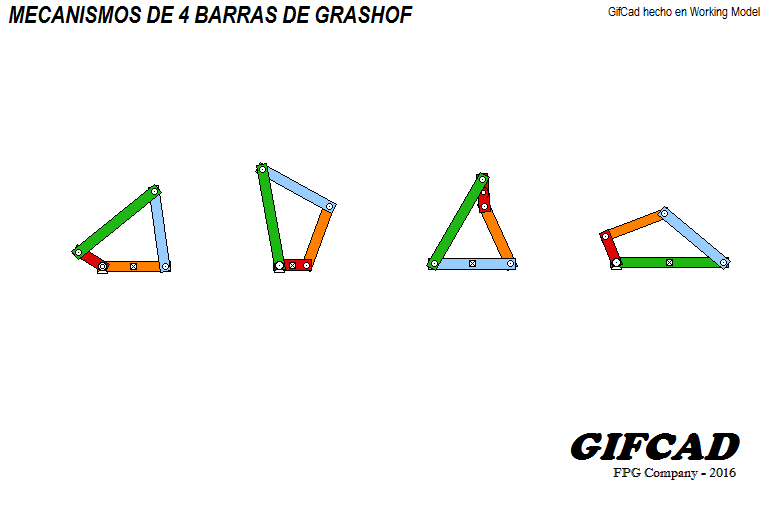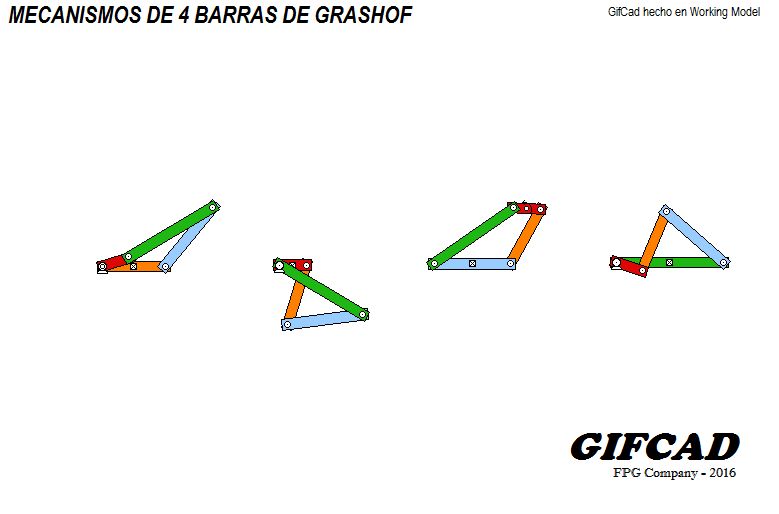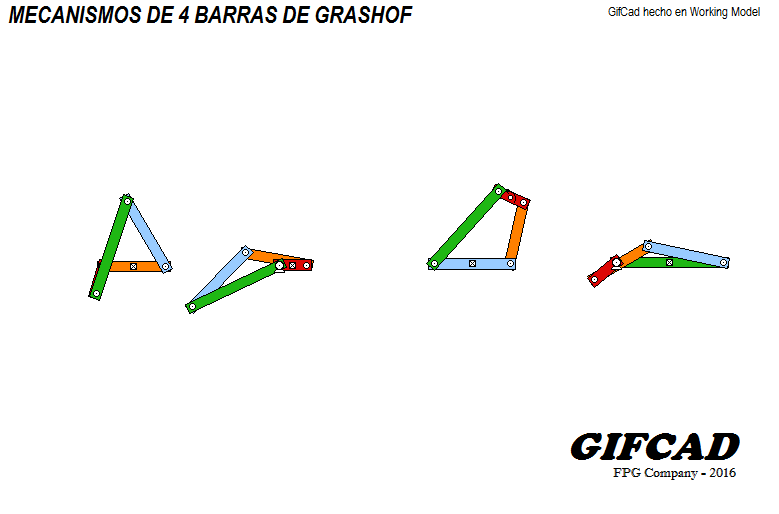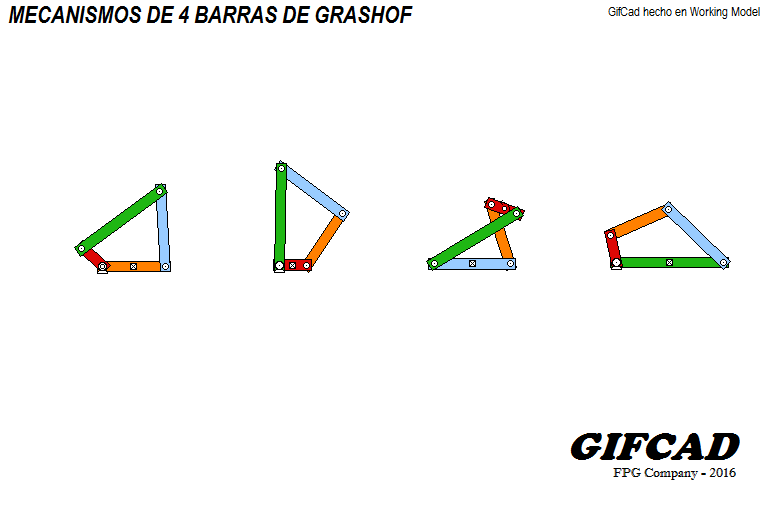
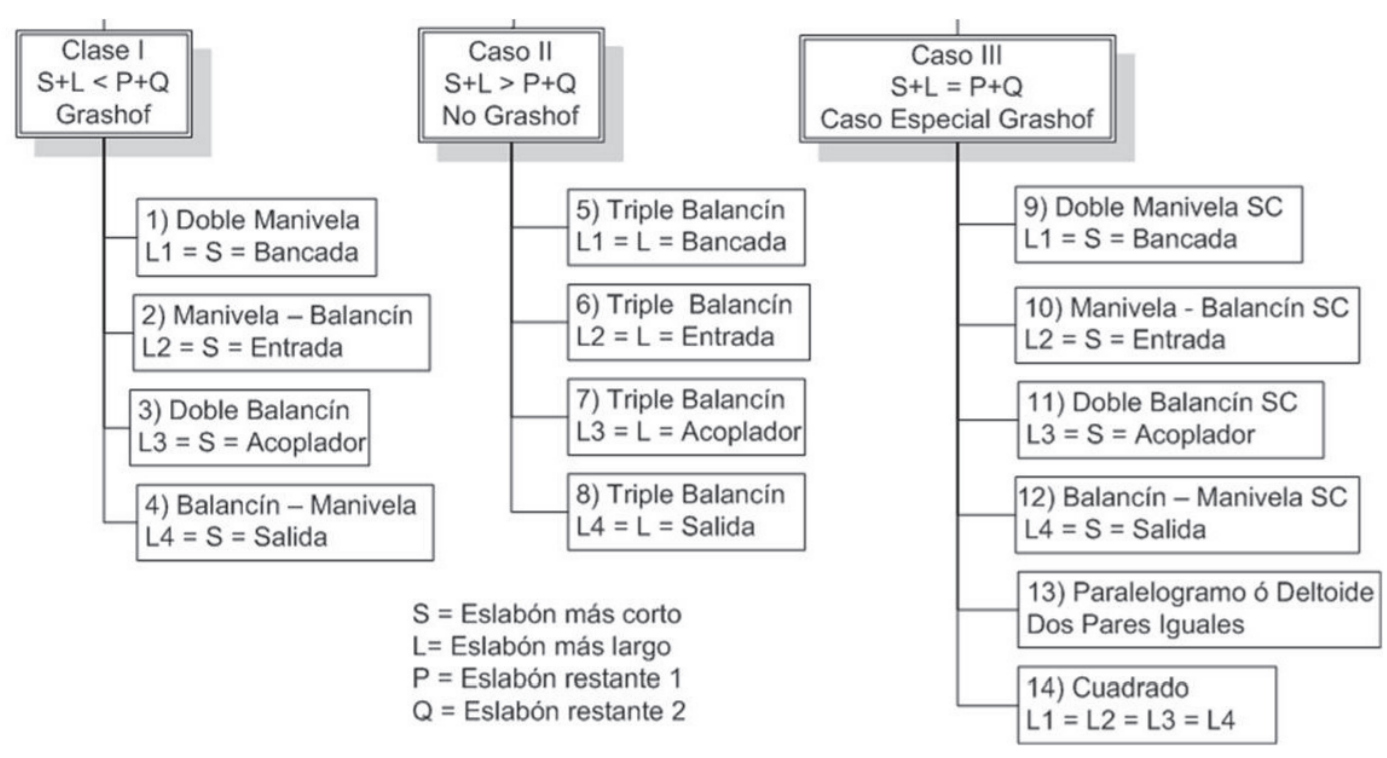
Los mecanismos de cuatro barras caen en una de las cinco categorias listadas en la tabla


bancada
oscarrosete.com
Mecanismos de 4 barras
Las cinco categorías se muestran en los siguientes diagramas cinemáticos
Categorías mecanismos/Criterio Grashof
Manivela-balancín
Doble manivela
Doble balancín
oscarrosete.com
Mecanismos de 4 barras

Triple
balancín
bancada
Criterio de Grashof
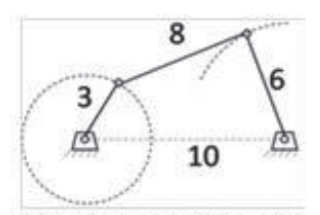
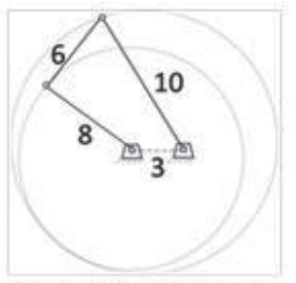
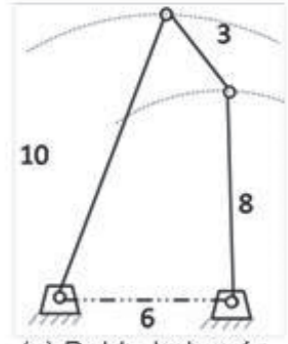
Mecanismos de 4 barras clase I: s+l < p+q
Si se considera como bancada cualquier eslabón adyacente al más corto se obtendrá manivela-balancín.
Si se fija el eslabón más corto, se obtendrá un doble-manivela.
Si se fija el eslabón opuesto al más corto, se obtendrá un doble-balancín de Grashof.
oscarrosete.com
Mecanismos de 4 barras
Actividad Individual
Doble manivela
El eslabón mas corto del mecanismo de cuatro barras es configurado como la bancada.
Si uno de los eslabones pivote gira continuamente, el otro eslabón pivote también girará continuamente.

oscarrosete.com

1.1Conceptos básicos.
- 1.1.1 Nomenclatura utilizada
- 1.1.2 Simbología utilizada
- 1.1.3 Ecuación de Gruebler para grados de libertad
- 1.1.4 Pares cinemáticos.
- 1.1.5 Tipos de eslabones.
- 1.1.6 Mecanismo y Máquina
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
- 1.3.1 Criterio de Grashoff
- 1.3.2 Tipos de mecanismos
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición de:
- 1.7.1 Mecanismo de 4 barras.
- 1.7.2 Mecanismo biela-manivela
- 1.7.3 Yugo escocés.
- 1.7.4 Mecanismo de retorno rápido.
- 1.7.5 Rueda de Ginebra
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese los siguientes mecanismos y elabore su diagrama cinemático:
oscarrosete.com
Actividad Individual
Ejemplos de diagramas cinemáticos
Considérese el siguiente mecanismo y elabore su diagrama cinemático:
Categorías mecanismos/Criterio Grashof
Los mecanismos de cuatro barras caen en una de las cinco categorias listadas en la tabla
bancada
oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
La siguiente nomenclatura se utiliza para describir la longitud de los cuatro eslabones.
s=longitud del eslabón más corto
l=longitud del eslabón más largo
p=longitud de uno de los eslabones de longitud intermedia
q=longitud del otro eslabón de longitud intermedia
oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
La condición de Grashof es una relación muy simple que predice el comportamiento de rotación o rotabilidad de las inversiones de un eslabonamiento de cuatro barras basado sólo en las longitudes de los eslabones.
oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
El teorema de Grashof establece que un mecanismo de cuatro barras tiene al menos un eslabón giratorio si:
s+l <= p+q
Los mecanismos que cumplen con esta condición son denominados mecanismos de Grashof.
oscarrosete.com
Mecanismos de 4 barras
Las cinco categorías se muestran en los siguientes diagramas cinemáticos
Categorías mecanismos/Criterio Grashof
Manivela-balancín
Doble manivela
Doble balancín
oscarrosete.com
Mecanismos de 4 barras
Triple
balancín
bancada
Criterio de Grashof
Mecanismos de 4 barras clase I: s+l < p+q
Si se considera como bancada cualquier eslabón adyacente al más corto se obtendrá manivela-balancín.
Si se fija el eslabón más corto, se obtendrá un doble-manivela.
Si se fija el eslabón opuesto al más corto, se obtendrá un doble-balancín de Grashof.
oscarrosete.com
Mecanismos de 4 barras
Criterio de Grashof
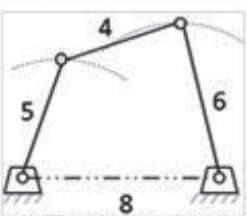
Mecanismos de 4 barras clase III: s+l = p+q
Doble-Manivela o Manivela-Balancín.
Puntos de cambio/puntos muertos.
Cuando todos los eslabones se vuelven colineales, se volverá indeterminado. “configuraciones inciertas”
oscarrosete.com
Mecanismos de 4 barras

Criterio de Grashof
Mecanismos de 4 barras clase II, los tres eslabones que no están fijos solamente oscilarán si:
s+l>p+q
Los mecanismos que cumplen con esta condición no son denominados mecanismos de Grashof.
Todas las inversiones obtendrán mecanismo de Doble balancín.
oscarrosete.com
Mecanismos de 4 barras
Clasificación completa de Barker
oscarrosete.com
Mecanismos de 4 barras

Clasificación completa de Barker
oscarrosete.com
Mecanismos de 4 barras
s
s
s
s
Categorías mecanismos/Criterio Grashof
bancada


oscarrosete.com
Mecanismos de 4 barras
Determine la condición de Grashof de la bomba de campo mostrada en la figura.
Clasifique el mecanismo.
oscarrosete.com
Mecanismos de 4 barras


Número de entradas independientes necesarias para determinar completamente la posición de todos los eslabones de un mecanismo respecto al eslabón fijo.
El número de coordenadas independientes requerido para definir su posición.
oscarrosete.com
Grado de libertad o movilidad
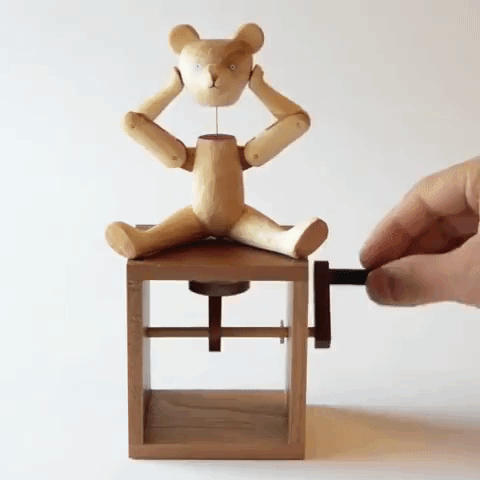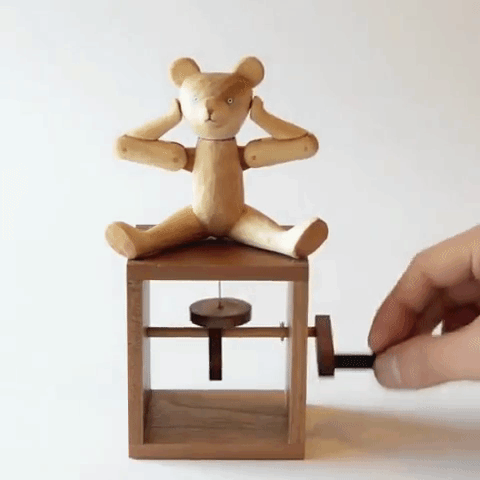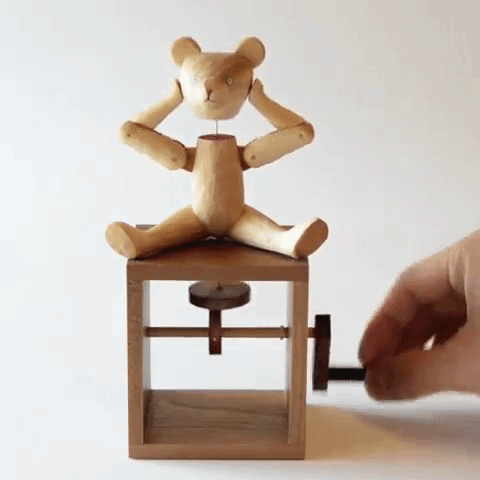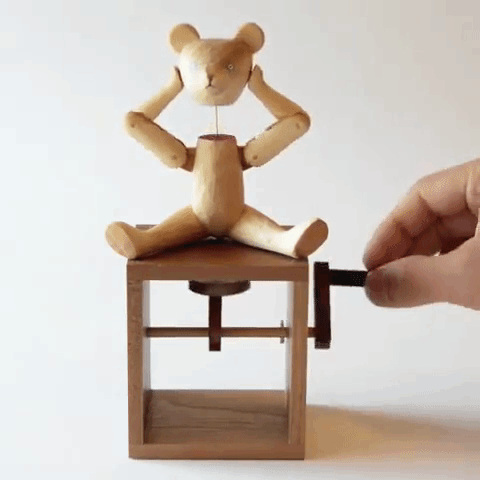


De manera equivalente, puede interpretarse como el número de actuadores independientes necesarios para operar el mecanismo.
Un actuador puede ser un movimiento manual que lleva un eslabón de una posición a otra, un motor conectado al eje de un eslabón o el empuje del pistón de un cilindro hidráulico.
oscarrosete.com
Grado de libertad o movilidad

Para determinar el GDL global de cualquier mecanismo, se debe considerar el número de eslabones, así como las juntas y las interacciones entre ellos.
El GDL de cualquier ensamble de eslabones se puede pronosticar con una investigación de la condición de Gruebler
oscarrosete.com
Grado de libertad
-
Cualquier eslabón en un plano tiene tres GDL.
-
Cuando estos eslabones están conectados por una junta completa elimina dos GDL.
-
Cualquier eslabón está conectado a tierra o unido al marco de referencia, se eliminarán sus tres GDL.
oscarrosete.com
Ecuación de Gruebler


oscarrosete.com
Grado de libertad

Hay que observar que en cualquier mecanismo real, aun cuando mas de un eslabon de la cadena cinematica este conectado a tierra, el efecto neto sera crear un eslabon conectado a tierra de mayor orden y mas grande, ya que solo puede haber un plano de tierra. Por lo tanto, G siempre es uno y la ecuacion de Gruebler se convierte en :
oscarrosete.com
Ecuación de Gruebler
oscarrosete.com
Ecuación de Gruebler
El valor de J en las ecuaciones debe reflejar el valor de todas las juntas en el mecanismo. Esto es, las semijuntas cuentan como 1/2 porque solo eliminan un GDL. Esto es menos confuso si se utiliza la modificacion de Kutzbach de la ecuacion de Gruebler en esta forma:
J1 (revolutas o prismáticas) J2 (levas o engranes)
Ecuación de Gruebler

Un grado de libertad
M=1
Mecanismo bloqueado M=0
Múltiples grados de libertad
M=2
oscarrosete.com
Actividad Individual
oscarrosete.com
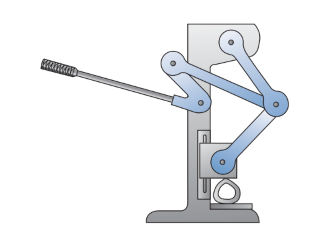
Considérese los siguientes mecanismos:
Elabore su diagrama cinemático:
Determinar su movilidad


Al considerar que se encuentra integrado por cuatro barras, cuatro uniones de perno y un eslabón esta impedido para moverse.
La movilidad de un mecanismo de cuatro barras (limpiador para el cristal) se calcula de la siguiente manera:
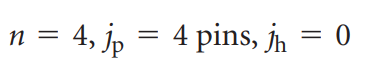

Introducción
oscarrosete.com
Mecanismos de 4 barras


Casos especiales
La movilidad es una propiedad extremadamente importante de un mecanismo ya que brinda información acerca del número de actuadores requeridos para operar un mecanismo.
Uniones coincidentes
Físicamente utilizamos un perno, por definición, una unión de perno conecta dos eslabones, se modela como dos uniones separadas.
oscarrosete.com
Casos especiales
Uniones coincidentes
Físicamente utilizamos un perno, por definición, una unión de perno conecta dos eslabones, se modela como dos uniones separadas.
oscarrosete.com
Casos Gruebler
Mecanismo
Existen solo tres posibilidades. Si el GDL es positivo, será un mecanismo, y los eslabones tendrán movimiento relativo.
oscarrosete.com
Estructura
Si el GDL es exactamente cero, entonces se tendrá una estructura, lo que significa que ningún movimiento es posible.
Casos Gruebler
Casos Gruebler
oscarrosete.com
Estructura precargada
Si el GDL es negativo, entonces se tendrá una estructura precargada, lo que significa que no será posible ningún movimiento y que algunos esfuerzos también pueden estar presentes en el momento del ensamble.

Casos Gruebler
oscarrosete.com
Paradojas de Gruebler
La ecuacion de Gruebler no toma en cuenta la geometría de los eslabones, en raras ocasiones esto causa resultados erróneos.

Excepciones geométricas
oscarrosete.com
Paradojas de Gruebler
Excepciones geométricas
El eslabonamiento de la izquierda tiene cinco eslabones y seis uniones de perno, lo que nos diría cero grados de libertad. Sin embargo seria capaz de moverse con un grado de libertad. El eslabón central es redundante.
Hay varios ejemplos de mecanismos que transgreden la ecuación debido a su geometría única.


oscarrosete.com
Análisis de Posición y desplazamiento
Posición
En muchos mecanismos, el propósito del análisis es determinar únicamente la ubicación de todos los eslabones conforme el (los) eslabón(es) impulsor(es) del mecanismo se mueve(n) a otra posición.
oscarrosete.com

Posición
Análisis de Posición y desplazamiento
oscarrosete.com
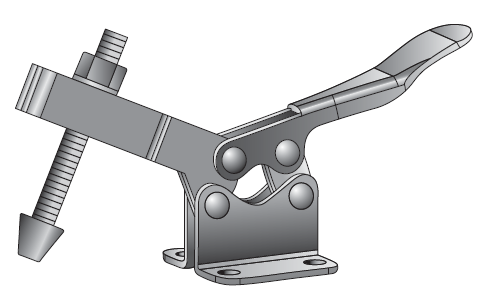
Para integrar el "clamp" a una maquina, es esencial entender el movimiento de los eslabones, asimismo debemos considerar las tolerancias de otros componentes en la maquinaria.

Posición
La posición se refiere a la ubicación de un objeto. Estudiaremos la posición de puntos de interés y eslabones.
La posición de un punto sobre un mecanismo es la ubicación espacial de ese punto, que se define con un vector de posición, R, el cual se extiende de un origen de referencia a la ubicación del punto.
Análisis de Posición y desplazamiento
oscarrosete.com

Posición
Al igual que todos los vectores, la posición en un plano se especifica con la distancia desde el origen (magnitud vectorial) y el ángulo a partir de un eje de referencia (orientación).
Un vector bidimensional tiene dos atributos, que pueden expresarse en coordenadas polares o cartesianas.
Análisis de Posición y desplazamiento
oscarrosete.com
Desplazamiento
El desplazamiento de un punto es el cambio en su posición y se define como la distancia en línea recta entre las posiciones inicial y final de un punto que se ha movido en el marco de referencia.
Observe que el desplazamiento no es necesariamente el mismo que la longitud de la trayectoria que el punto pueda haber recorrido de su posición inicial a la final.
Análisis de Posición y desplazamiento
oscarrosete.com
Desplazamiento
La figura muestra un punto en dos posiciones, A y B. La línea curva ilustra la trayectoria a lo largo de la cual viajó el punto.
El vector de posición RBA define el desplazamiento del punto B con respecto al punto A.

Análisis de Posición y desplazamiento
oscarrosete.com


Posición angular de un eslabon
La posición angular de un eslabón tambien es una magnitud importante, se define como el ángulo que forma una línea entre dos puntos del eslabón con un eje de referencia.
En la figura, la línea MN queda sobre el eslabón 4. La posición angular del eslabón 4 se denota con θ4 (ángulo entre el eje x y la línea MN).
Medido en contra de las
manecillas del reloj(+).

Análisis de Posición y desplazamiento
oscarrosete.com
Método gráfico
Los métodos gráficos para el análisis de posición y desplazamiento en mecanismos constituyen una excelente herramienta en el estudio cinemático, debido a que presentan un panorama muy claro de su funcionamiento.
Para cualquier mecanismo con un GDL, tal como uno de cuatro barras, se requiere sólo un parámetro para definir por completo las posiciones de todos los eslabones. El parámetro usualmente elegido es el ángulo de eslabón de entrada.
Determinación de posición
oscarrosete.com
Procedimiento sugerido
Establecer en una hoja de papel los nodos de todas las manivelas
Trazar las trayectorias circulares de los nodos pertenecientes a las manivelas con el uso de sus radios de giro.
Trazar las trayectorias de los nodos de las correderas paralelas al deslizamiento.
Determinación de posición
oscarrosete.com

Procedimiento sugerido
Establecer la posición del eslabón conocido.
Para establecer la posición de las bielas, utilizar un compás cuya abertura sea el radio de la biela, posicionando el inicio del compás en la posición del eslabón conocido y luego trazando una circunferencia que intersecte la trayectoria del otro eslabón.
Determinación de posición
oscarrosete.com
Ejemplo

Considerese el mecanismo de 4 barras, cuyas longitudes son
Determinar la posición de los eslabones si


Determinación de posición
oscarrosete.com
1.1Conceptos básicos.
- 1.1.1 Nomenclatura utilizada
- 1.1.2 Simbología utilizada
- 1.1.3 Ecuación de Gruebler para grados de libertad
- 1.1.4 Pares cinemáticos.
- 1.1.5 Tipos de eslabones.
- 1.1.6 Mecanismo y Máquina
1.2 Transmisión del movimiento
1.3. Ley de Grashoff
- 1.3.1 Criterio de Grashoff
- 1.3.2 Tipos de mecanismos
Examen Lunes 7 de Septiembre 2026
Unidad 1: Introducción al estudio de los Mecanismos
Contenido temático
oscarrosete.com
1.4. Mecanismos de 4 barras y biela-manivela
1.5. Velocidad angular de miembros en contacto directo.
1.6 Aplicaciones del mecanismo de 4 barras.
1.7 Análisis de posición de:
- 1.7.1 Mecanismo de 4 barras.
- 1.7.2 Mecanismo biela-manivela
- 1.7.3 Yugo escocés.
- 1.7.4 Mecanismo de retorno rápido.
- 1.7.5 Rueda de Ginebra
Examen Lunes 7 de Septiembre 2026
Unidad 1: Introducción al estudio de los Mecanismos
oscarrosete.com
Contenido temático
Análisis de Posición y desplazamiento
Posición
En muchos mecanismos, el propósito del análisis es determinar únicamente la ubicación de todos los eslabones conforme el (los) eslabón(es) impulsor(es) del mecanismo se mueve(n) a otra posición.
oscarrosete.com
Posición
Análisis de Posición y desplazamiento
oscarrosete.com
Para integrar el "clamp" a una maquina, es esencial entender el movimiento de los eslabones, asimismo debemos considerar las tolerancias de otros componentes en la maquinaria.
Posición
La posición se refiere a la ubicación de un objeto. Estudiaremos la posición de puntos de interés y eslabones.
La posición de un punto sobre un mecanismo es la ubicación espacial de ese punto, que se define con un vector de posición, R, el cual se extiende de un origen de referencia a la ubicación del punto.
Análisis de Posición y desplazamiento
oscarrosete.com
Posición
Al igual que todos los vectores, la posición en un plano se especifica con la distancia desde el origen (magnitud vectorial) y el ángulo a partir de un eje de referencia (orientación).
Un vector bidimensional tiene dos atributos, que pueden expresarse en coordenadas polares o cartesianas.
Análisis de Posición y desplazamiento
oscarrosete.com
Desplazamiento
El desplazamiento de un punto es el cambio en su posición y se define como la distancia en línea recta entre las posiciones inicial y final de un punto que se ha movido en el marco de referencia.
Observe que el desplazamiento no es necesariamente el mismo que la longitud de la trayectoria que el punto pueda haber recorrido de su posición inicial a la final.
Análisis de Posición y desplazamiento
oscarrosete.com
Desplazamiento
La figura muestra un punto en dos posiciones, A y B. La línea curva ilustra la trayectoria a lo largo de la cual viajó el punto.
El vector de posición RBA define el desplazamiento del punto B con respecto al punto A.
Análisis de Posición y desplazamiento
oscarrosete.com

Posición angular de un eslabon
La posición angular de un eslabón tambien es una magnitud importante, se define como el ángulo que forma una línea entre dos puntos del eslabón con un eje de referencia.
En la figura, la linea MN queda sobre el eslabón 4. La posición angular del eslabón 4 se denota con θ4 (angulo entre eje x y la linea MN).
Medido en contra de las
manecillas del reloj(+).
Análisis de Posición y desplazamiento
oscarrosete.com
Método gráfico
Los métodos gráficos para el análisis de posición y desplazamiento en mecanismos constituyen una excelente herramienta en el estudio cinemático, debido a que presentan un panorama muy claro de su funcionamiento.
Para cualquier mecanismo con un GDL, tal como uno de cuatro barras, se requiere sólo un parámetro para definir por completo las posiciones de todos los eslabones. El parámetro usualmente elegido es el ángulo de eslabón de entrada.
Determinación de posición
oscarrosete.com
Procedimiento sugerido
Establecer en una hoja de papel los nodos de todas las manivelas
Trazar las trayectorias circulares de los nodos pertenecientes a las manivelas con el uso de sus radios de giro.
Trazar las trayectorias de los nodos de las correderas paralelas al deslizamiento.
Determinación de posición
oscarrosete.com
Procedimiento sugerido
Establecer la posición del eslabón conocido.
Para establecer la posición de las bielas, utilizar un compás cuya abertura sea el radio de la biela, posicionando el inicio del compás en la posición del eslabón conocido y luego trazando una circunferencia que intersecte la trayectoria del otro eslabón.
Determinación de posición
oscarrosete.com
Ejemplo
Considerese el mecanismo de 4 barras, cuyas longitudes son
Determinar la posición de los eslabones si
Determinación de posición
oscarrosete.com
Ejemplo

Primero se establecen las posiciones de las articulaciones O2 y O4, para lo cual se utiliza l1 y θ1=0
Enseguida se trazan las circunferencias relacionadas con las trayectorias de las manivelas de entrada y salida.
Determinación de posición
oscarrosete.com
Ejemplo

Al ubicarse en el nodo de entrada correspondiente a 110 de la posición de la manivela de entrada, se traza una circunferencia de la longitud I3=10cm.
La intersección indica dos soluciones existentes, conocidas como solución abierta y solución cerrada, se debe escoger la correcta al tener el conocimiento de la posición ultima anterior.
Determinación de posición
oscarrosete.com
Ejemplo

Se selecciona la solución 1 y con esto se tiene la solución para la posición del mecanismo.
Determinación de posición
oscarrosete.com
oscarrosete.com
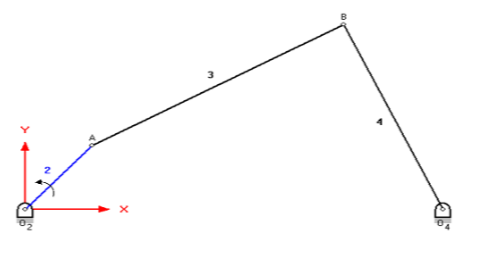
Identificar los ángulos θ3 y θ4 para el mecanismo mostrado en la imagen dado los siguientes datos:
-
Eslabón 1:6 cm, eslabón 2:2 cm, eslabón 3:7 cm, eslabón 4: 9cm y θ2=30
-
Eslabón 1:7 cm, eslabón 2:9 cm, eslabón 3:3 cm, eslabón 4: 8cm y θ2=80

Actividad en clase
oscarrosete.com
Ejemplo

la construcción de la solución gráfica de posición. Se dan las cuatro longitudes de los eslabones a,b,c,d y el ángulo θ2 del eslabón de entrada
Determinación de posición
oscarrosete.com
Ejemplo
Primero, se dibuja la bancada (1) y el eslabón de entrada (2) a una escala conveniente, de modo que se corten en el origen O2 del sistema de coordenadas XY global con el eslabón 2 colocado en el ángulo de entrada θ2.
Determinación de posición
oscarrosete.com
Ejemplo
Por conveniencia, el eslabón 1 se dibuja a lo largo del eje X. El compás se abre a la longitud a escala del eslabón 3 y se traza un arco de ese radio en torno al extremo del eslabón 2 (punto A).
Determinación de posición
oscarrosete.com
Ejemplo
Se abre el compás a la longitud a escala del eslabón 4 y se traza un segundo arco en torno al extremo del eslabón 1 (punto O4).
Determinación de posición
oscarrosete.com
Ejemplo
Estos dos arcos tendrán dos intersecciones en B y B′ que definen las dos soluciones al problema de posición de un mecanismo de cuatro barras, el cual puede ensamblarse en dos configuraciones llamadas circuitos, designados como abierto y cruzado.
Determinación de posición
oscarrosete.com
Ejemplo
Los ángulos de los eslabones 3 y 4 se miden con un transportador. Un circuito tiene los ángulos θ3 y θ4, el otro θ3' y θ4'. Una solución gráfica sólo es válida para el valor particular del ángulo de entrada utilizado.
Determinación de posición
oscarrosete.com
Desventaja
Para cada análisis de posición adicional habrá que volver a dibujar por completo (tedioso al incrementar 1 o 2 grados)
Determinación de posición
oscarrosete.com
Triangulo oblicuo
Trigonometría
oscarrosete.com
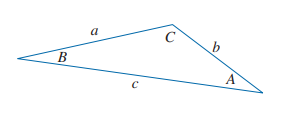
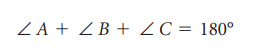
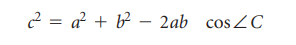
Ley de Cosenos
Ley de Senos
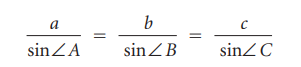
- 2 ángulos, 1 lado
- Dos lados y un ángulo no incluido (posible escenario ambiguo)
2 lados y 1 ángulo opuesto a 1 de los lados
oscarrosete.com
Mecanismo manivela-biela-corredera
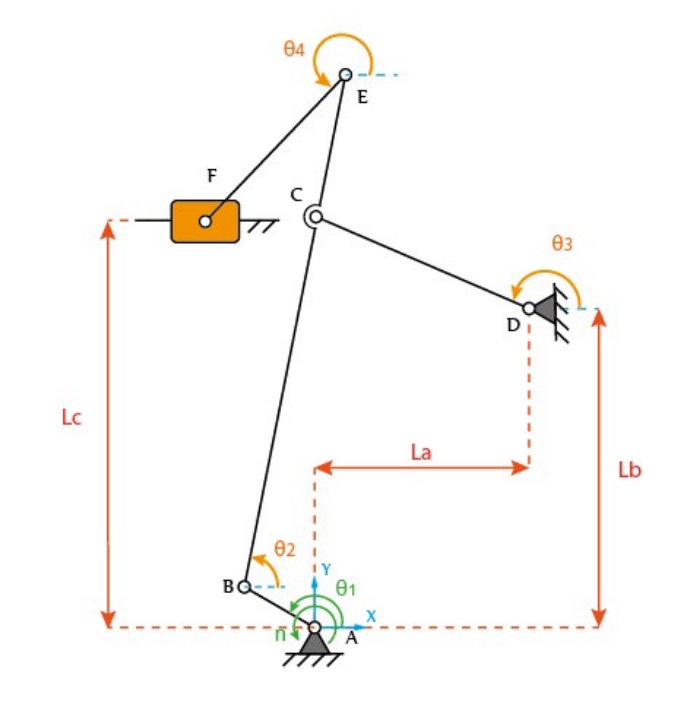
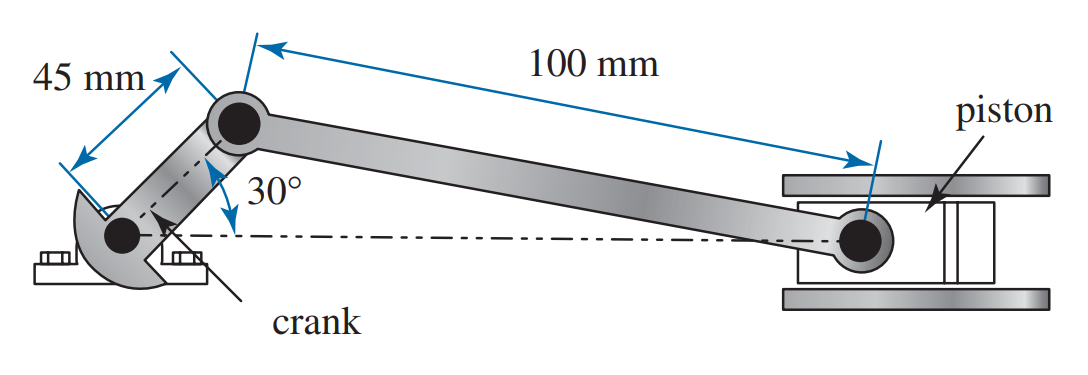
Considérese el mecanismo RRRP de la figura.
Posicione gráficamente los eslabones del eslabonamiento compresor en la configuración mostrada en la figura. Luego, reposicione los eslabones conforme la manivela de 45 mm gira 90° en sentido antihorario.
Determine el desplazamiento resultante del pistón.
oscarrosete.com
oscarrosete.com
Mecanismo manivela-biela-corredera
Considérese el mecanismo RRRP de la figura.
Posicione gráficamente los eslabones del eslabonamiento compresor en la configuración mostrada en la figura. Luego, reposicione los eslabones conforme la manivela de 45 mm gira 90° en sentido antihorario.
Determine el desplazamiento resultante del pistón.
oscarrosete.com
Desplazamiento: Análisis gráfico
En la figura se muestra un diagrama cinemático impulsado por el movimiento del eslabón 2.
Reposicione gráficamente los eslabones del mecanismo, conforme el eslabón 2 se desplaza 30 en sentido anti-horario.
Determine el desplazamiento angular resultante del eslabón 4 y el desplazamiento lineal del punto E.

oscarrosete.com
Desplazamiento: Análisis gráfico
Para obtener una nueva configuración en un mecanismo, es necesario reubicar los eslabones en sus nuevas posiciones y considerar las trayectorias restringidas de los eslabones unidos a las bancadas.

oscarrosete.com
Repaso criterio de gruebler
Calcule los grados de libertad de acuerdo al criterio de Gruebler
oscarrosete.com
Actividad Individual
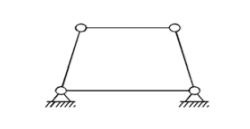
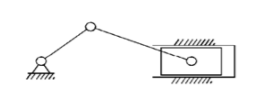
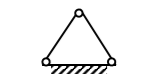
Repaso mecanismos de 4 barras
Compruebe si los eslabones cumplen la ley de Grashof, clasifique el mecanismo seleccionando un eslabon como la bancada.
1. Se tiene las siguientes longitudes de eslabones: L1 = 4; L2 = 6; L3= 7.5 y L4 = 8.
2. Las longitudes de las barras del mecanismo a estudiar, que van a depender de la matricula del alumno, son las siguientes:
oscarrosete.com
Actividad Individual
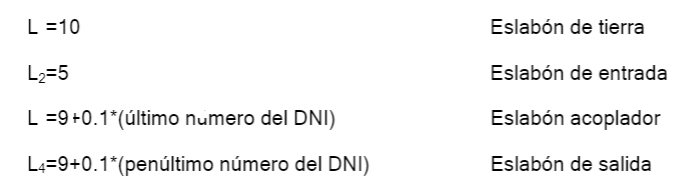
último numero de matrícula
penúltimo numero de matrícula
L3
L4
L1
L2
Cuando se requieren grandes fuerzas de corte, se usan con frecuencia unas tijeras de palanca de hojalatero como las mostradas en la figura.
Con el uso del mango superior como bancada, reposicione las componentes de las tijeras cuando la mordaza se abre 15°.
1. Dibuje diagrama cinemático.
2. Clasifique eslabones y juntas.
3. Determine movilidad.
4. Si lo considera posible clasifique de acuerdo al criterio de Grashof.

oscarrosete.com
Ejercicio de tarea

oscarrosete.com
Ejercicios de tarea
oscarrosete.com
Considérese el mecanismo RRRP de la figura.
Si la manivela de entrada se encuentra posicionada a un ángulo de 40°, determinar la posición del nodo B de la corredera.
La barra 2 tiene una longitud de 3 cm y la barra 3 una de 7.76 cm.
Dibujar diagrama cinemático, utilizar método gráfico y método análitico.

32
40
oscarrosete.com
Ejercicios de tarea
oscarrosete.com
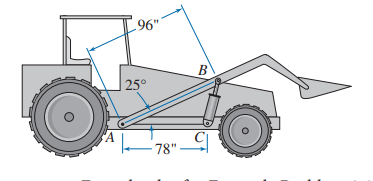
La siguiente figura ilustra una pala cargadora.
Determine la longitud requerida del cilindro para orientar el brazo AB en la configuración mostrada.
Dibujar diagrama cinemático, utilizar método gráfico y método análitico.
80
Mecanismos Unidad 1-2026
By Oscar Rosete


