

Tomas Lozano-Perez PRO
Roboticist at MIT
MIT 6.4210/2
Robotic Manipulation
Fall 2026, Lecture 7
major contributions from Damrong Guoy, Sean Curtis, Rick Cory, Alejandro Castro, ...
Point contact (discontinuous)
Hydroelastic
(continuous)
vs
Hydroelastic is
State-space (for simulation, planning, control) is the original rigid-body state.
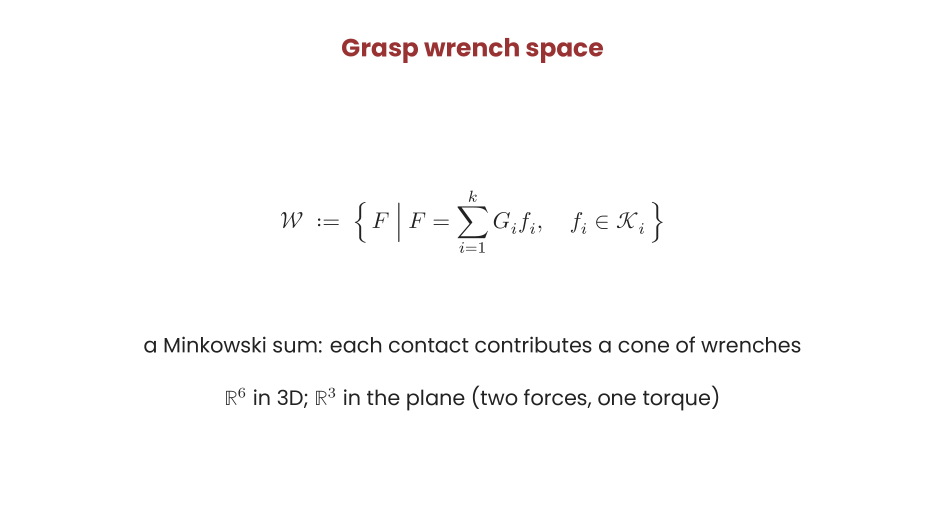
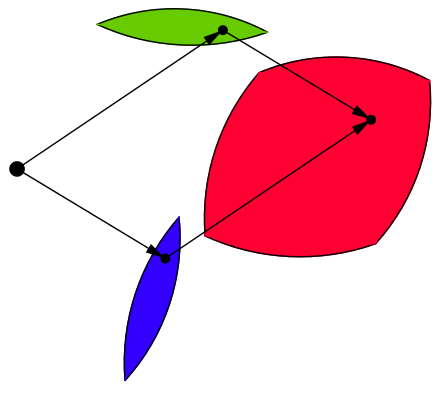
The red figure is the Minkowski sum of blue and green figures.
$$A \oplus B = \{a+b \,|\, a \in A, b \in B\}$$
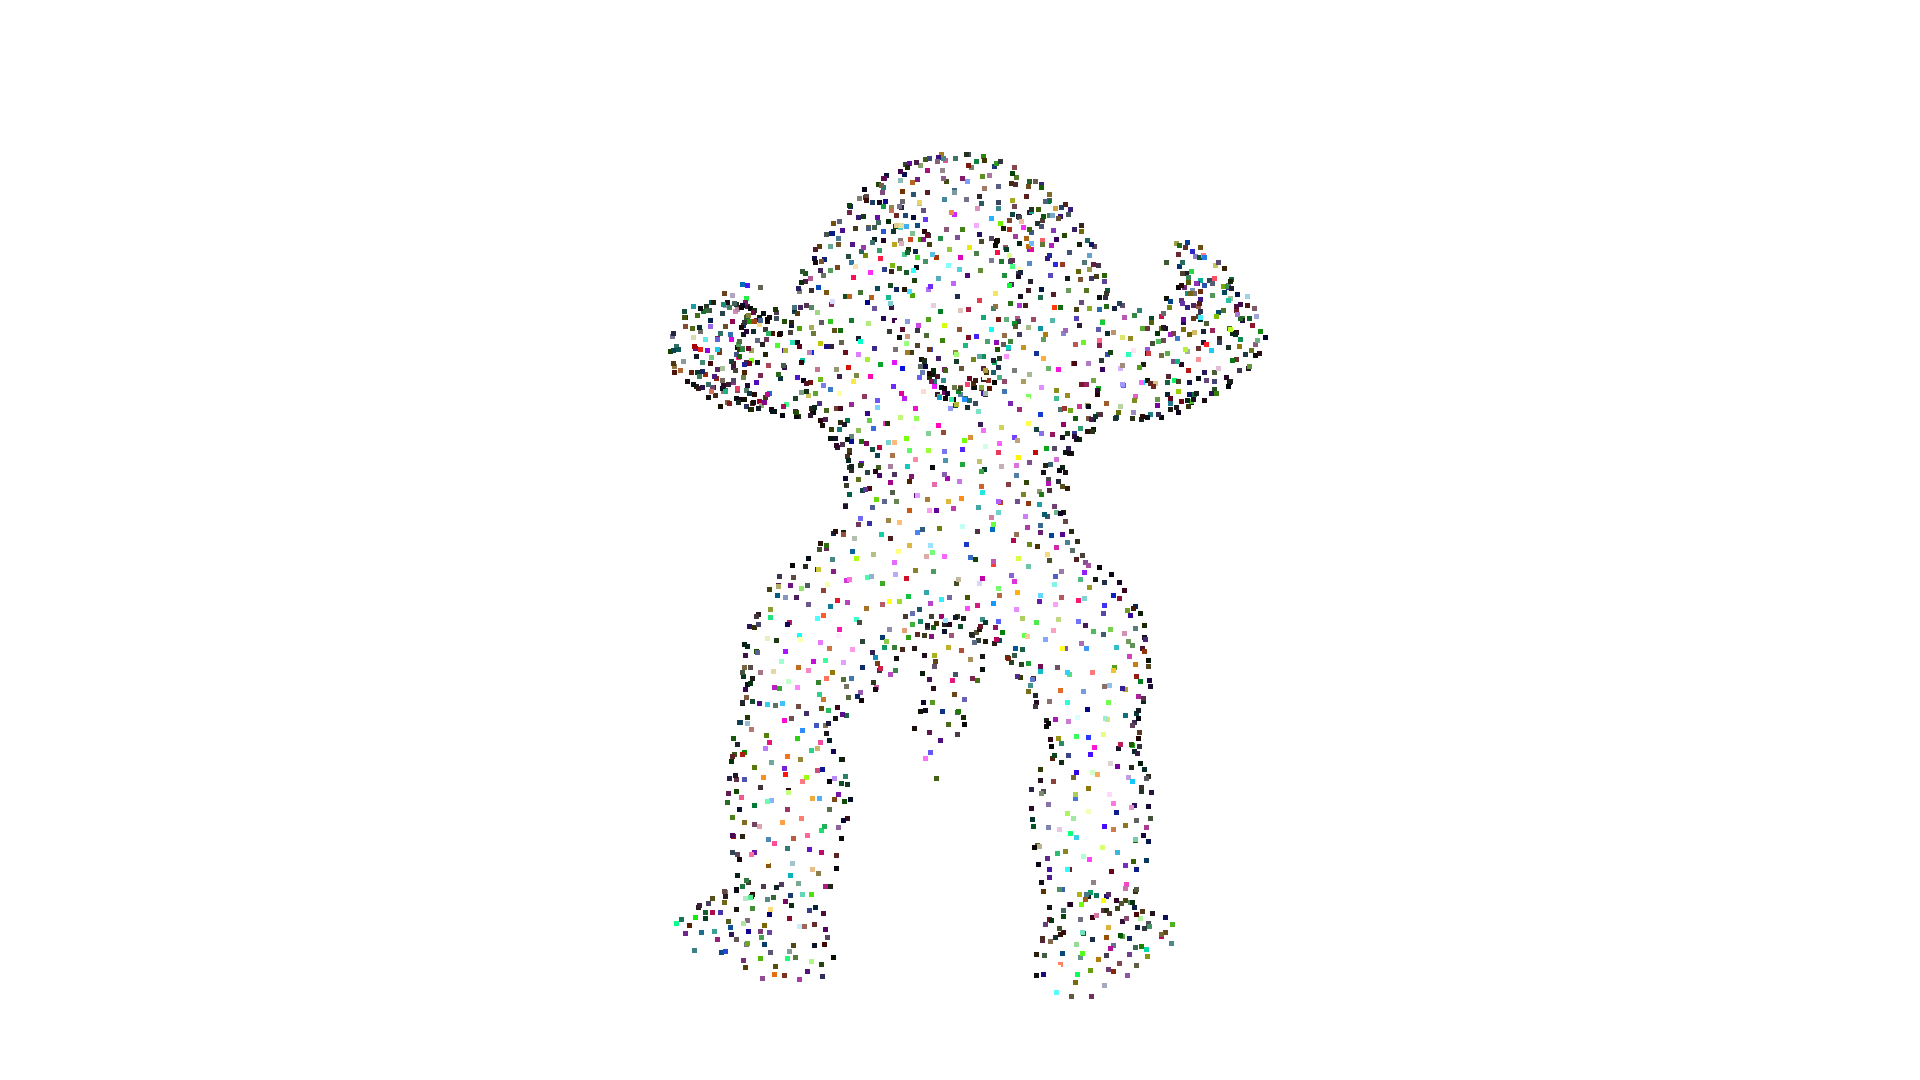
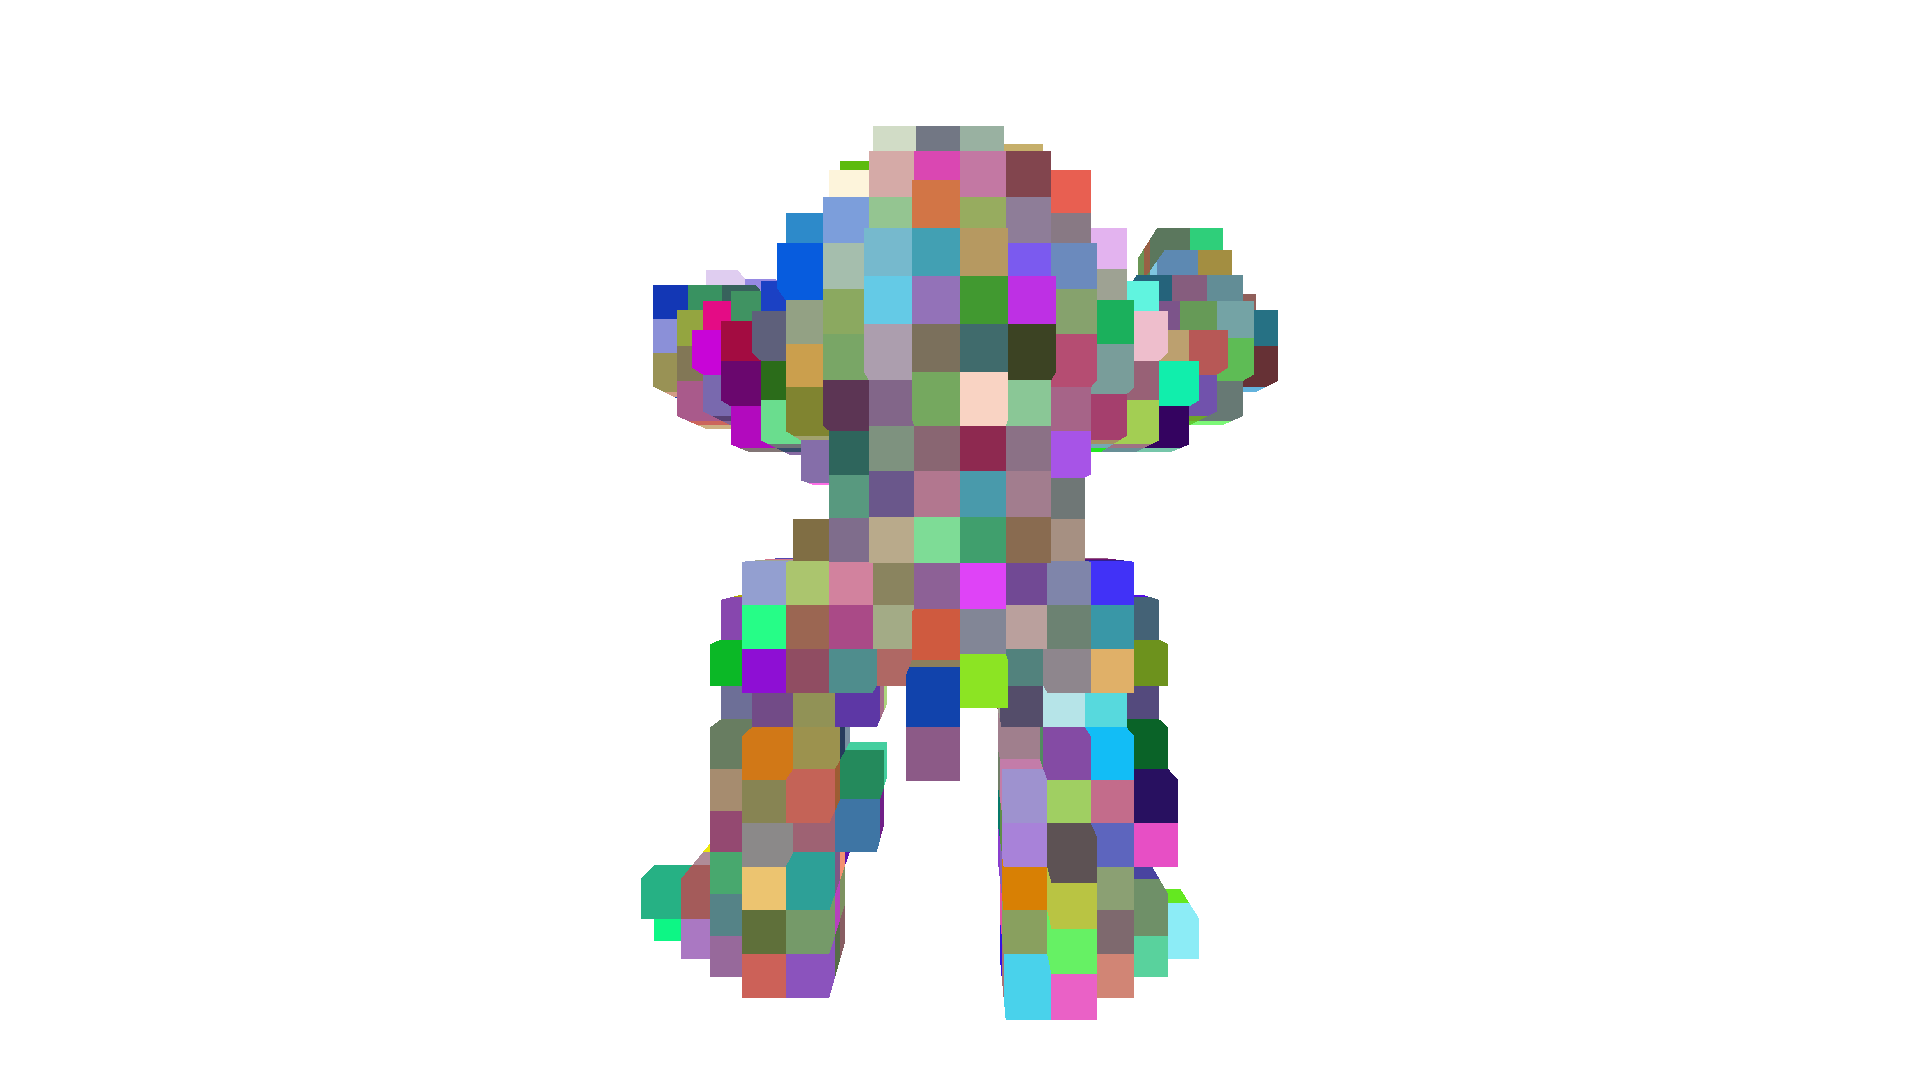
http://www.open3d.org/docs/latest/tutorial/Advanced/voxelization.html
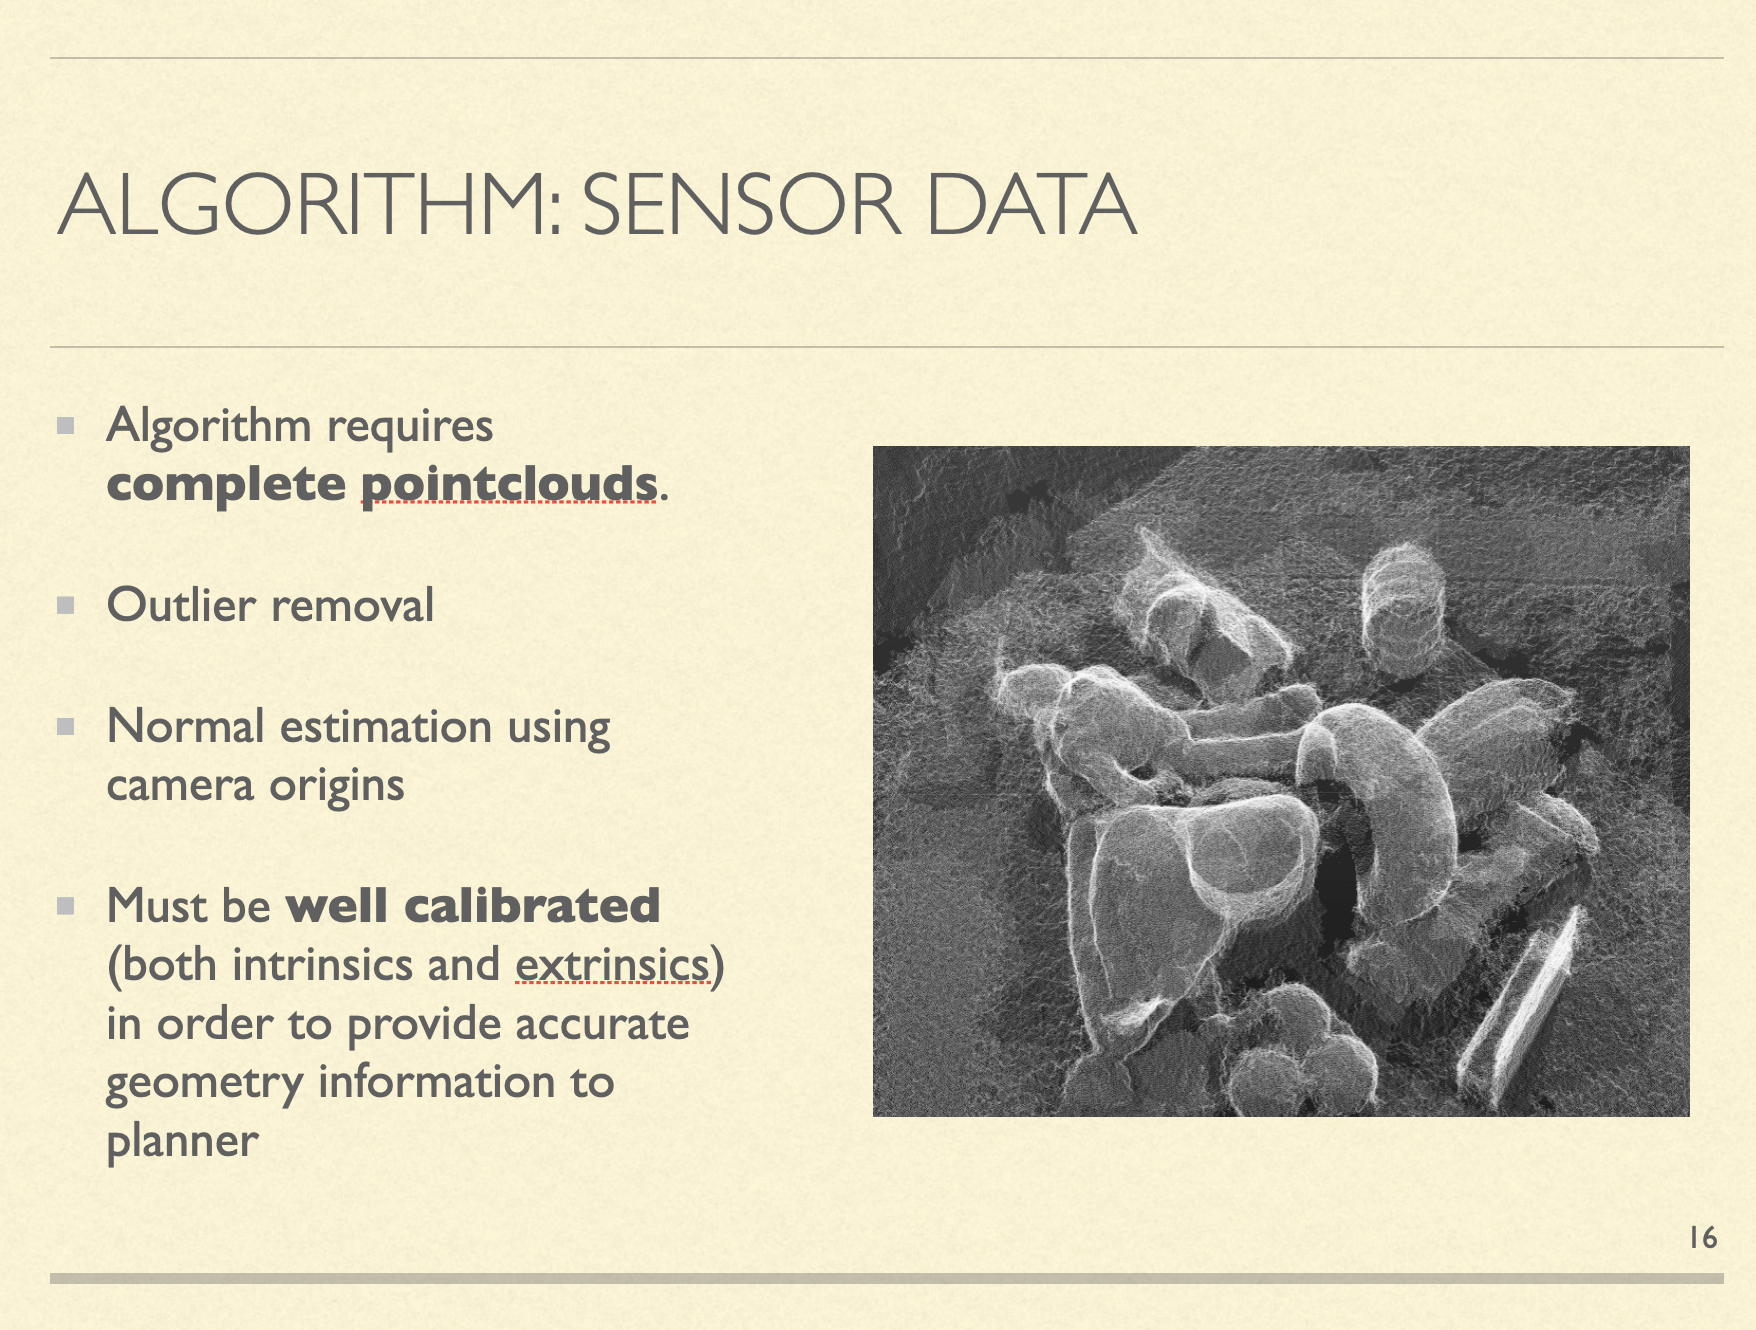
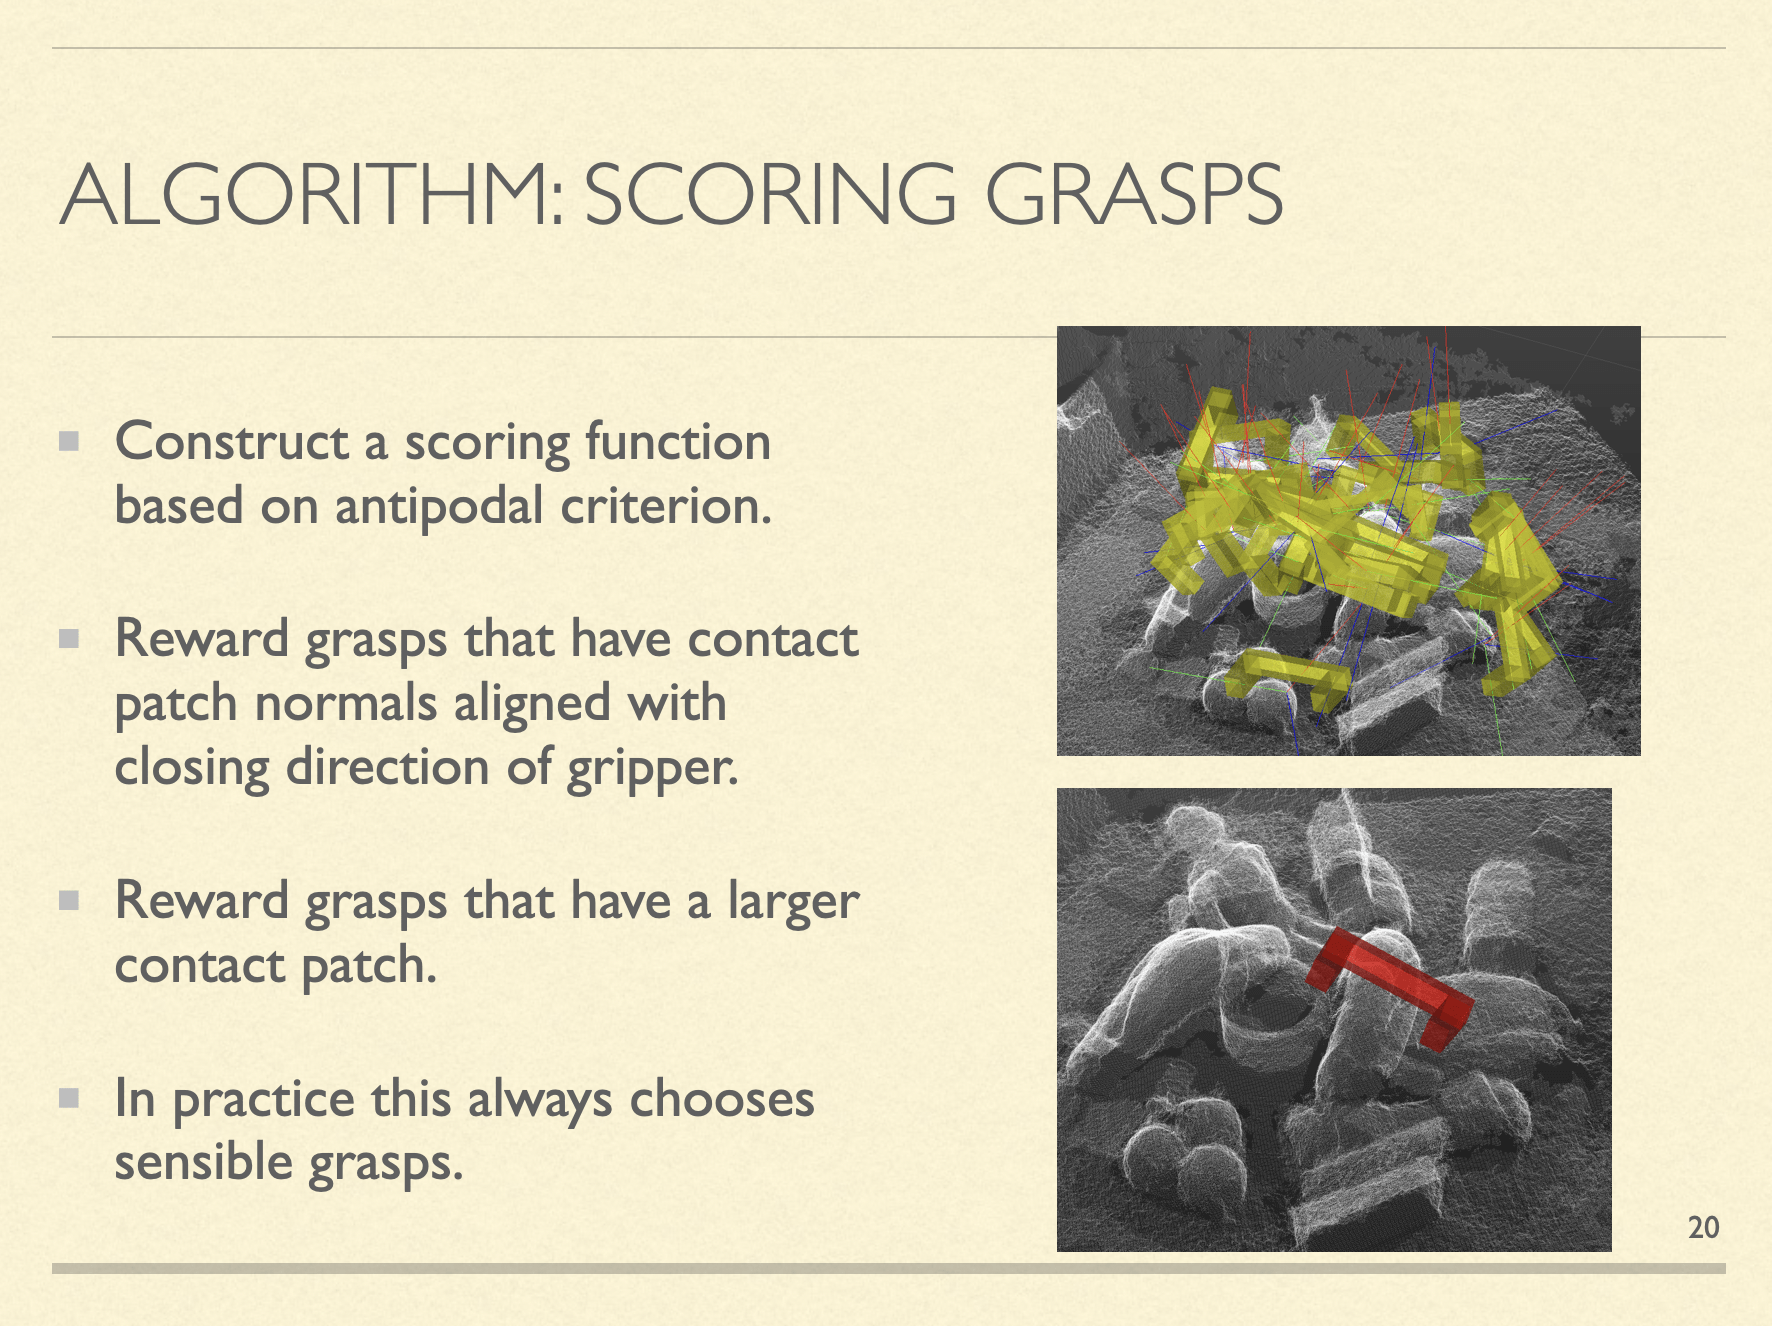
(unpublished) work by Lucas Manuelli ~2017. No deep learning -- this is geometry only.
Lucas Manuelli, 2018
Lucas Manuelli, 2018
Lucas Manuelli, 2018
By Tomas Lozano-Perez
MIT Robotic Manipulation Fall 2026 http://manipulation.csail.mit.edu