

TYRE GUARD
AI
BINARY TYRE DEFECT CLASSIFICATION · DEEP LEARNING
Can a smartphone photo tell you if your tyre is safe?
We built an AI to answer that.
PROJECT PROPOSAL


COMPUTER VISION


MOBILENETV2


FASTAPI


STREAMLIT
TYRENET · MENDELEY DATA · BINARY CLASSIFICATION

Kazim Hussain Mohammed · AI & Data Science Bootcamp

LE WAGON · OCT 2026




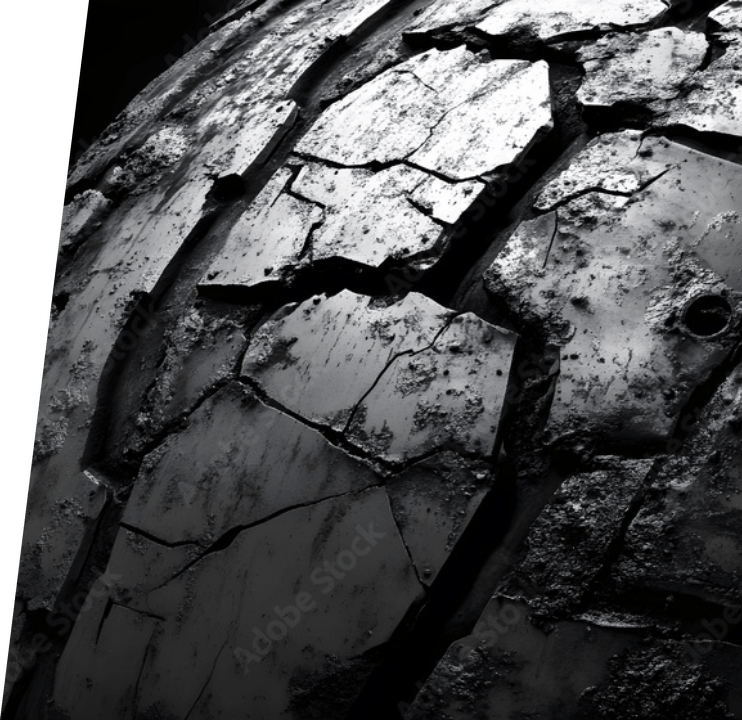


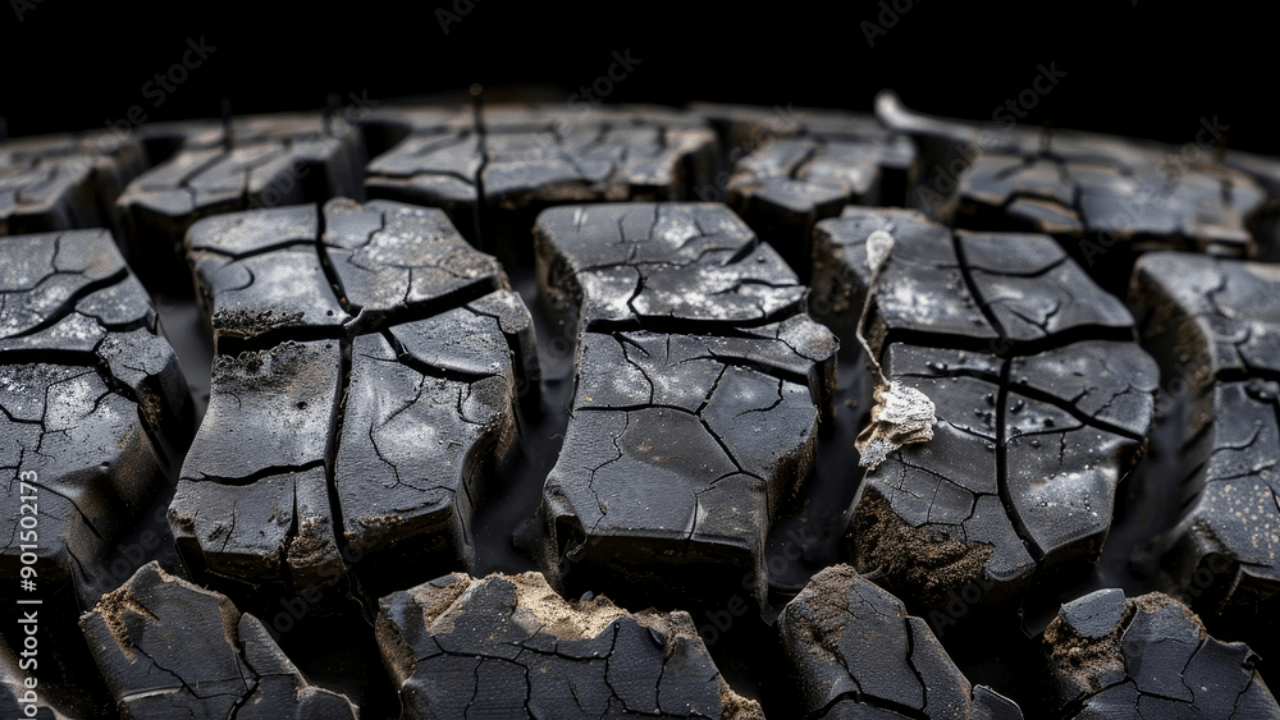
DEFECTIVE TYRE





PROBLEM STATEMENT
The Problem
OUR SOLUTION
Binary classifier: Defective (1) vs Non-Defective (0) — from a single uploaded photo


Invisible Danger
Tyre defects — cracks, bulges, worn tread — are nearly impossible to detect without expert knowledge or specialized tools.

No Accessible AI Tool
There is no consumer-grade AI solution that classifies tyre health from a simple smartphone photograph.

High Stakes
Tyre failure causes thousands of road accidents annually. Early, automated detection can directly save lives.



Dataset & Preprocessing
TYREGUARD AI · PROJECT PROPOSAL




TyreNet — Mendeley Data
Binary Labels: 0 = Non-Defective · 1 = Defective
X = Tyre Photographs



STEP 01
Inspect
Check labels, class balance, and corrupt files. Detect duplicates and near-duplicates to ensure a clean, reliable dataset before any processing begins.
Data Quality Gate




STEP 02
Split
70% train / 15% val / 15% test. Same-tyre photos are kept within a single split to prevent data leakage and maintain class balance across all sets.
70 / 15 / 15 Ratio





STEP 03
Resize
Convert all images to RGB and resize to 224×224 px with padding to preserve tyre proportions — the required input resolution for MobileNetV2.
224 × 224 px · RGB





STEP 04
Augment
Training-only: small rotations and brightness shifts to improve generalisation. Avoid transforms that erase cracks or introduce artificial defect patterns.
Training Only · No Fake Defects






Model Strategy
3 Models
Binary Classification
TensorFlow / Keras




MODEL 01
Reference Floor
Majority-Class
Baseline
No learning required
Complexity
None
Expected Accuracy
~50–60%
Always predicts most common training label
Establishes minimum performance reference
Zero trainable parameters







MODEL 02
From Scratch
Small CNN
From Scratch
Custom architecture
Complexity
Low–Medium
Expected Accuracy
~70–80%
Conv2D → Pool → Conv2D → Pool → GAP
Dropout → Sigmoid output layer
Learns directly from tyre images





MODEL 03
Transfer Learning
MobileNetV2
Transfer Learning
ImageNet pretrained
Complexity
High
Expected Accuracy
~90–95%
Freeze pretrained layers → train new head (lr 0.001)
Fine-tune later layers if validation justifies (lr 0.00001)
GAP → Dropout → Sigmoid · Early stopping + checkpoint



MAIN CANDIDATE





Loss: Binary Cross-Entropy
Optimizer: Adam
Batch Size: 32
Early Stopping + Best Checkpoint
Input: 224 × 224 RGB

Evaluation Strategy
MODEL ASSESSMENT





Recall — Priority Metric
SAFETY CRITICAL
Catch every defective tyre — false negatives are safety failures. Defective class is the positive class; missing a defect is the worst possible outcome and drives all threshold decisions.



Precision, F1 & Accuracy
Precision measures how many defect predictions are correct. F1 Score balances precision and recall into a single metric. Accuracy provides overall correctness alongside the other metrics.


Confusion Matrix
Reveals exactly which mistakes occur — especially missed defects (false negatives) that pose the greatest safety risk. Inspect visually to detect if the model learns backgrounds, lighting, or camera artefacts instead of tyre defects.


Validation → Test Split
Use validation data to select the model, tune settings, and choose the decision threshold. Evaluate the final configuration once only on the untouched test set to get an honest performance estimate.



Tech Stack & Architecture
PROJECT INFRASTRUCTURE



Data Layer
Data loading, inspection, and image preprocessing pipeline for tyre dataset preparation.
Python
Pandas
Pillow
LAYER 1





Training Layer
Model training pipeline with GPU-accelerated Jupyter environment, evaluation, and visualisation.
TensorFlow / Keras
tf.data
scikit-learn
Matplotlib
Jupyter
LAYER 2



Serving Layer
Prediction API loading the saved model at startup; Streamlit UI for photo upload, verdict, and confidence score.
FastAPI
Streamlit
Keras .keras
LAYER 3





Deployment Layer
Containerised packaging and cloud deployment with version control for team collaboration.
Docker
Google Cloud Run
GitHub
LAYER 4





PROJECT CONCLUSION
The Demo & What We Deliver
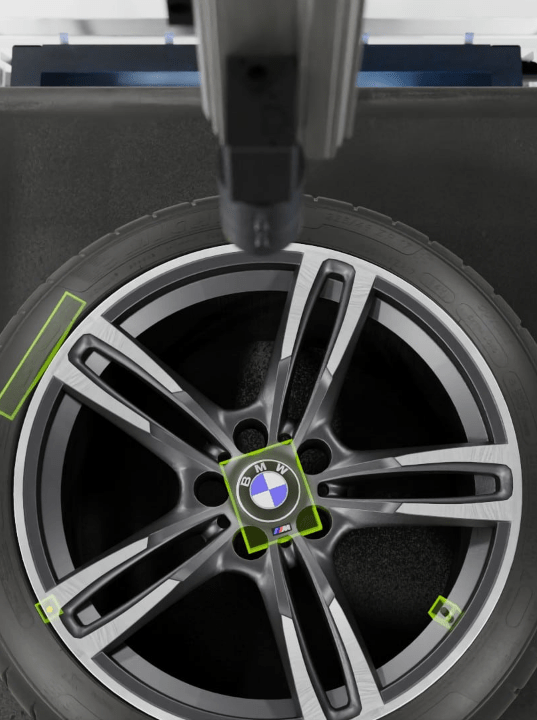
Upload a tyre photograph → receive a DEFECTIVE or NON-DEFECTIVE verdict with a clearly labelled confidence score and prototype limitations explained.
4 KEY DELIVERABLES
Preprocessing Pipeline
Reproducible end-to-end data preparation from raw images to model-ready tensors.
Trained Models
Baseline CNN vs MobileNetV2 transfer learning— full comparison with metrics.
Deployed Web App
FastAPI backend + Streamlit UI — upload image, see prediction and score live.
Evaluation Report
Recall, Precision, F1, Confusion Matrix —defective-class recall as priority metric.
Our commitment: A tyre-image classifier trained on the Mendeley dataset, comparing CNN from scratch with MobileNetV2 transfer learning — evaluated on defective-class recall and deployed through a reproducible, end-to-end image-upload application .



LIVE DEMO


DEMO FLOW
Upload Photo
›
Model Inference
›
DEFECTIVE
MODEL CONFIDENCE SCORE
91.4%


TyreguardAI-V2
By minar main